
 研报速递
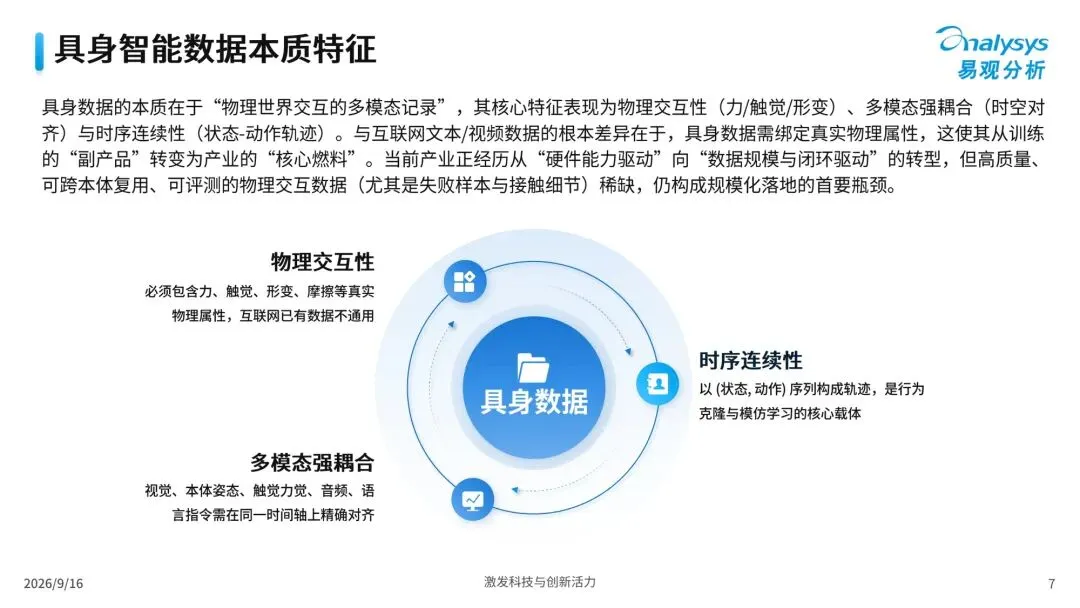
人形机器人硬件本体加速量产,行业逐步跨过 “机器人能不能动” 的门槛,但高质量物理交互数据短缺,已经成为制约具身智能能力涌现的核心瓶颈。不同于互联网文本、视频数据,具身数据需要记录力觉、触觉、时序动作轨迹,具备物理交互、多模态强耦合、时序连续性的独有特征,无法直接复用普通网络数据。
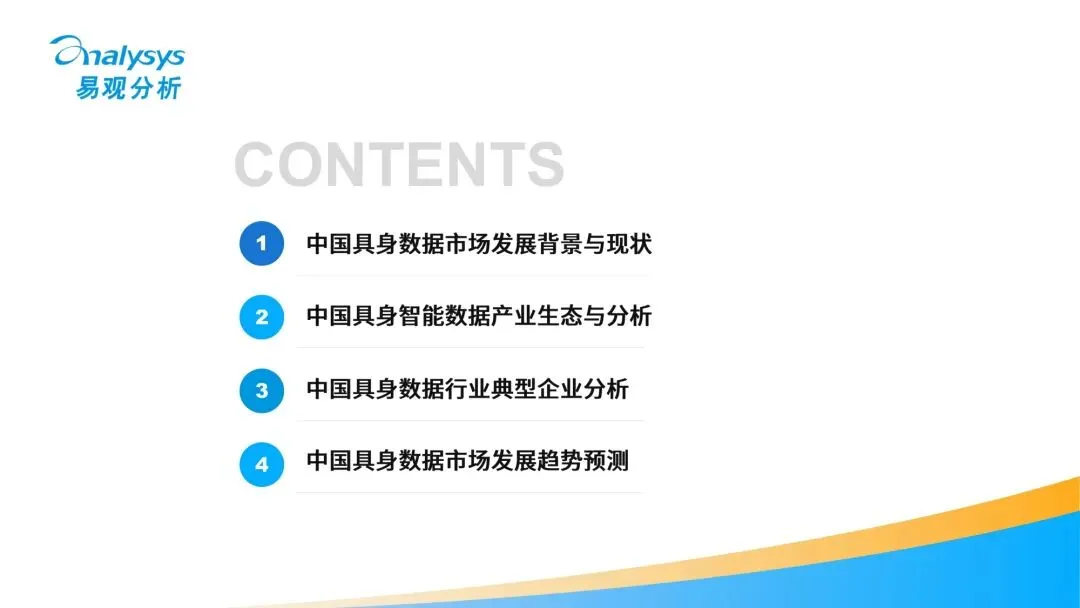
易观分析《2026中国具身数据产业分析报告》。报告梳理国内具身智能产业发展阶段,解析制造业、产业链、市场三大优势,以及本体性能、资本技术错配、数据稀缺、家庭场景落地难等现实挑战;剖析具身数据的本质,拆解「量‑质‑异构」三重结构性瓶颈;提出造‑治‑用‑通协同破局框架;梳理六大商业模式、真机遥操作 / 无本体采集 / 仿真合成三大数采技术路线;解析仿真、标注、数据交易、训练场、全链路平台各个细分赛道;复盘觅蜂科技、光轮智能、无问智科、群核科技、鹿明机器人典型企业案例,最后预判技术与产业的中长期演变方向。
报告核心内容介绍
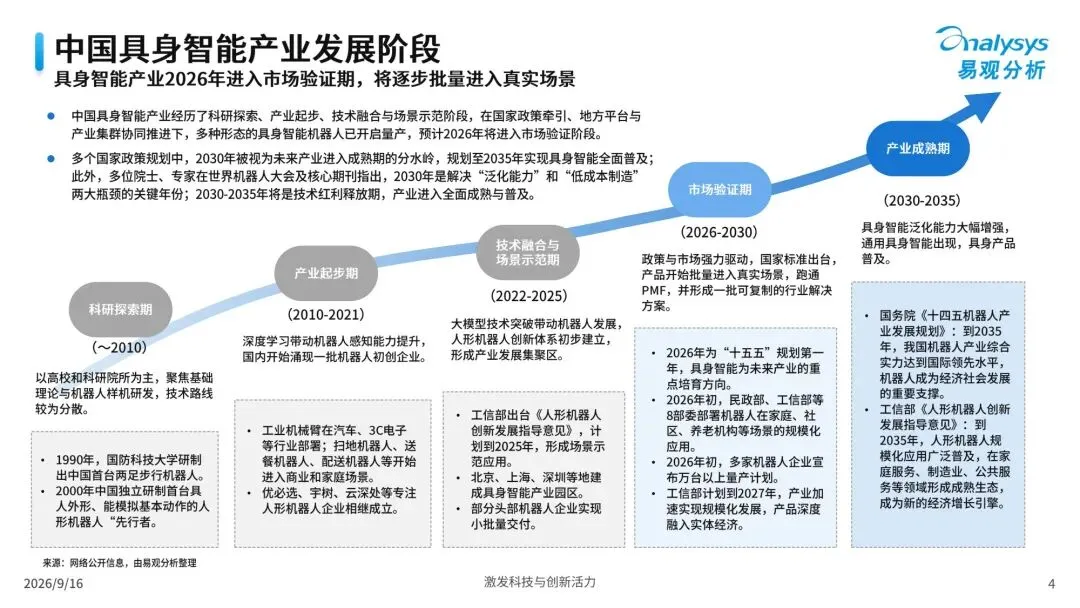
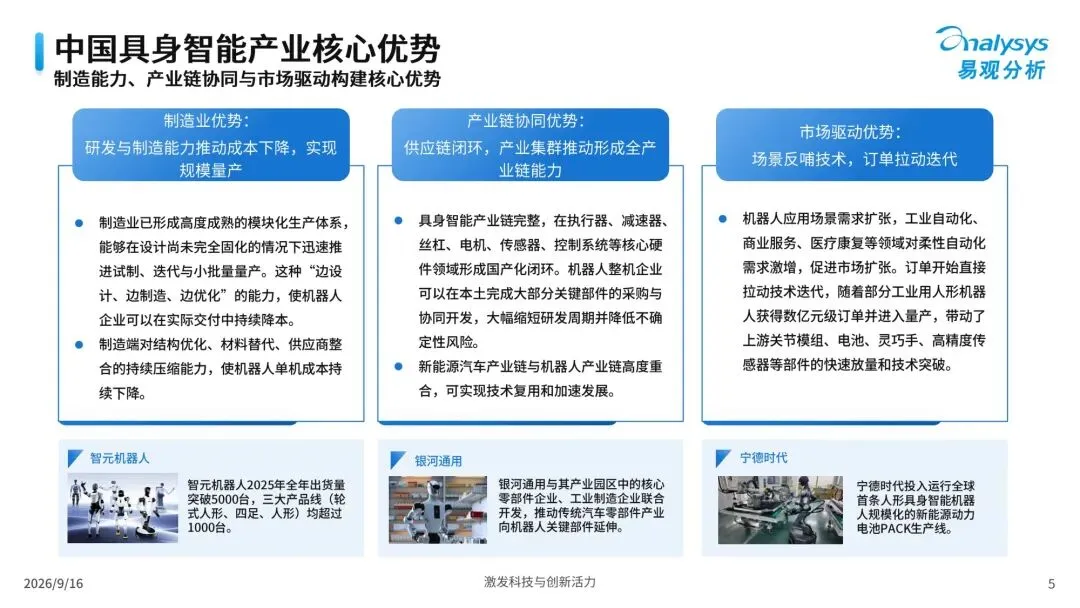
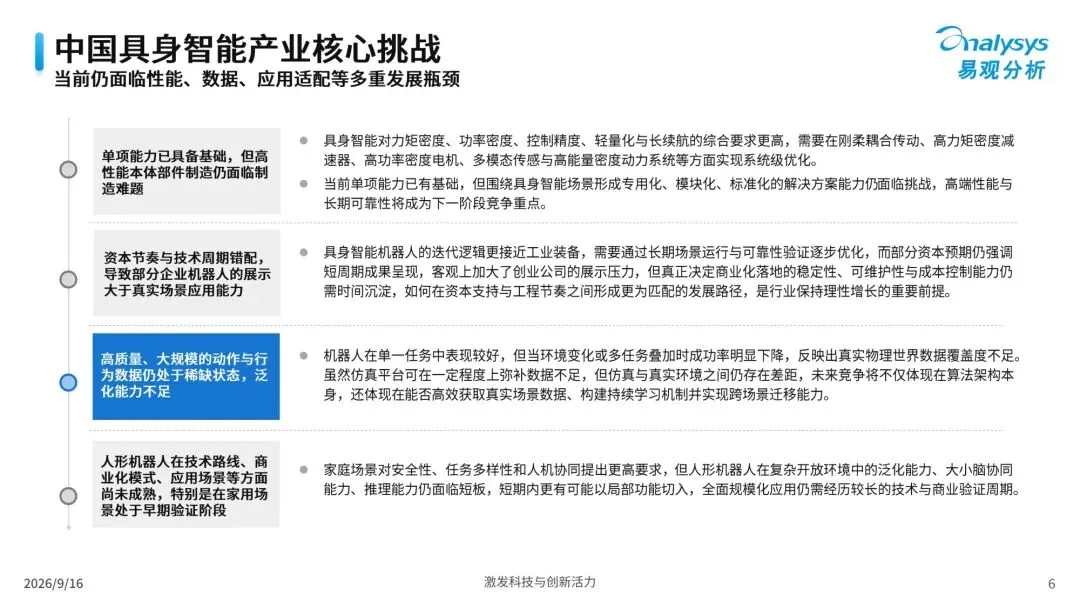
▪产业发展时序:2026‑2030 进入市场验证期,2030‑2035 迈向产业成熟期;国内拥有制造迭代、国产化完整产业链、真实场景订单反哺三大核心优势,同时面临本体部件可靠性、资本与工程周期错配、高质量物理交互数据稀缺、家庭开放场景落地难度大等多重挑战。
▪具身数据本质:是物理世界交互的多模态记录;具备物理交互性、多模态强耦合、时序连续性三大特征,与传统互联网数据存在本质区别,产业从硬件驱动转向数据闭环驱动。
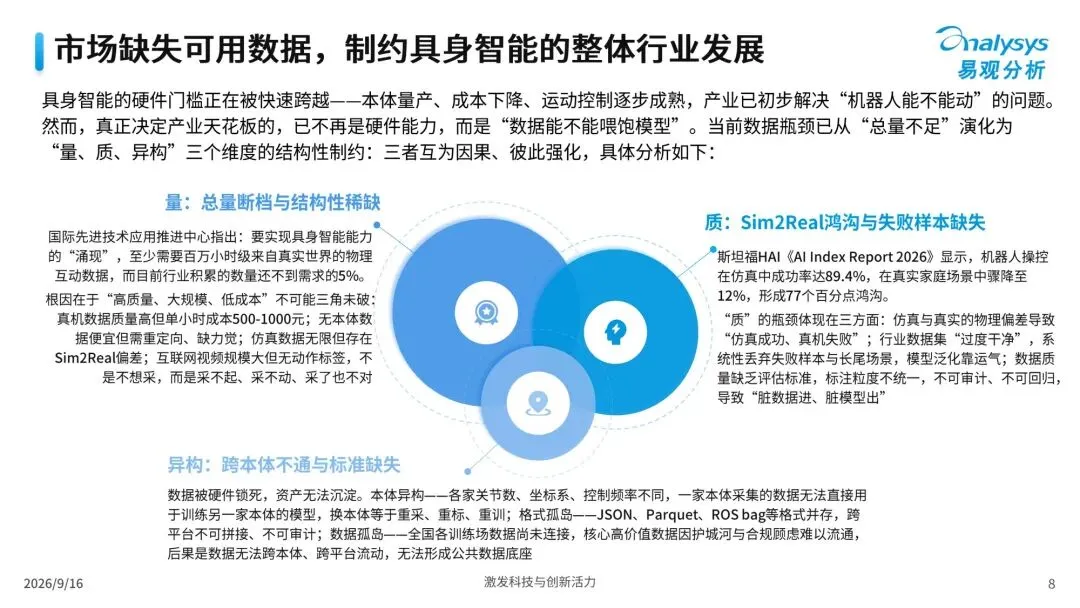
▪三重数据瓶颈:量—— 百万小时级真实交互数据缺口巨大;质——Sim2Real 仿真到真机迁移鸿沟,失败、长尾样本缺失,评测标注标准缺失;异构—— 硬件锁死数据,格式孤岛,数据难以跨本体流通复用。
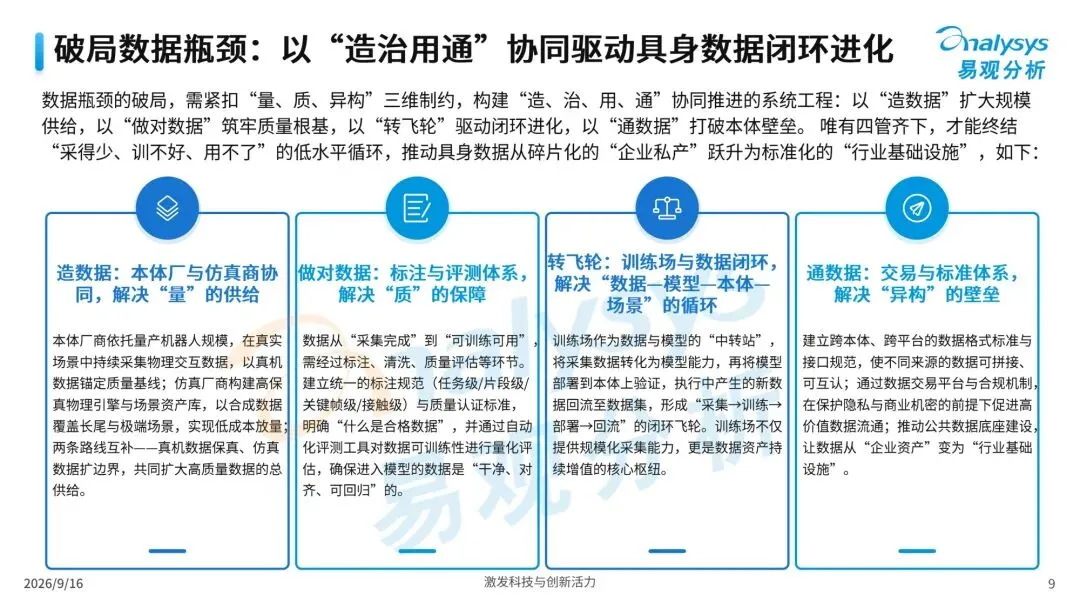
▪破局框架:造数据扩大供给、做对数据保障质量、转飞轮实现采集‑训练‑部署‑回流闭环、通数据打通跨本体标准与流通,四管齐下打破低水平循环。
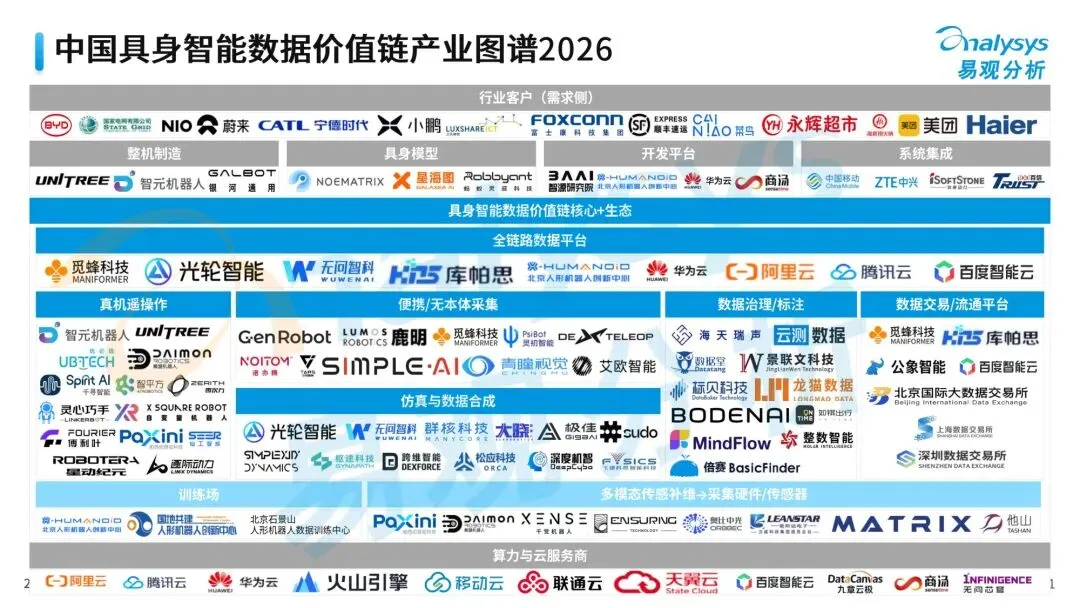
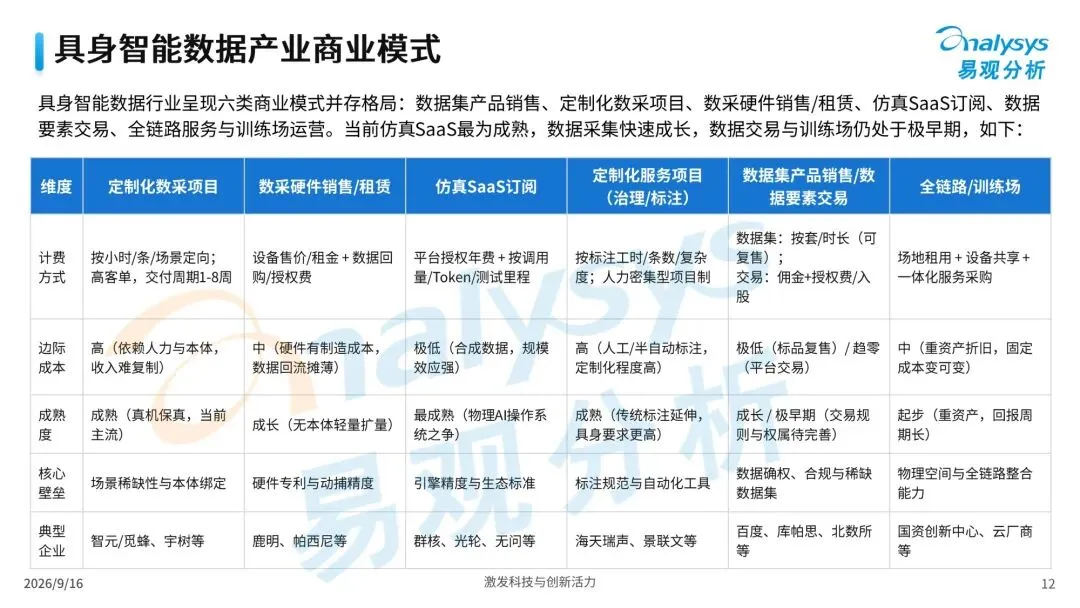
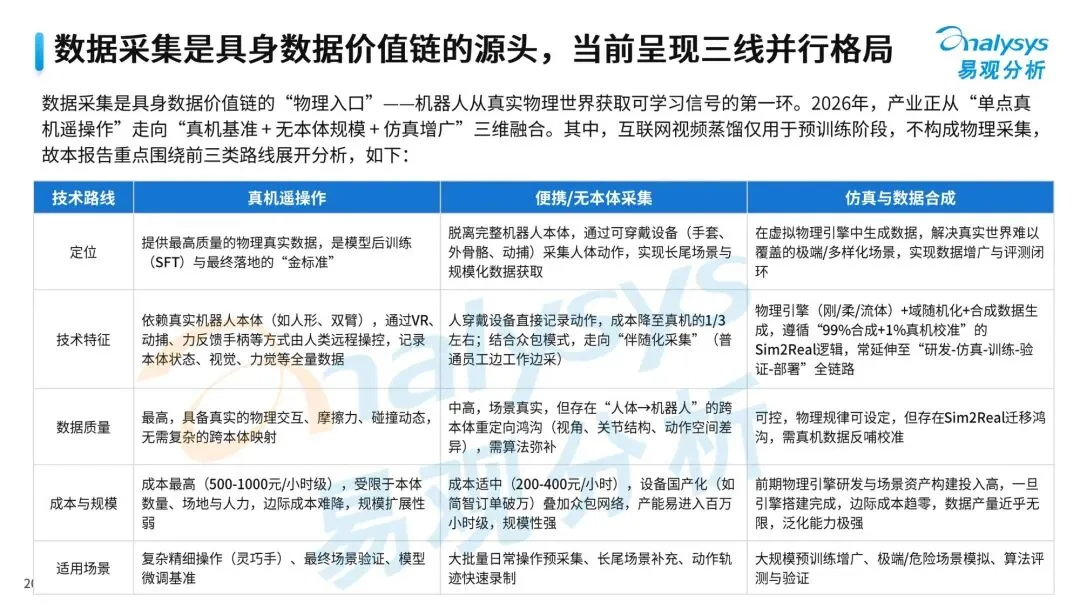
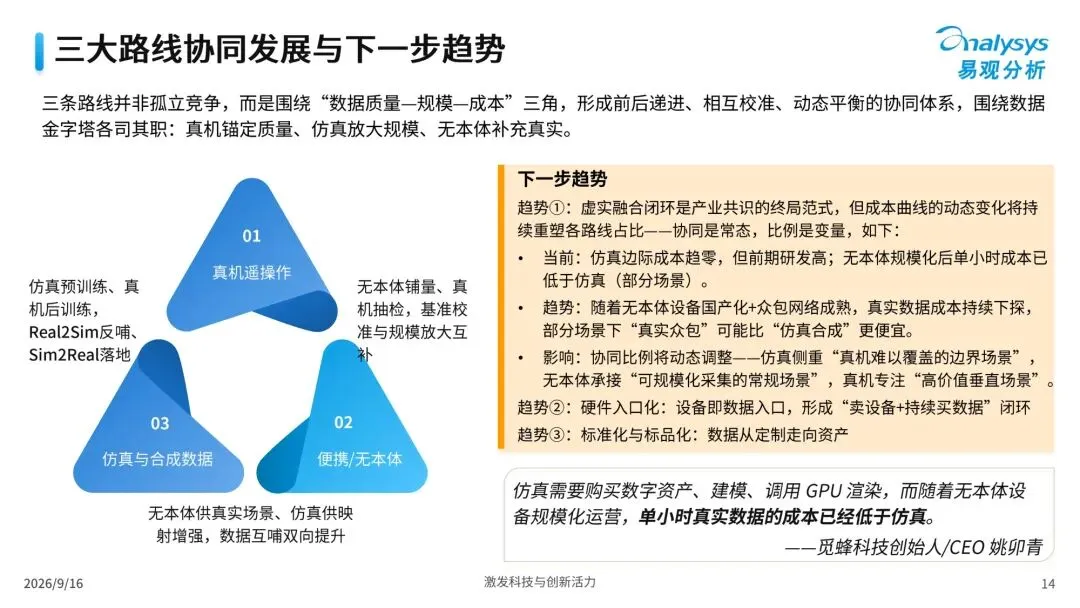
▪产业生态:数据集交易、定制化数采、硬件租赁、仿真 SaaS、标注治理、训练场运营共六大商业模式;真机遥操作、便携无本体采集、仿真合成三条采集路线互为补充而非对立。
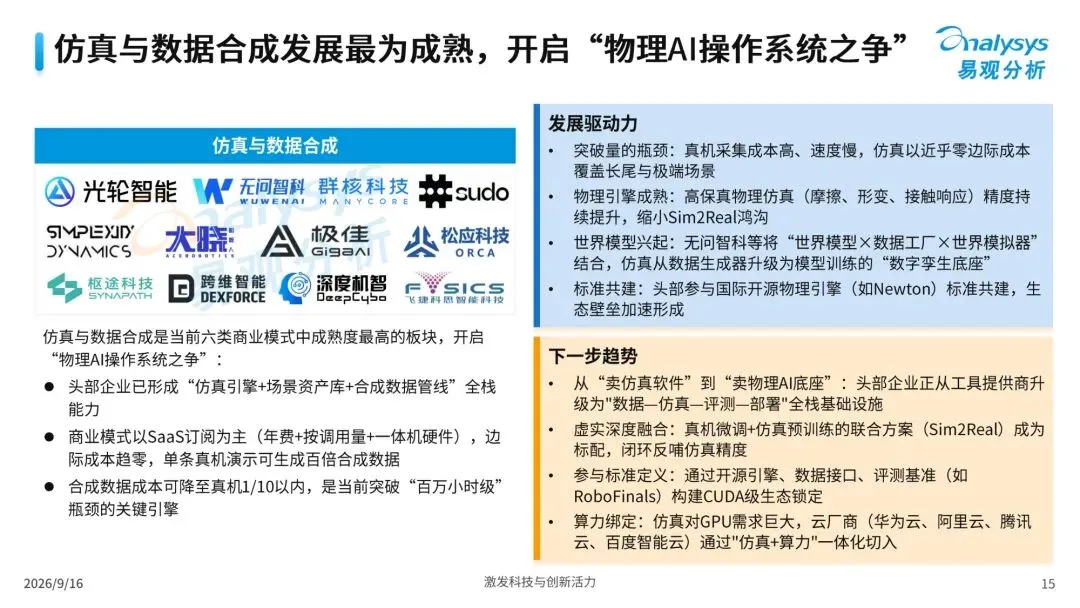
▪细分赛道:仿真 SaaS 成熟度最高;数据治理标注向具身专项升级;数据交易尚处早期;公共训练场作为新基建快速建设;全链路平台争夺行业标准话语权。
▪企业案例:覆盖无本体硬件路线、仿真引擎路线、训练场闭环路线、纯空间仿真路线等不同技术流派代表企业。
▪未来趋势:技术上三线融合、虚实共生闭环、软硬一体化基础设施;产业上竞争从比拼数据总量转向有效信息密度,数据从商品走向可流通生产要素,第三方评测、垂类联合工厂、公共训练场迎来发展机会。
报告适合:机器人本体厂商、大模型团队、数据服务商、仿真平台、产业投资从业者阅读参考。
人形机器人竞争逐步从硬件本体走向数据能力。具身数据不是简单的视频文本,而是带有力觉、形变、动作轨迹的物理交互资产。行业的难点,不只是把数据采集出来,更要解决质量校验、跨本体互通、闭环迭代的整套问题。未来的竞争,很大程度上是数据标准、闭环能力与基础设施的竞争。
---剩余未完,扫描下方二维码免费领取完整报告---



发表评论
发表评论: