
 研报速递
关注回复“1”即加入免费报告分享群,每日获取行业研究报告;回复“2023”,获取1000份行业报告合集
内容摘要
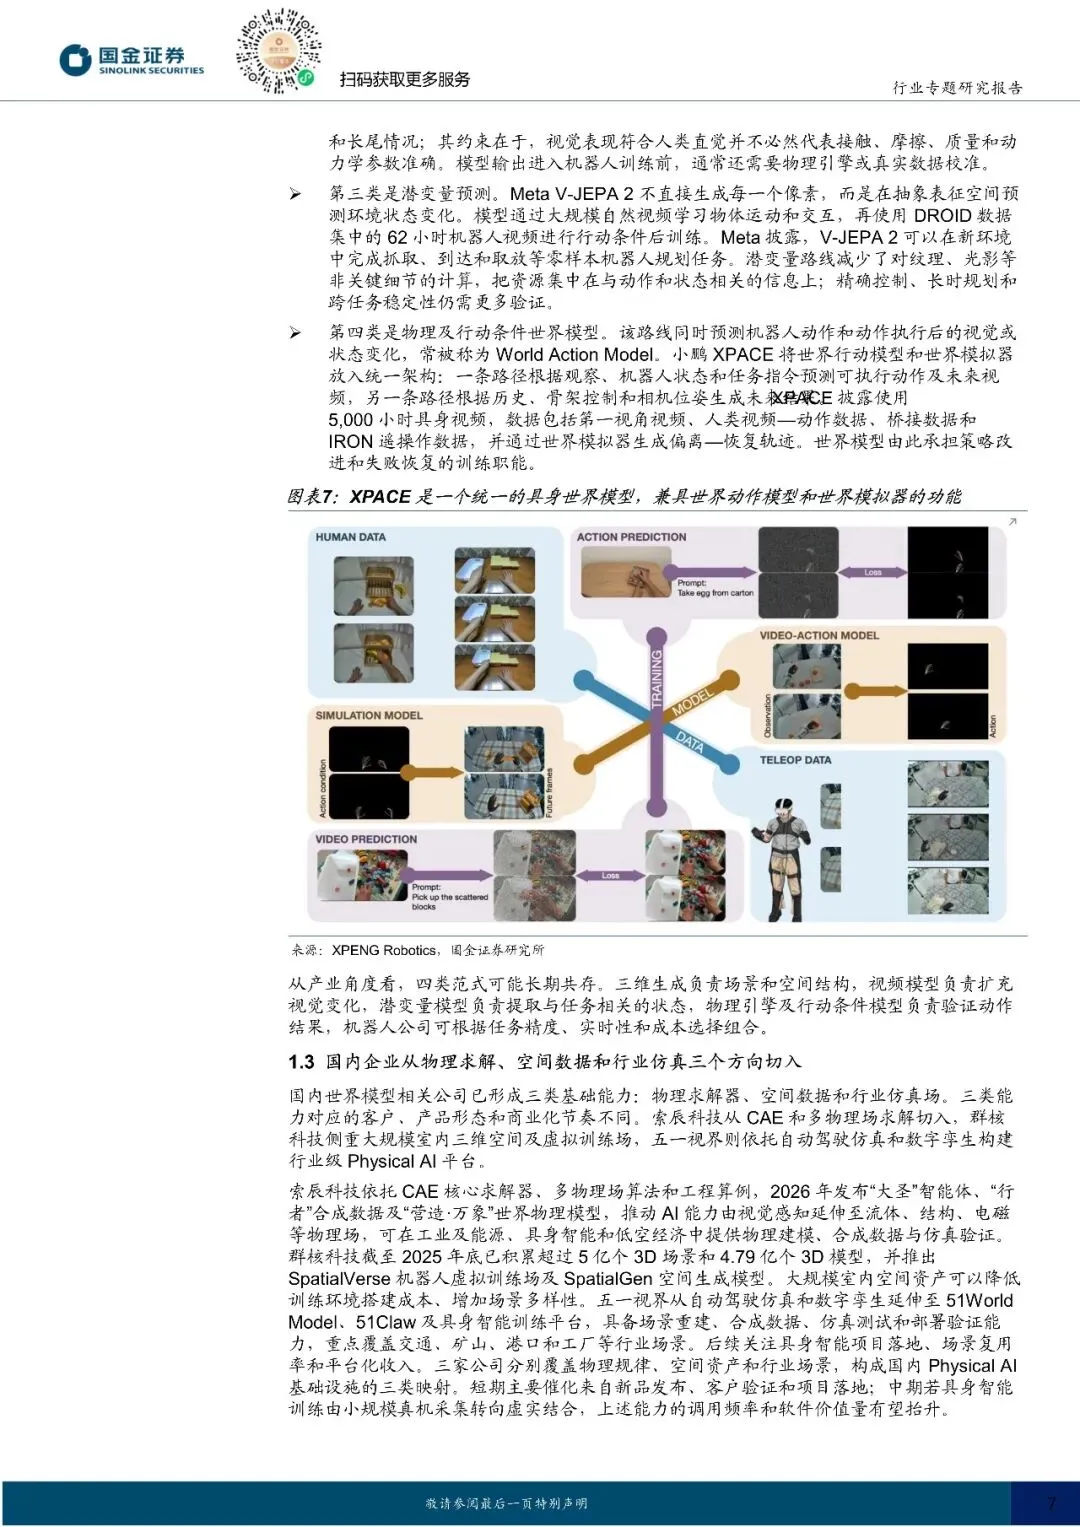
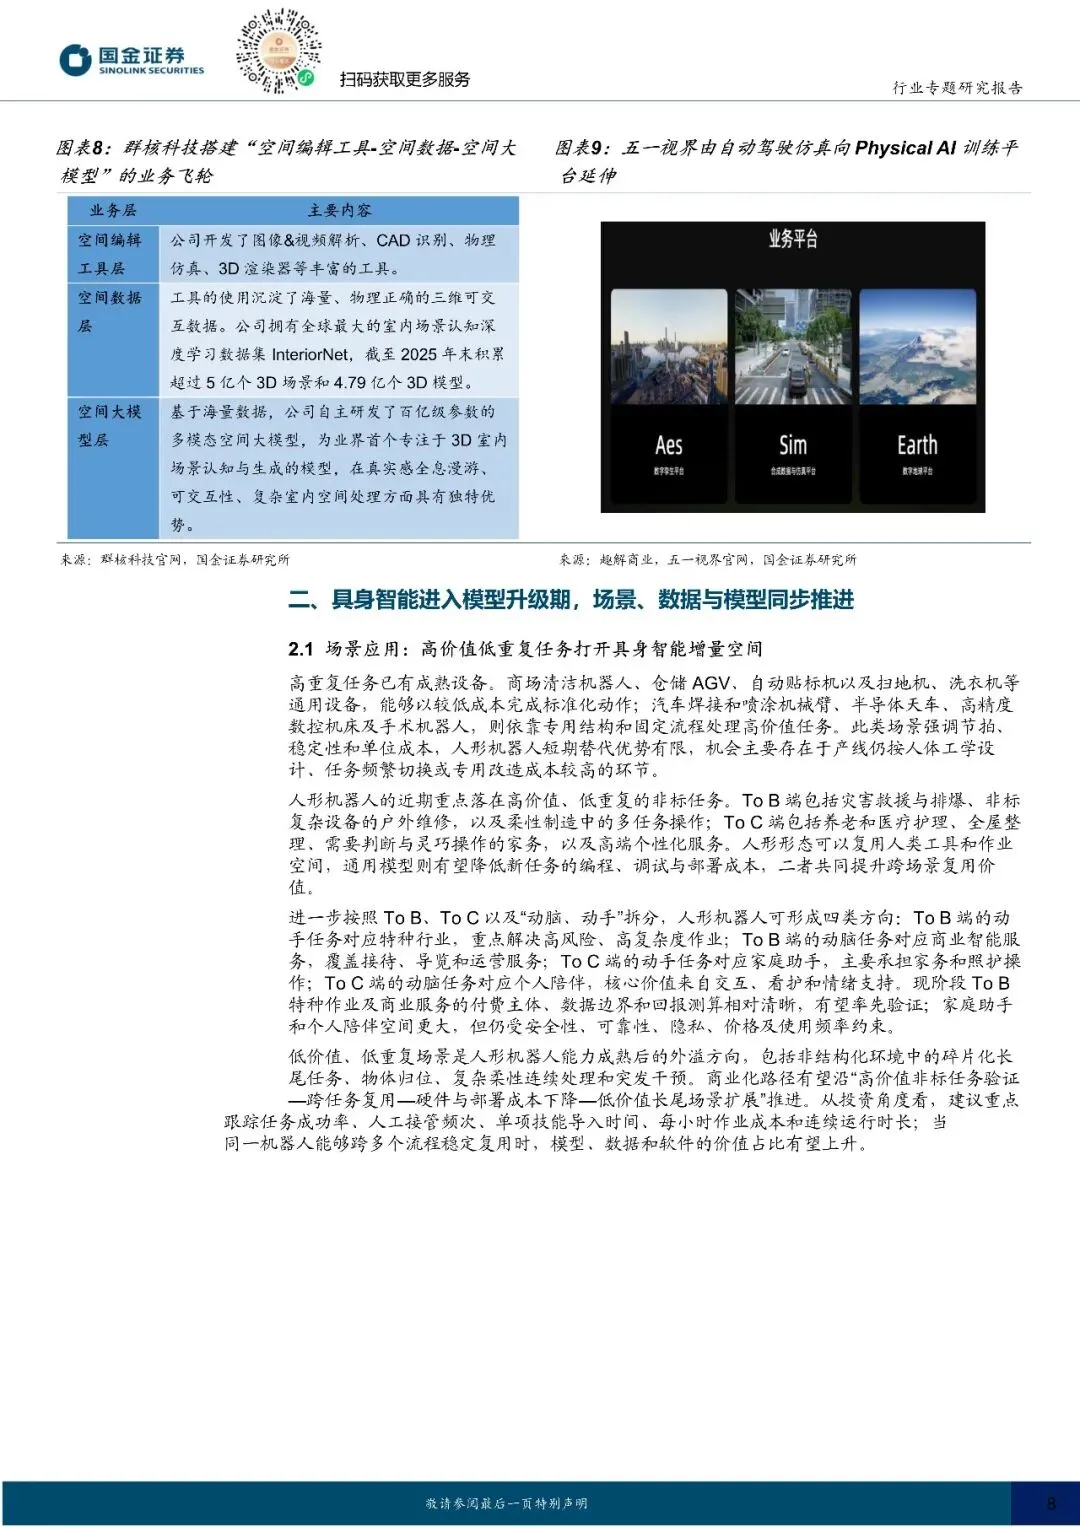
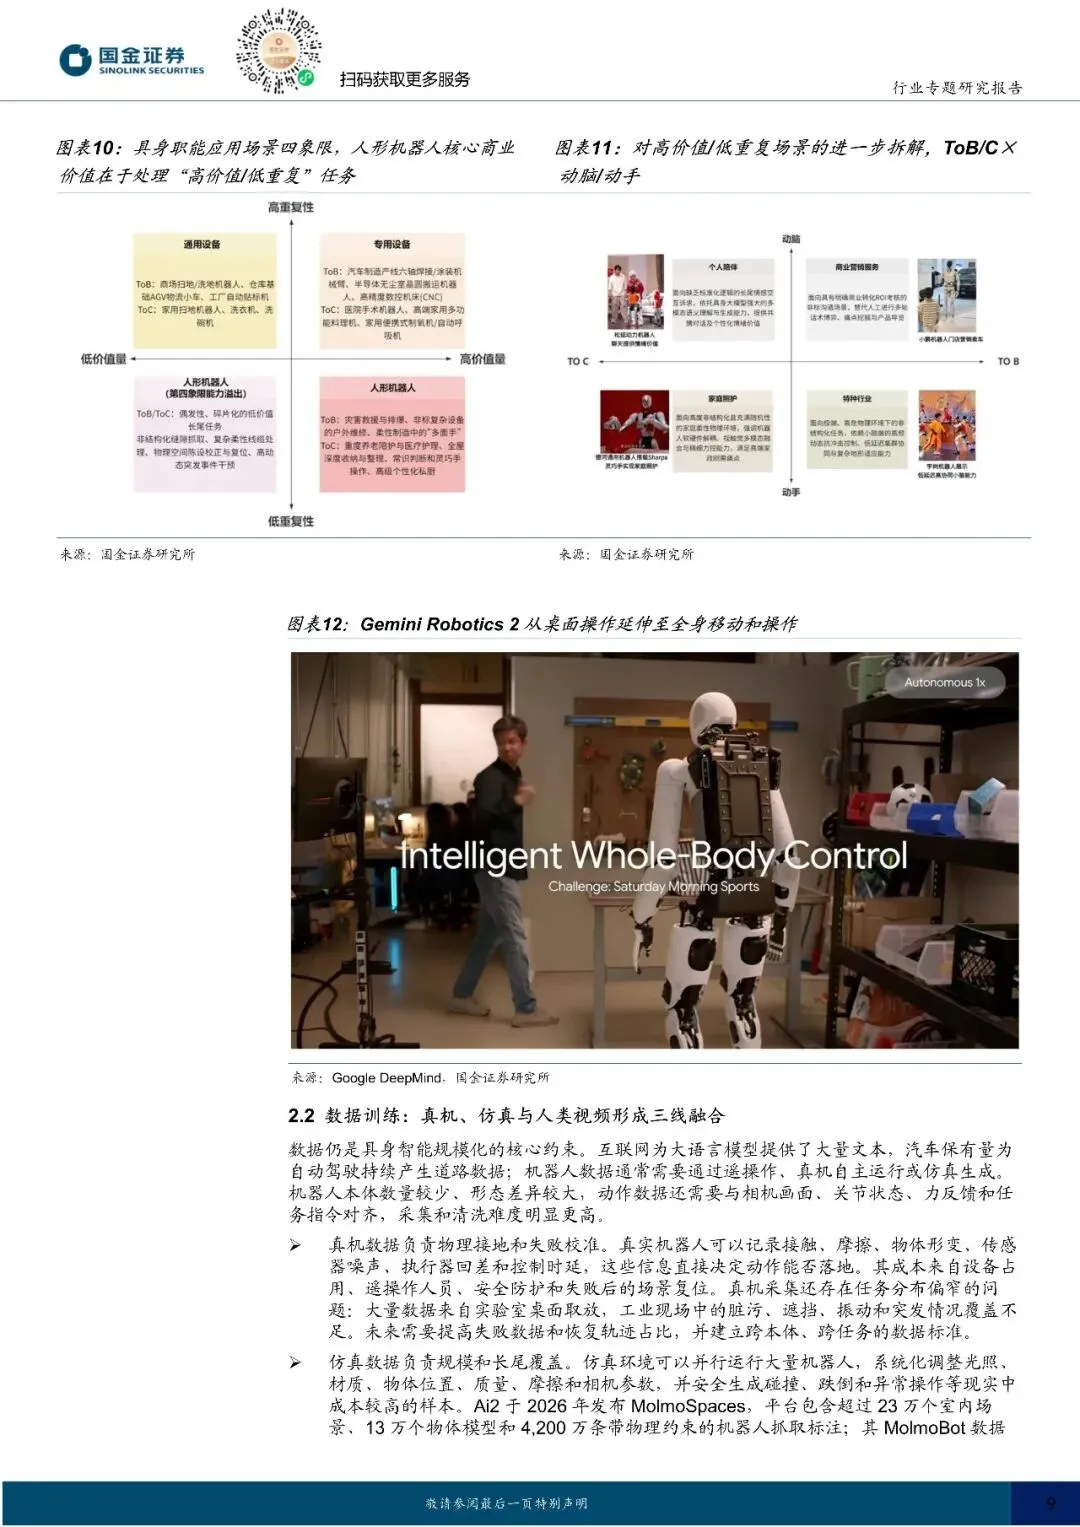
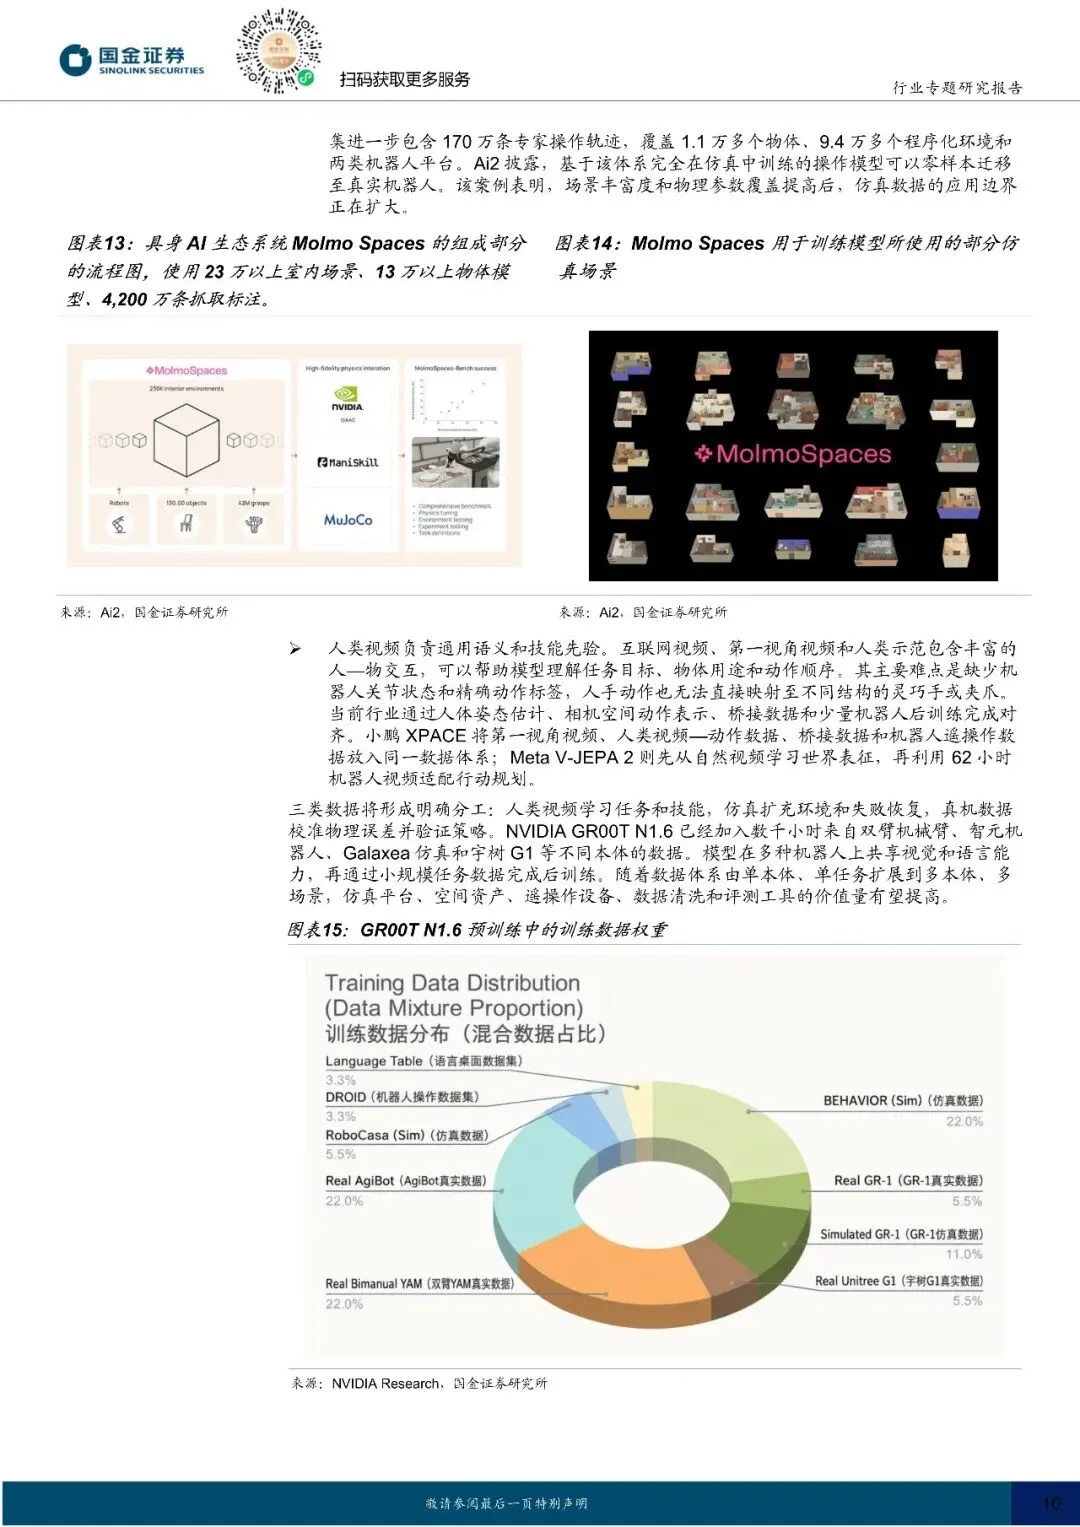
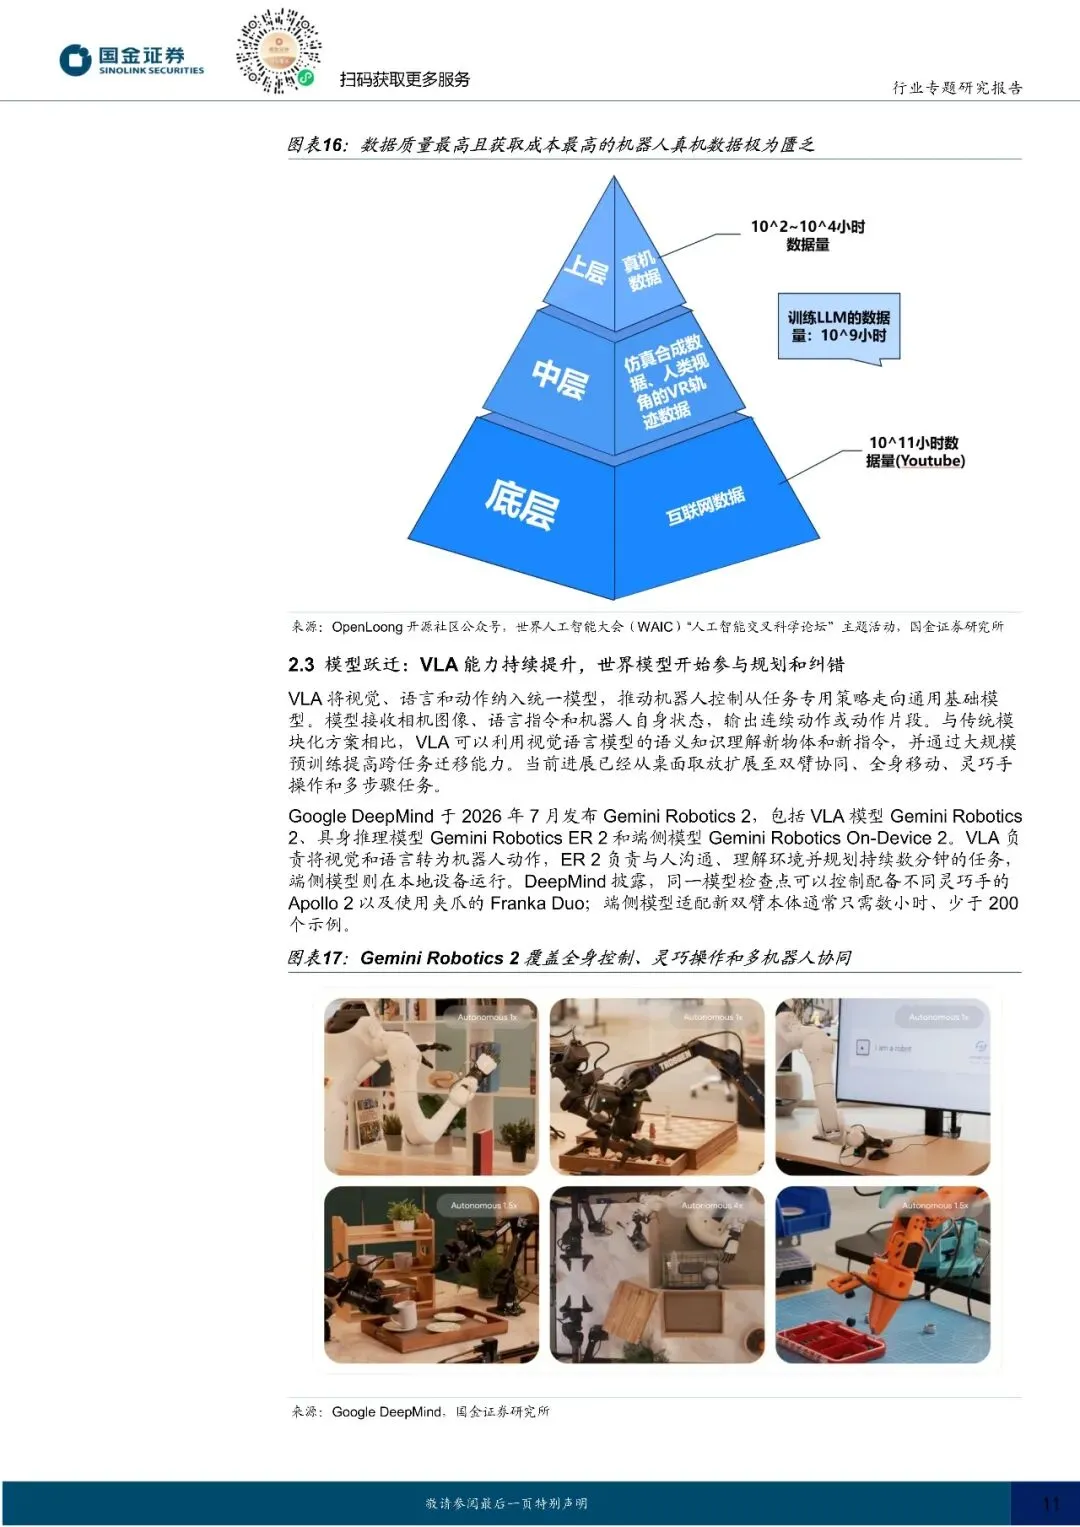
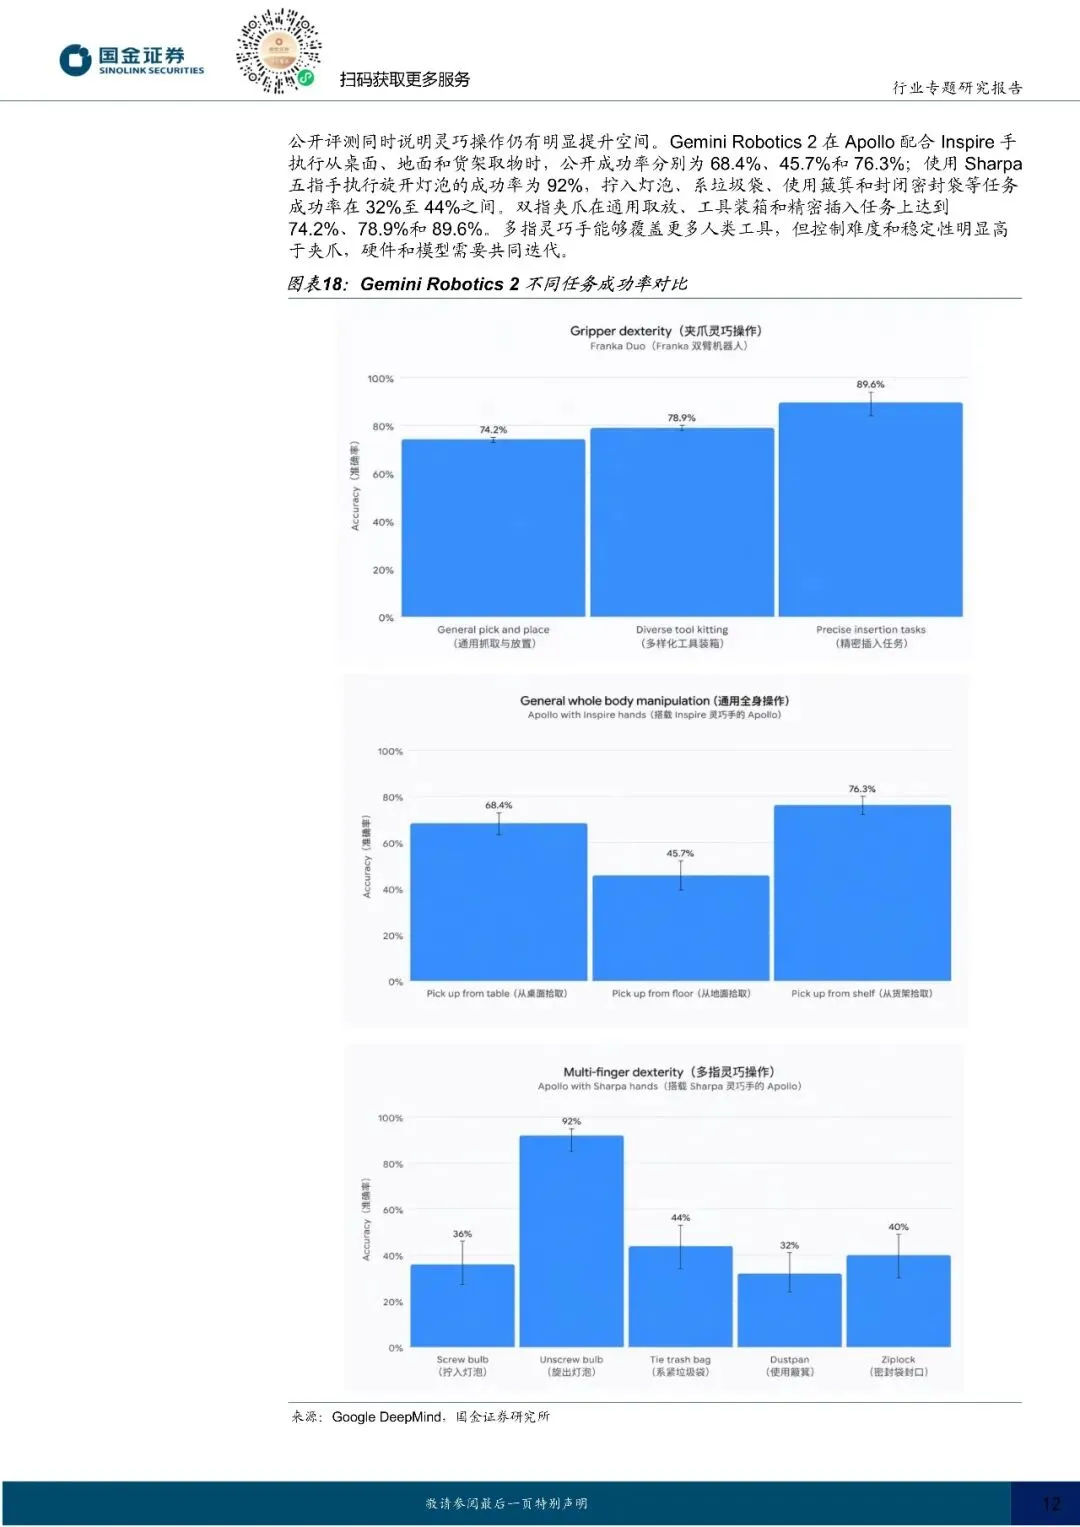
世界模型为代表的物理AI可视为LLM通向超智能机器人的中间站LLM擅长语言理解,知识调用和任务分解,已在Coding、通用办公、全融、法律等自领工作领域实现体量不俗的商业化图明环,当然如今仍处于渗透率早期。我们认为,AI的下一站是进入物理世界,物理AI还需理解三维空间、物体状态、接触关系和动力学约束,并预
测不同动作可能带来的结果,世界模型通过学习环境状态及其随时间和动作发生的变化,为机器人建立可供推演的内部环境表征,使语言指令能够进一步转化为感知,预测、规划与控制。在这一枢架下,VLA将视觉和语言输入映射为机器人动作,世界模型则为动作选择提供未来状态预测和结果评估。两者逐步融合,有望推动机器人由
单步操作走向多步规划,失败识别和自主恢复。随着模型能力向物理世界伸,PhysicalAl的竞争也将覆盖空间数据、物理仿真、机器人本体、训练算力和真实场景反馈等完整技术链条,从而为AI创造更大的商业化场景。
报告内容
受篇幅限制,仅为部分报告预览
完整版PDF领取方式
更多报告内容菜单栏
回复暗号
国金证券-计算机行业专题研究报告:AI的下一站,物理AI-261005
联系助理获取
-------------------------------------------------------------------------
*免责声明:以上报告均为本公众号通过公开、合法渠道获得,报告版权归原撰写/发布机构所有,如涉侵权,请联系删除;本号报告为推荐阅读,仅供参考学习,不构成投资建议。
▼往期回顾▼

点分享

点收藏

点点赞

点在看

发表评论
发表评论: