
 研报速递
第一章 破壁时刻 AI从数字智能走向物理智能
1.1 智能跃迁: 从数字世界走向物理世界
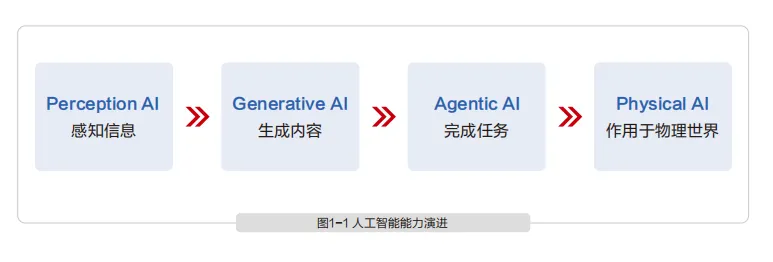
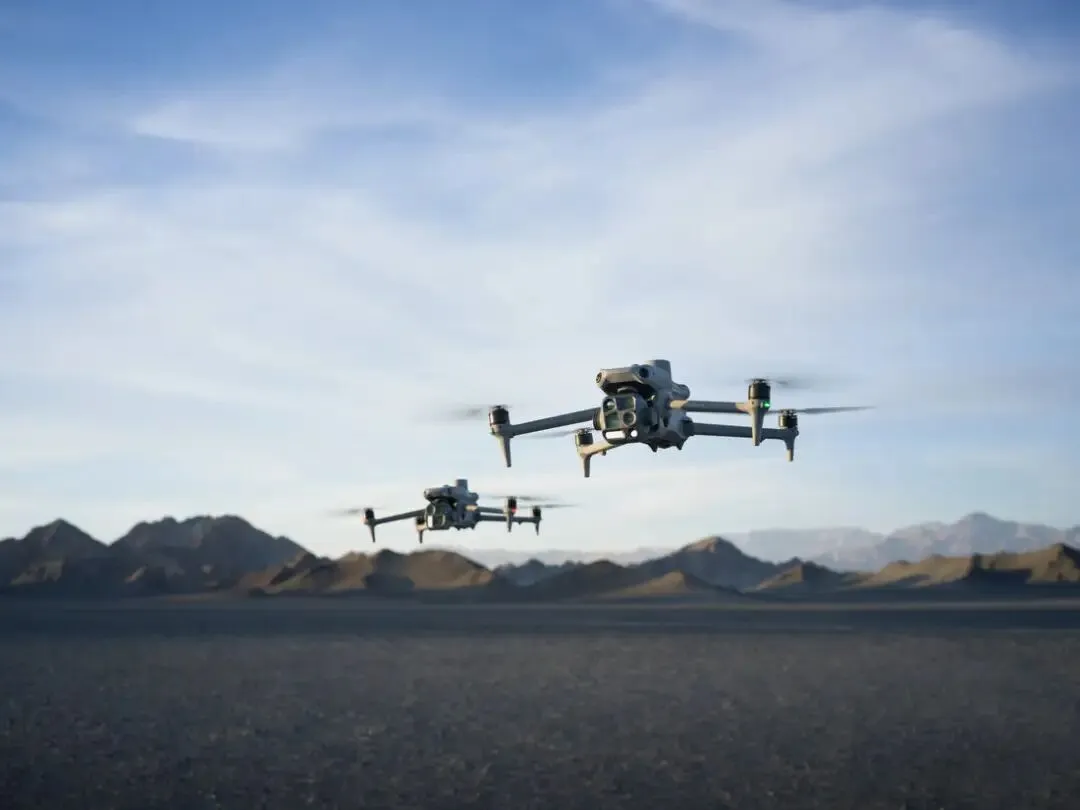
人工智能正在从以信息处理为核心的数字智能,迈 向能够理解并作用于真实世界的物理智能。从以图 像识别、语音识别为代表的Perception AI,到能 够生成文本、图像和代码的Generative AI,再到 能够自主规划、调用工具并完成复杂任务的 Agentic AI,人工智能持续提升对数字信息的感 知、理解、生成和推理能力。随着大语言模型 (LLM)、视觉语言动作模型(VLA)、世界动作 模型(World Action Model)、世界模型(World Model)等技术不断突破,以及传感器、机器人本 体、端侧芯片、智能汽车、无人机等物理载体加速 成熟,AI的能力边界开始由数字空间进一步延伸至 真实物理世界。智能系统能够综合视觉、声音、触 觉、力觉、空间位置等多模态信息感知环境,理解 物体、空间、运动及相互作用关系,并通过物理载 体执行行动,人工智能由“处理和生成信息”进一 步发展为“感知、理解并作用于世界”。
2026年正在成为物理智能由技术概念进入产业现场 的重要转折点。Gartner在《2026十大技术趋势》中将 Physical AI 列为重要技术方向,将其定义为 能够感知现实世界并采取行动的实体AI系统,包括 机器人、无人机和智能装备等;ADI在2026年2月 以“2026: The Year Intelligence Gets Physical” 为题,判断人工智能正在突破屏幕边界进入真实物 理环境2;WAIC 2026进一步举办“物理智能创新 生态论坛”,并由32家产学研用资单位成立国内首 个物理智能创新联合体。与此同时,全球主要经济 体正加速推动人工智能由数字世界向物理世界延 伸。北美依托人工智能基础模型、芯片算力和软件 平台优势,加快布局机器人、自动驾驶等领域;欧 洲依托汽车、工业自动化和高端制造基础,推动人 工智能与工业物理系统深度融合;中国则依托完整 制造业体系、丰富应用场景和机器人产业基础,加 快具身智能、多机协同及规模化应用探索。全球物 理智能产业正在形成技术创新与场景落地同步推进 的发展格局。从技术趋势判断到产品布局,再到产 业生态形成,物理智能正在由前沿技术方向加速进 入产业化验证与规模化应用阶段。
全球产业界与学术界虽然从不同视角出发,对 Physical AI的理解正在逐步形成共同内核。NVIDIA 从产业实践出发,强调自主系统感知、理解和推理现 实世界,并在物理世界中执行复杂行动3;IBM将 Physical AI理解为在物理世界中运行并与之交互的 人工智能系统4;Nature Machine Intelligence从 具身智能向Physical AI演进的视角出发,强调智能 系统进一步走向在物理世界中感知、行动和持续适 应5;IEEE TPAMI相关研究则从技术体系出发,将 Physical AI概括为感知、推理、建模与具身交互相 互衔接的能力体系,通过物理行动与环境反馈形成 智能闭环。不同表述共同指向三个核心变化:智能 对象从数字信息扩展至真实物理环境,AI能力从感 知和推理延伸至建模、规划和行动,智能过程从数字 结果输出发展为基于环境反馈持续调整的物理闭环。
基于上述产业趋势与技术共识,本报告将物理智能 (Physical AI)定义为:AI在真实物理世界中完成 感知、理解、推理、规划、行动和反馈闭环的能力 体系。其核心在于将AI能力融入各类物理产品、系 统与空间,使其能够感知环境、理解状态、自主决 策、执行任务,并根据现实世界反馈持续调整和进 化。从这一视角看,各类物理产品、系统与空间都 具有进一步AI化的潜力,物理智能的本质是以AI重 塑物理产品与系统,并进一步拓展至区域空间。其 载体既包括人形机器人、工业机器人、智能汽车、 无人机、工业装备、工程机械等智能载体,也包括 智能工厂、智能建筑、智能交通等复杂物理系统,
并进一步延伸至园区、港口、矿山、城市等区域空 间,推动物理智能由单体智能向复杂系统和区域空 间持续拓展。
1.2 场景演进: 从专业场景走向开放复杂场景
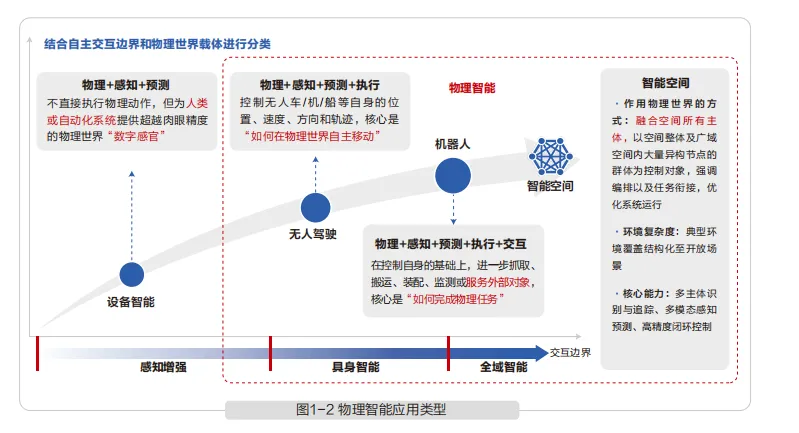
物理智能应用可根据与物理世界自主交互的边界及 物理载体,划分为无人驾驶、机器人和智能空间三 类应用类型6。其中,无人驾驶以自主控制车辆、无 人机、船舶等载体的位置、速度、方向和轨迹为主 要特征,核心是实现物理世界中的自主移动;机器 人进一步通过抓取、搬运、装配、服务等方式与外 部对象发生物理交互,核心是自主完成各类物理任 务;智能空间则进一步融合空间内多类型智能主 体,通过统一感知、任务编排、资源调度和协同控 制实现空间级系统智能。从产业落地看,三类应用 覆盖的具体场景受到环境结构化程度、任务复杂 度、技术成熟度、安全要求以及产业配套能力等因 素影响,规模化时间存在明显差异,形成由成熟场 景率先突破、复杂场景持续扩张、开放场景逐步拓 展的梯次发展格局。
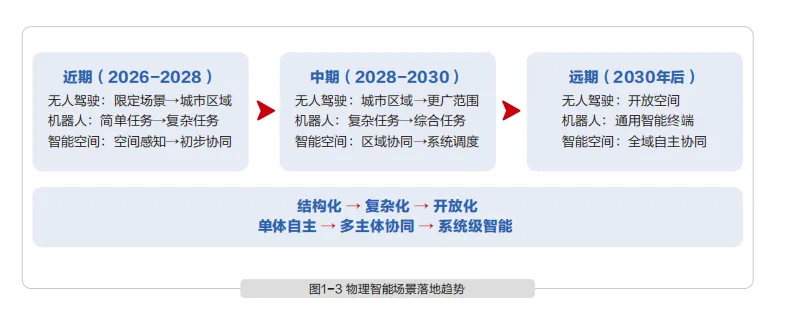
无人驾驶产业化相对领先,并沿着“封闭区域、限 定环境、开放空间”的方向逐步拓展。2026年前 后,矿山、港口、机场以及巡检、植保等运行边界 相对清晰的专业场景率先实现规模化应用;2026— 2028年,随着环境感知、实时决策、路径规划和安 全控制能力持续提升,物流无人机、无人城配、无 人环卫、Robotaxi、短程接驳等应用进入增量扩张 阶段,无人驾驶逐步进入交通参与者更多、环境动 态性更强的城市和区域运营场景;2028—2030 年,无人干线物流、载人eVTOL等场景进一步发 展,自主移动范围、环境复杂度和安全要求持续提 升,无人驾驶应用由特定区域的自主运行逐步向更 广范围的开放空间拓展。
机器人将沿着“结构化简单任务、精细化复杂任 务、综合复杂长程任务”的方向持续演进。2026年 前后,场内物流、搬运转运、制造工艺加工、家庭 清洁等任务边界清晰、技术基础相对成熟的场景率 先规模化;2026—2028年,随着感知、规划、操 作和泛化能力提升,机器人应用逐步向柔性装配、 精细操作、工业检测、生产运维以及医疗、商业等 高价值复杂任务扩展;2028—2030年,随着长时 序任务执行、复杂交互和通用操作能力进一步成 熟,家庭综合服务等开放程度更高的场景逐步发 展,机器人由面向单一任务的专用设备向能够理解 环境、持续获取技能并承担多种任务的通用智能终 端演进。
智能空间将成为物理智能由单体智能向空间级智能 拓展的重要形态,其核心是将AI能力由车辆、机器 人等单一设备进一步融入物理空间,使空间具备对 环境及其中人、车辆、机器人等多类型主体的持续 感知、理解、分析和协同能力。2026年前后,智能 空间已率先在工厂、仓库、园区等相对结构化环境 中落地,通过固定摄像头、计算机视觉和AI智能体 等实现多主体追踪、异常检测、动态路径规划和运 营优化,空间开始由被动承载智能设备向主动感知 和理解环境演进。2026—2028年,随着空间智 能、世界模型、数字孪生和物理仿真等技术持续发 展,智能空间将进一步增强空间建模、状态预测和 仿真推演能力,并与无人驾驶、智能机器人及各类 智能设备形成双向协同,实现跨主体任务编排、资 源调度和安全管理;2028—2030年,随着多主体 协同决策和虚实融合能力进一步成熟,智能空间将 逐步形成面向空间整体的预测、决策、调度和全局 优化能力,推动物理智能由“单体自主”向“空间 整体智能”演进。
总体来看,物理智能应用将呈现由近期规模化铺 开、中期增量扩张到远期开放拓展的梯次演进节 奏。近期,以环境相对结构化、任务边界清晰、不 确定性可控的专业场景为主,无人驾驶在封闭及限 定区域加速规模化,机器人在流程相对明确、复杂 度可控的生产作业等成熟任务中持续渗透,智能空 间则率先在工厂、仓库、园区等场景形成空间感 知、状态识别和运营优化能力,物理智能整体以特 定环境下的专用智能为主要形态;中期,随着感 知、推理、规划和执行能力持续提升,无人驾驶向 更加动态的城市和区域运营环境延伸,机器人向柔 性化、高价值复杂任务扩展,智能空间进一步向空 间理解、预测推演、任务协同和资源调度演进,多 主体协同和系统化运营能力逐步增强;远期,随着 通用智能、复杂交互和多主体协同能力进一步成 熟,应用将向开放环境和综合任务持续拓展,并逐 步形成能够理解环境、预测变化、协同决策和全局 优化的空间级系统智能。
整体上,物理智能的自主 交互边界持续扩大,应用场景由专业可控向开放复 杂拓展,应用形态由专用化向通用化、由单体智能 向系统智能演进;随着运行环境和任务复杂度不断 提升,模型需要具备更强的泛化、推理和持续学习 能力,对算力规模、数据丰富度及实时处理能力也 将提出更高要求。

发表评论
发表评论: