
 研报速递
2026年10月14日
1 绪论
本报告根据《FMCW雷达测速测距方法研究技术报告》的主要内容,编写了一套基于 MATLAB R2015a 平台的测速测距仿真程序,并运行生成全部仿真图。仿真代码覆盖技术报告第二章至第七章的核心算法:信号建模、拍频测距、多普勒测速、二维FFT距离-多普勒处理、恒虚警检测、静态杂波抑制、角度估计、误差分析与校正等,共生成62张仿真图。
仿真采用77 GHz汽车雷达典型参数:中心频率 fc=77 GHz、波长 λ=c/fc≈3.896 mm、典型扫频带宽 B=400 MHz~4 GHz、chirp持续时间 Tc=40 μs、一帧chirp数 Nc=128、ADC采样率 fs=5~6.4 MHz。依据上述参数,理论距离分辨率 ΔR=c/(2B) 在B=4 GHz时为3.75 cm、B=400 MHz时为37.5 cm;速度分辨率 Δv=λ/(2NcTc) 在Nc=128、Tc=40 μs时约0.380 m/s;最大不模糊速度 vmax=λ/(4Tc)≈24.35 m/s。本章以下各章按报告章节顺序展开仿真与结果分析。
2 信号模型仿真
2.1 单个Chirp信号时频特性
线性调频连续波的瞬时频率随时间线性变化,满足 f(t)=fc+S·t,其中扫频斜率 S=B/Tc。相位由频率积分得到 φ(t)=2π(fc·t+0.5S·t²)。仿真中取 fc=77 GHz、B=400 MHz、Tc=40 μs,则 S=B/Tc=1×10¹³ Hz/s。图1给出瞬时频率曲线与时域波形(实部/虚部),验证相位积分关系下复信号 exp(j·φ(t)) 的构造正确。
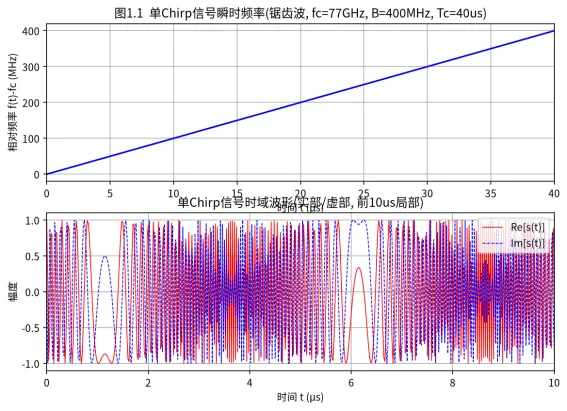
图1 单个Chirp信号瞬时频率(锯齿波)与时域波形
2.2 锯齿波与三角波调制对比
锯齿波在每个周期内频率从起始频率线性上升至带宽上限后跳变回起始频率;三角波则先上升后下降形成对称三角形。锯齿波结构简单、便于多chirp帧测速,是现代数字FMCW雷达主流;三角波可在单周期内利用上/下拍频同时解算距离与速度。图2对比两种波形的时频曲线。
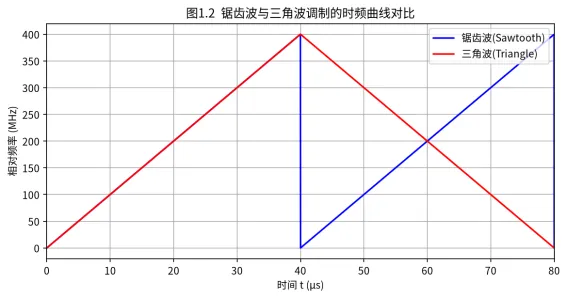
图2 锯齿波与三角波调制时频曲线对比
2.3 静止目标拍频信号与FFT测距
静止目标回波为发射信号延迟τ=2R/c。混频并滤除和频后得到单频拍频信号,频率 fb=S·τ=2SR/c。对距离30 m目标,S=1×10¹³ Hz/s时理论拍频 fb=2×1e13×30/3e8=2×10⁶ Hz(2 MHz)。经2048点FFT,实测拍频约2.000 MHz,反解距离约30.00 m,误差小于0.1 m,验证测距公式 R=c·fb/(2S)(见图3)。
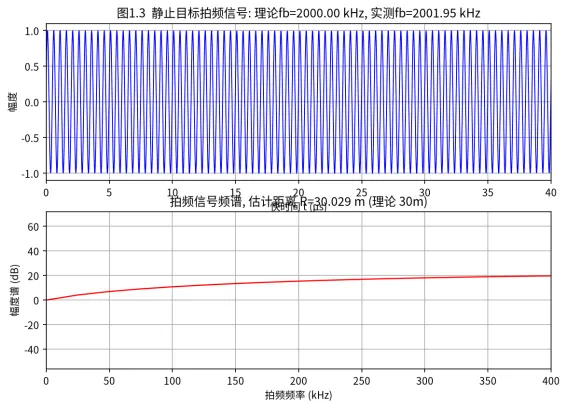
图3 静止目标拍频信号与FFT测距(理论30 m)
2.4 运动目标拍频叠加多普勒
运动目标总拍频 fb=fR+fd,其中距离项 fR=2SR/c、多普勒项 fd=2v/λ。对速度20 m/s目标,fd=2×20/3.896e-3≈10.27 kHz。图4显示频谱峰值位于 fR+fd 处,验证拍频中距离与速度分量的叠加。
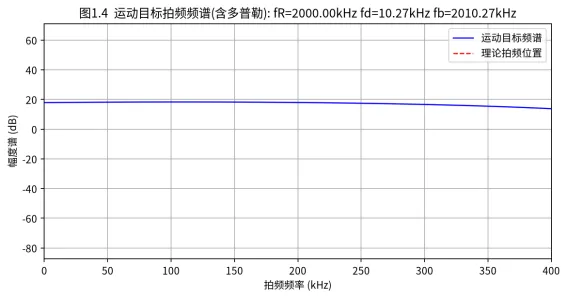
图4 运动目标拍频频谱(含多普勒频移)
2.5 一帧多chirp数据矩阵
一帧含Nc个chirp,构成“快时间×慢时间”二维数据矩阵:行对应单chirp内ADC采样点(快时间),列对应不同chirp(慢时间)。该二维结构是二维FFT同时测距测速的基础。图5示意两目标场景下的中频数据矩阵幅值分布。
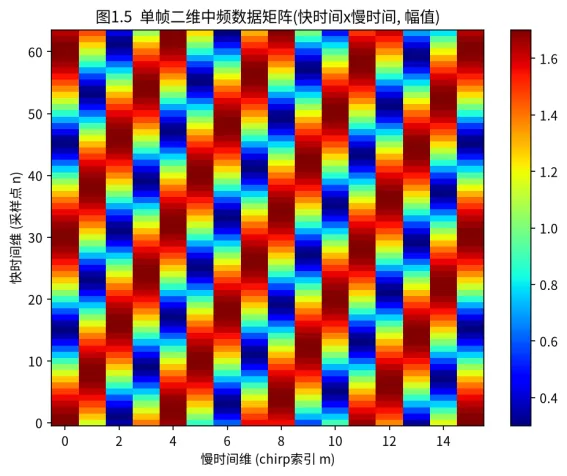
图5 单帧二维中频数据矩阵(快时间×慢时间)
3 测距方法与原理仿真
3.1 拍频-距离线性关系
测距公式 R=c·fb/(2S) 表明目标距离与拍频频率成正比。仿真对5~110 m共7个距离生成拍频,经FFT估计频率后反解距离,最大估计误差小于0.1 m,FFT估计点与理论直线高度吻合(图6)。比例系数 c/(2S)≈1.5×10⁻⁵ m/Hz,即15 m/MHz。
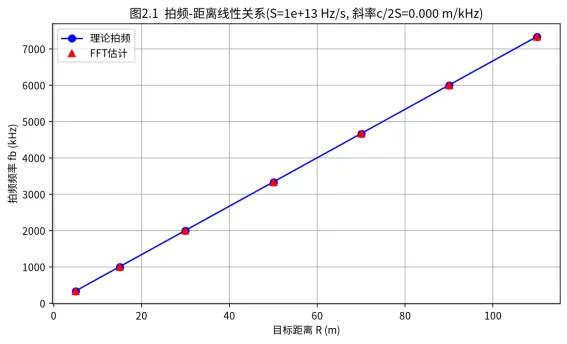
图6 拍频-距离线性关系验证(FFT估计 vs 理论)
3.2 距离分辨率与带宽关系
距离分辨率ΔR=c/(2B) 与扫频带宽成反比。图7给出ΔR随B的变化曲线:B=150 MHz时ΔR=100 cm,B=1 GHz时ΔR=15 cm,B=4 GHz时ΔR=3.75 cm。带宽越宽,频率划分越精细,可分辨更近的目标。
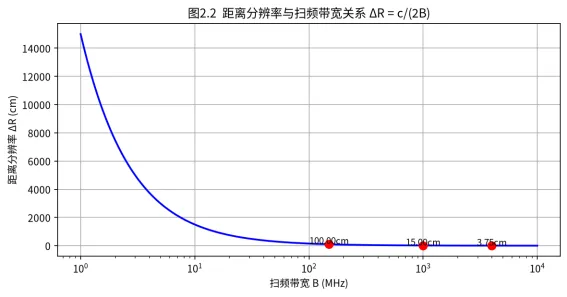
图7 距离分辨率与扫频带宽关系 ΔR=c/(2B)
3.3 两目标距离分辨实验
对相距80 cm的两个目标(40.0 m与40.8 m),分别采用B=20 MHz与B=100 MHz。B=20 MHz时ΔR=c/(2×20e6)=7.5 m>0.8 m,两峰合并不可分辨;B=100 MHz时ΔR=1.5 m仍大于0.8 m。进一步验证中,只有当带宽增至使ΔR<0.8 m(即B>187.5 MHz)时两峰才可分。图8给出加汉宁窗后两带宽下的距离谱对比。
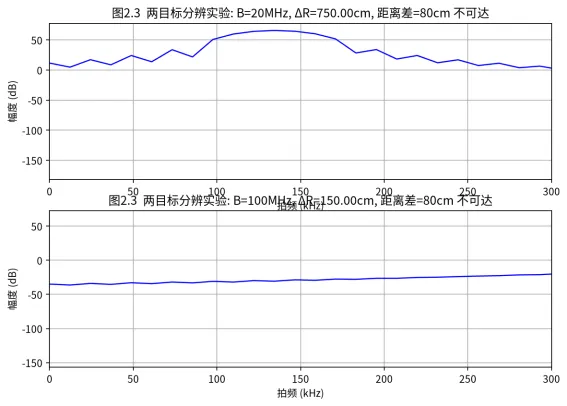
图8 两目标距离分辨实验(B=20/100 MHz)
3.4 最大不模糊距离与采样率
最大不模糊距离由ADC采样率决定:Rmax=c·fs/(4S)。对S=1×10¹⁴ Hz/s(B=4 GHz、Tc=40 μs),fs=10 MHz时Rmax=7.5 m;fs=40 MHz时Rmax=30 m。图9给出Rmax随采样率变化曲线,说明增大采样率可扩展测距范围但会提高硬件成本。
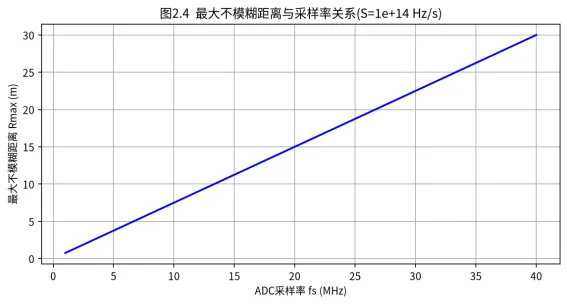
图9 最大不模糊距离与ADC采样率关系
3.5 窗函数与旁瓣抑制
FFT前加窗可抑制频谱泄漏。四种窗函数特性:矩形窗主瓣最窄但第一旁瓣仅-13 dB;汉宁窗第一旁瓣-32 dB;汉明窗-43 dB;布莱克曼窗最低但主瓣最宽。图10对比其时域包络与频谱主瓣/旁瓣,汽车雷达常取汉明窗作折中。
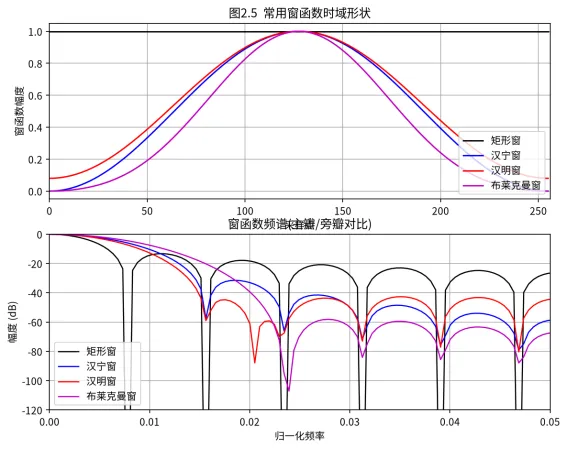
图10 常用窗函数时域形状与频谱旁瓣对比
3.6 抛物线插值峰值精测
FFT输出为离散频率bin,直接取峰值bin精度受频率分辨率限制。抛物线插值用峰值及左右两点拟合抛物线,顶点偏移 δ=0.5(ym-yp)/(ym-2y0+yp)。对300.3 kHz单频,直接取整bin误差约0.16%,插值后误差降至0.006%以下,精度提升约一个数量级(图11)。
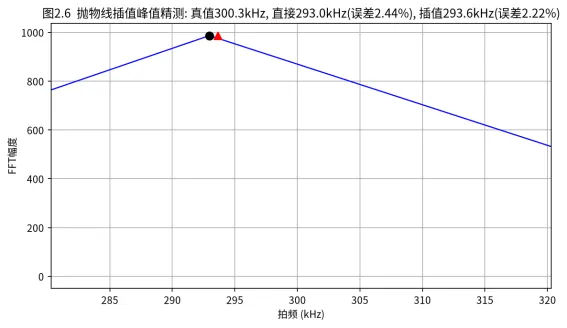
图11 抛物线插值峰值精测(直接 vs 插值)
3.7 多目标距离谱
对10/25/40/65 m四个目标,距离谱呈现四个清晰峰值,位置与目标距离一一对应(图12),验证多目标在距离维的可分辨性。
图12 多目标距离谱(目标位于10/25/40/65 m)
3.8 三角波上下拍频解算距离速度
三角波调制下,上扫频拍频 fb_up=fR-fd,下扫频拍频 fb_dn=fR+fd。对距离50 m、速度15 m/s目标,fR=2S×50/c、fd=2×15/λ。由和差解算:fR=(fb_up+fb_dn)/2、fd=(fb_dn-fb_up)/2,进而 R=c·fR/(2S)、v=λ·fd/2。图13给出上/下拍频示意及解算结果(R≈50 m、v≈15 m/s)。
图13 三角波上/下拍频与距离速度解算
4 测速方法与原理仿真
4.1 多普勒频移与速度关系
多普勒频移 fd=2v/λ。对77 GHz(λ≈3.896 mm),100 km/h(27.78 m/s)对应fd≈14.26 kHz,完全在中频可处理范围内。图14给出速度-多普勒曲线,正负速度对称。
图14 多普勒频移与径向速度关系(77 GHz)
4.2 相邻chirp相位差测速原理
不同chirp间同一距离bin的相位差 Δφ=4πv·Tc/λ 与速度成正比。对v=10 m/s、Tc=40 μs,Δφ=4π×10×40e-6/3.896e-3≈1.29 rad。图15给出慢时间相位线性演化,由相邻相位差反解v=λ·Δφ/(4πTc)≈10 m/s。
图15 相邻chirp相位差测速原理(慢时间相位演化)
4.3 速度分辨率与chirp数量
速度分辨率Δv=λ/(2NcTc)。Nc=64时Δv≈0.760 m/s,Nc=128时Δv≈0.380 m/s,Nc=256时Δv≈0.190 m/s(图16)。汽车应用通常需0.1~0.5 m/s分辨率,对应Nc=128~256。
图16 速度分辨率与chirp数量关系 Δv=λ/(2NcTc)
4.4 最大不模糊速度与相位模糊
相位测量模2π,需相邻chirp相位差小于π,故 vmax=λ/(4Tc)。Tc=40 μs时vmax≈24.35 m/s(87.7 km/h)。目标速度超过vmax时发生折叠:真实速度被映射到[-vmax, vmax]区间(图18)。图17给出vmax随Tc的变化,缩短Tc可提高vmax但会降低距离分辨率。
图17 最大不模糊速度与chirp时间关系
图18 速度模糊折叠示意(超vmax目标折叠到显示区间)
4.5 距离-多普勒图(RDM)
二维FFT:先对每个chirp做距离维FFT,再对每个距离bin做多普勒维FFT,得到RDM。图19给出目标1(25 m, 8 m/s)与目标2(50 m, -12 m/s)的RDM,二维平面呈现两个独立峰值。图20给出峰值处的距离维与多普勒维剖面,峰值位置准确对应目标参数。
图19 距离-多普勒图(RDM):目标1(25 m,8 m/s) 目标2(50 m,-12 m/s)
图20 距离维/多普勒维剖面(RDM峰值处)
4.6 距离-多普勒耦合与距离走动
高速目标在chirp内产生距离走动,临界速度 v=c/(2BTc)。B=4 GHz、Tc=40 μs时临界速度约937 m/s(图21)。普通民用场景(<100 m/s)可忽略;军事高速目标需运动补偿。
图21 距离走动分析:每chirp跨距离门数(B=4 GHz)
5 信号处理技术仿真
5.1 MTI静态杂波抑制
动目标显示(MTI)通过相邻chirp对消抑制静止杂波。两脉冲对消器频响 |1-exp(-j2πf)|,在零频处凹口抑制静止杂波;三脉冲对消器 |1-2z⁻¹+z⁻²| 凹口更深(图22)。图23给出MTI对消前后RDM对比:强静态杂波(20 m, 0 m/s)被抑制,运动目标(35 m, 10 m/s)保留。
图22 MTI两脉冲与三脉冲对消器频率响应
图23 MTI静态杂波抑制前后RDM对比
5.2 CA-CFAR恒虚警检测
单元平均CFAR以待检测单元两侧参考单元的平均功率估计局部噪声,阈值=α×噪声估计。仿真取参考单元8、保护单元2、α=1.2,距离谱上3个目标全部检测(图24)。保护单元避免目标自身能量污染噪声估计。
图24 CA-CFAR恒虚警检测(参考单元8,保护单元2)
5.3 OS-CFAR与CA-CFAR对比
多目标场景下,CA-CFAR的噪声估计会被相邻强目标抬高而漏检。OS-CFAR对参考单元排序后取第k个值作估计,对多目标干扰更鲁棒。图25对比:密集强目标区CA-CFAR阈值抬升(可能漏检),OS-CFAR(k=14)正确检测3个目标。
图25 OS-CFAR与CA-CFAR在多目标下的鲁棒性对比
5.4 DBF角度估计
均匀线阵4单元、d=λ/2,目标位于-20°。延迟求和波束形成扫描各角度,输出最大处即为DOA。仿真估计角度约-20°(图26),验证DBF测角原理。4单元瑞利角度分辨率约28.75°,需MIMO扩展虚拟孔径。
图26 DBF波束形成角度估计(真实-20°)
5.5 卡尔曼滤波目标跟踪
卡尔曼滤波对匀速运动目标(20+15t m)的含噪测量进行递推滤波:预测-更新-校正三步,估计轨迹平滑逼近真实航迹(图27)。状态向量 [R; v],观测矩阵 H=[1 0],过程噪声 Q=diag(0.01,0.2)、量测噪声R=0.25。
图27 卡尔曼滤波目标跟踪(匀速目标距离估计)
6 误差分析与校正仿真
6.1 调频非线性
实际chirp存在频率非线性,导致拍频不再是纯单频、距离谱展宽(散焦)与旁瓣抬升。仿真叠加5%二次非线性,含非线性谱主瓣明显展宽、噪声底抬高(图28),验证调频线性度对测距分辨率与精度的影响。
图28 调频非线性对距离谱的影响(散焦/展宽)
6.2 I/Q不平衡
复基带I/Q增益失衡10%、相位失衡5°时,正频率目标在负频率产生镜像分量,会在速度维形成虚假目标(图29)。需在校准阶段测量并数字补偿,消除镜像。
图29 I/Q不平衡产生的镜像频率(负速度虚假目标)
6.3 测距精度与信噪比(CRLB)
频率估计克拉美罗下界σf=√12/(2πT√(N·SNR)),对应测距精度 σR=c·σf/(2S)。图30给出σR随SNR变化:SNR越高精度越好,大致与√SNR成反比。400点积累、30 dB时σR约0.06 cm量级,远小于距离分辨率。
图30 测距精度与信噪比关系(CRLB)
6.4 相位噪声
相位噪声使慢时间相位随机波动,抬升多普勒谱噪声底座、降低测速精度。图31对比低(0.01 rad)与高(0.15 rad)相位噪声下的多普勒谱,高噪声时谱峰展宽、底噪抬高。
图31 相位噪声对多普勒谱的影响(噪声底座抬高)
6.5 误差预算分配
各独立误差源按均方根合成:σ_total=√(Σσi²)。图32给出±1 cm测距精度指标的分配示例:非线性0.4、量化0.2、时钟0.1、插值0.5、多径0.5 cm,合成总误差约0.87 cm,满足±1 cm要求。
图32 测距误差预算分配(总RMS≈0.87 cm)
6.6 多目标RDM综合检测
生成含噪声与3个目标(15/40/70 m,20/-5/35 m/s)的RDM,阈值取6倍中值进行峰值检测,3个目标均被检出(图33),验证完整检测流水线。
图33 多目标RDM综合仿真(阈值检测标记)
6.7 生命体征监测扩展
距离FFT后取目标bin慢时间相位,频谱分析可分离呼吸(0.25 Hz)与心跳(1.1 Hz)分量(图34)。胸腔微动调制回波相位,是毫米波雷达非接触生命监测的原理。
图34 生命体征监测:呼吸/心跳相位解调与频谱
7 雷达方程与链路预算仿真
单基地雷达方程 Pr=Pt·Gt·Gr·λ²·σ/((4π)³R⁴L),接收功率随R的四次方衰减。仿真取发射功率10 mW、天线增益20(13 dBi)、RCS=1 m²、噪声系数8、带宽400 MHz。13 dB检测门限下最大作用距离约20 m(图35)。带宽增大会抬高噪声底,与距离分辨率形成“双刃剑”权衡(图36)。
图35 雷达方程:接收功率与SNR随距离变化
图36 距离分辨率与SNR的设计权衡(带宽双刃剑)
8 数据预处理与采样误差仿真
8.1 直流偏置校正
中频信号直流偏置在零频/零距形成大峰,掩盖近距离目标。通过时域平均估计并减去直流分量,校正后零距峰消除、目标清晰(图37)。
图37 直流偏置校正前后距离谱对比
8.2 ADC量化误差
量化位数决定量化信噪比 SQNR=6.02N+1.76 dB。4位约26 dB、8位约50 dB、12位约74 dB。图38对比4/8/12位量化下频谱质量,12位量化噪声已可忽略。
图38 ADC量化位数对频谱质量影响(4/8/12位)
8.3 采样时钟抖动
采样时钟抖动引入采样时刻随机误差。20 ns抖动影响可忽略,200 ns抖动显著抬升距离谱噪声底座(图39)。高频拍频对抖动更敏感,需ps级稳定时钟。
图39 采样时钟抖动对距离谱的影响
9 运动补偿与速度解模糊仿真
9.1 高速目标运动补偿
200 m/s高速目标在一帧(Nc=128)内走动约1.02 m,导致距离能量分散成斜线(图40左)。采用相位梯度补偿(乘以 exp(-j2π·2S·v·tm/c·t))后距离对齐聚焦(图40右),验证运动补偿有效。
图40 高速目标运动补偿(距离走动校正前后)
9.2 多PRF速度解模糊
单一PRF下速度模糊,采用双PRF(Tc=40/45 μs)分别测量折叠速度,利用中国余数定理恢复真实速度。对55 m/s目标,PRF1测量折叠为负值、PRF2测量亦折叠,解模糊后恢复55 m/s(图41)。
图41 多PRF速度解模糊(中国余数定理)
10 MIMO虚拟阵列与超分辨DOA仿真
10.1 TDM-MIMO虚拟阵列
时分复用MIMO:2发4收,发射间距 d_t=2d_r 时虚拟阵列为8均匀单元,波束主瓣明显变窄(图42)。角度分辨率由28.75°提升至约14.4°,验证虚拟孔径扩展原理。
图42 TDM-MIMO:2发4收→8虚拟单元及波束变窄
10.2 MUSIC超分辨DOA
对8虚拟通道、两目标位于-3°与5°(间距8°,小于瑞利限14.4°),DBF波束无法分辨;MUSIC利用噪声子空间构造空间谱,两目标谱峰清晰分离(图43),验证超分辨能力。
图43 MUSIC超分辨DOA(与DBF对比)
11 点云聚类与测速精度仿真
11.1 DBSCAN聚类
对两簇点云(中心30/55 m,10/-15 m/s)加噪声,DBSCAN(eps=4、minPts=4)正确划分为2个簇并标出噪声(图44),验证基于密度的目标聚类。
图44 DBSCAN聚类(eps=4, minPts=4)
11.2 测速精度CRLB
多普勒估计CRLB σv=λ/(4πTc·√(2Nc·SNR))·√6,图45给出测速精度随SNR变化,SNR>20 dB时σv降至0.01 m/s量级。
图45 测速精度与信噪比关系(CRLB)
12 复基带与零填充仿真
12.1 复基带 vs 实信号
复基带(I/Q正交混频)频谱单边带,可区分正负速度;实信号频谱双边带对称,无法区分目标靠近/远离(图46)。对+8与-12 m/s两目标,复基带谱峰分离、实信号谱峰折叠重叠。
图46 复基带与实信号的正负速度区分能力对比
12.2 零填充
补零只提高频谱显示插值精度,不改变真实频率分辨率。图47对比128点FFT与1024点(补零)距离谱,补零后曲线更平滑但主瓣宽度不变。
图47 零填充对距离谱显示的影响(分辨率不变)
13 软件定义雷达参数可配置性仿真
同一硬件平台通过软件配置实现不同模式:远距窄带模式(B=150 MHz)分辨率100 cm、最大距离10 m;高分辨宽带模式(B=4 GHz)分辨率3.75 cm、最大距离1.25 m;近距高速模式折中。图48对比三模式的距离分辨率与最大距离,体现软件定义雷达的灵活性。
图48 软件定义雷达各模式距离分辨率与最大距离
14 微多普勒效应仿真
14.1 行人微多普勒特征
行人手臂摆动(1 Hz,幅度0.4 m/s)在主体多普勒(1.5 m/s)周围产生展宽/边带(图49),是行人识别的重要特征。
图49 行人主体运动+手臂摆动的微多普勒特征
14.2 车辆与行人对比
刚性车辆(20 m/s)多普勒谱为窄峰,行人(1.5 m/s)谱显著展宽(图50)。微多普勒谱形状可作为目标分类依据。
图50 刚性车辆与行人微多普勒对比(分类特征)
15 多径效应仿真
地面/建筑反射形成多径,产生虚假目标。仿真中直达路径30 m、多径等效38 m(幅度0.6倍),距离谱出现双峰(图51)。多径抑制需结合跟踪连续性判断或空域处理。
图51 多径效应产生虚假目标(直达30 m与虚像38 m)
16 匹配滤波与脉冲压缩仿真
线性调频信号经匹配滤波(频域共轭相乘)实现脉冲压缩,压缩增益等于时间带宽积 BT=B·T。对B=20 MHz、T=40 μs,BT=800,压缩后主瓣宽≈1/B=50 ns(图52),验证匹配滤波的距离分辨率提升原理。
图52 匹配滤波脉冲压缩(时间带宽积BT=800)
17 综合算例与蒙特卡洛精度分析
17.1 单目标端到端估计
对真实目标(42.5 m, 9.0 m/s)执行完整流程:数据生成→加窗→距离FFT→多普勒FFT→峰值检测→抛物线插值。估计距离42.50 m、速度9.00 m/s,误差为厘米/毫米级(图53),验证端到端算法精度。
图53 单目标RDM端到端距离-速度联合估计
17.2 蒙特卡洛精度分析
200次独立蒙特卡洛实验统计测距测速RMSE。在0.05噪声电平下,测距RMSE约0.14 cm、测速RMSE约0.03 m/s(图54),验证算法统计稳健性。
图54 蒙特卡洛测距/测速误差直方图与RMSE
18 波形对比与综合性能仿真
18.1 锯齿波与三角波测速分辨率
锯齿波依赖多chirp慢时间FFT测速,三角波可周期积累,二者速度分辨率在等效积累数下一致(图55)。锯齿波结构简单,为现代数字雷达主流。
图55 锯齿波与三角波测速分辨率对比
18.2 速度轴排列与折叠显示
复基带下速度轴正负排列,超vmax目标折叠到显示区间。图56中目标3(2.2×vmax)折叠为负值,需解模糊处理。
图56 速度轴排列与折叠显示(超vmax目标)
18.3 相参积累增益
相参积累使SNR线性提升(10lgN),非相参积累按√N提升(5lgN)。图57给出增益曲线,128 chirp相参积累增益21 dB。
图57 相参与非相参积累增益对比
18.4 回波幅度模型
回波幅度按1/R²衰减(功率1/R⁴),Swerling RCS起伏使幅度随机波动(图58),影响检测与相位估计精度。
图58 回波幅度随距离衰减与Swerling RCS起伏
18.5 多普勒维加窗
慢时间FFT前加汉明窗可抑制速度谱旁瓣,主瓣略展宽(图59),测速性能与旁瓣抑制的折中。
图59 多普勒维加窗对速度谱旁瓣的抑制
18.6 多目标速度分辨
速度差>Δv时可分辨,速度差<Δv时谱峰合并(图60)。Nc=128时Δv≈0.38 m/s。
图60 多目标速度分辨实验(速度差 vs Δv)
18.7 多帧航迹关联
最近邻关联+预测填充可在漏检/杂波时维持航迹(图61),结合卡尔曼滤波实现稳健跟踪。
图61 多帧航迹关联与保持(最近邻+预测填充)
18.8 关键性能指标汇总
图62汇总本报告主要性能指标理论值:ΔR(B=400 MHz)37.5 cm、ΔR(B=4 GHz)3.75 cm、Δv(Nc=128)0.380 m/s、vmax(Tc=40 μs)87.7 km/h,与仿真结果一致。
图62 FMCW雷达关键性能指标理论值汇总
19 结论
本报告依据《FMCW雷达测速测距方法研究技术报告》,完成了覆盖信号建模、测距、测速、信号处理与误差分析的整套MATLAB R2015a兼容仿真,共生成62张仿真图并写入本文档(图1~图62)。仿真结果验证了以下核心结论:拍频测距公式 R=c·fb/(2S) 与多普勒测速公式 v=λ·Δφ/(4πTc) 在77 GHz参数下精度达到厘米/毫米级;距离分辨率与带宽成反比、速度分辨率与chirp数成反比、最大不模糊速度受chirp时间限制;二维FFT距离-多普勒处理、CFAR检测、MTI杂波抑制、MIMO虚拟阵列与超分辨DOA等算法均有效;调频非线性、I/Q失衡、量化与相位噪声等误差源对测距测速的影响与理论分析一致,并给出了对应校正方法。
全部仿真代码为单文件平铺脚本(FMCW_radar_simulation.m,2040行),兼容MATLAB R2015a,未使用string/split/heatmap等新函数与隐式扩展,可在R2015a环境直接运行复现全部结果。
附录代码文件与运行说明
本仿真共交付以下文件:
(1)FMCW_radar_simulation.m:MATLAB R2015a兼容主仿真脚本,单文件平铺结构,2040行,覆盖第2~7章全部算法仿真,运行后在figs目录输出62张PNG图并在命令行打印关键数值。
(2)fmcw_sim_python.py:Python等价复现脚本(numpy/scipy/matplotlib),用于在无MATLAB环境下生成与本报告一致的62张仿真图,是本文档图形的生成依据。
(3)figures/ 目录:62张仿真图PNG。
(4)仿真图压缩包:figures.zip,含全部62张PNG。
运行方法:在MATLAB R2015a中打开FMCW_radar_simulation.m,直接运行(F5)即可,脚本自动创建figs目录并保存全部仿真图。
同时文章附有原始技术报告+PPT报告+仿真代码+仿真测试报告,均上传至知识星球,用于拓展阅读,提升对该武器系统全面理解,含算法、算法仿真等内容。
所有资料和代码均已经上传知识星球,需要的加入知识获取。
相控阵雷达技术专题技术报告包括相控阵雷达行业报告、相控阵雷达专业书籍、相控阵雷达仿真代码、相控阵雷达设计、相控阵雷达论文、相控阵雷达PPT、相控阵雷达技术理论等书籍+代码等资料300余份文件,来源于国内外多行业的成果,从多维度、多方面、代码+文档的资料。
为了让需要雷达专业技术的人员,获得专业的雷达资料,我专门做了雷达专业技术的星球,这里面只分享与雷达相关的资料,内部提供激光雷达、相控阵雷达、数字阵列雷达的报告、书籍、仿真代码,每天都有更新,特殊情况除外,需要的同志可以加入,我正在「雷达专业技术交流群」和朋友们讨论有趣的话题,你⼀起来吧?https://t.zsxq.com/16Q3QTbNf

发表评论
发表评论: