
 研报速递
华为"迈向智能世界"系列的这本《物理智能云边端协同架构研究报告》,序言出自中科院沈阳自动化所副所长曾鹏。它回答了一个我们之前写易观具身数据报告时留下的悬念:机器人的瓶颈明明知道在数据,可工程上到底怎么解?
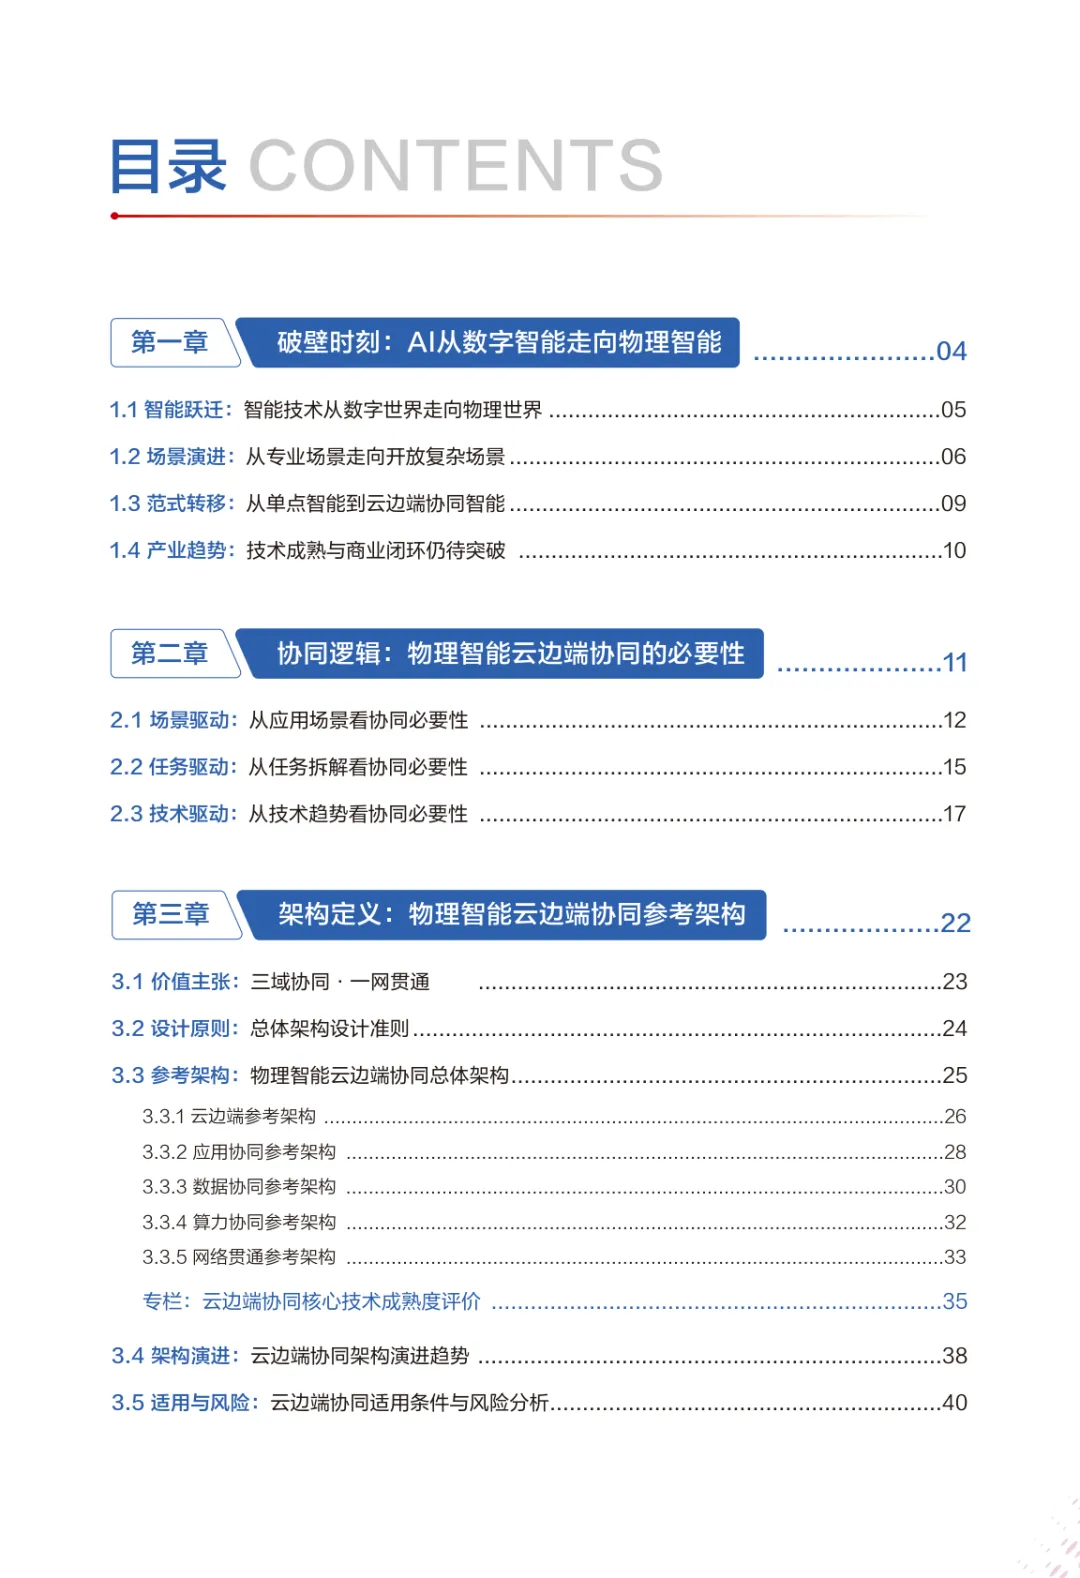
这份报告给的答案是一个架构词:“三域协同·一网贯通”。别急着划走,这个词背后其实是整个物理智能产业的分工图。
一、先对齐概念:2026 是物理智能的"破壁之年"
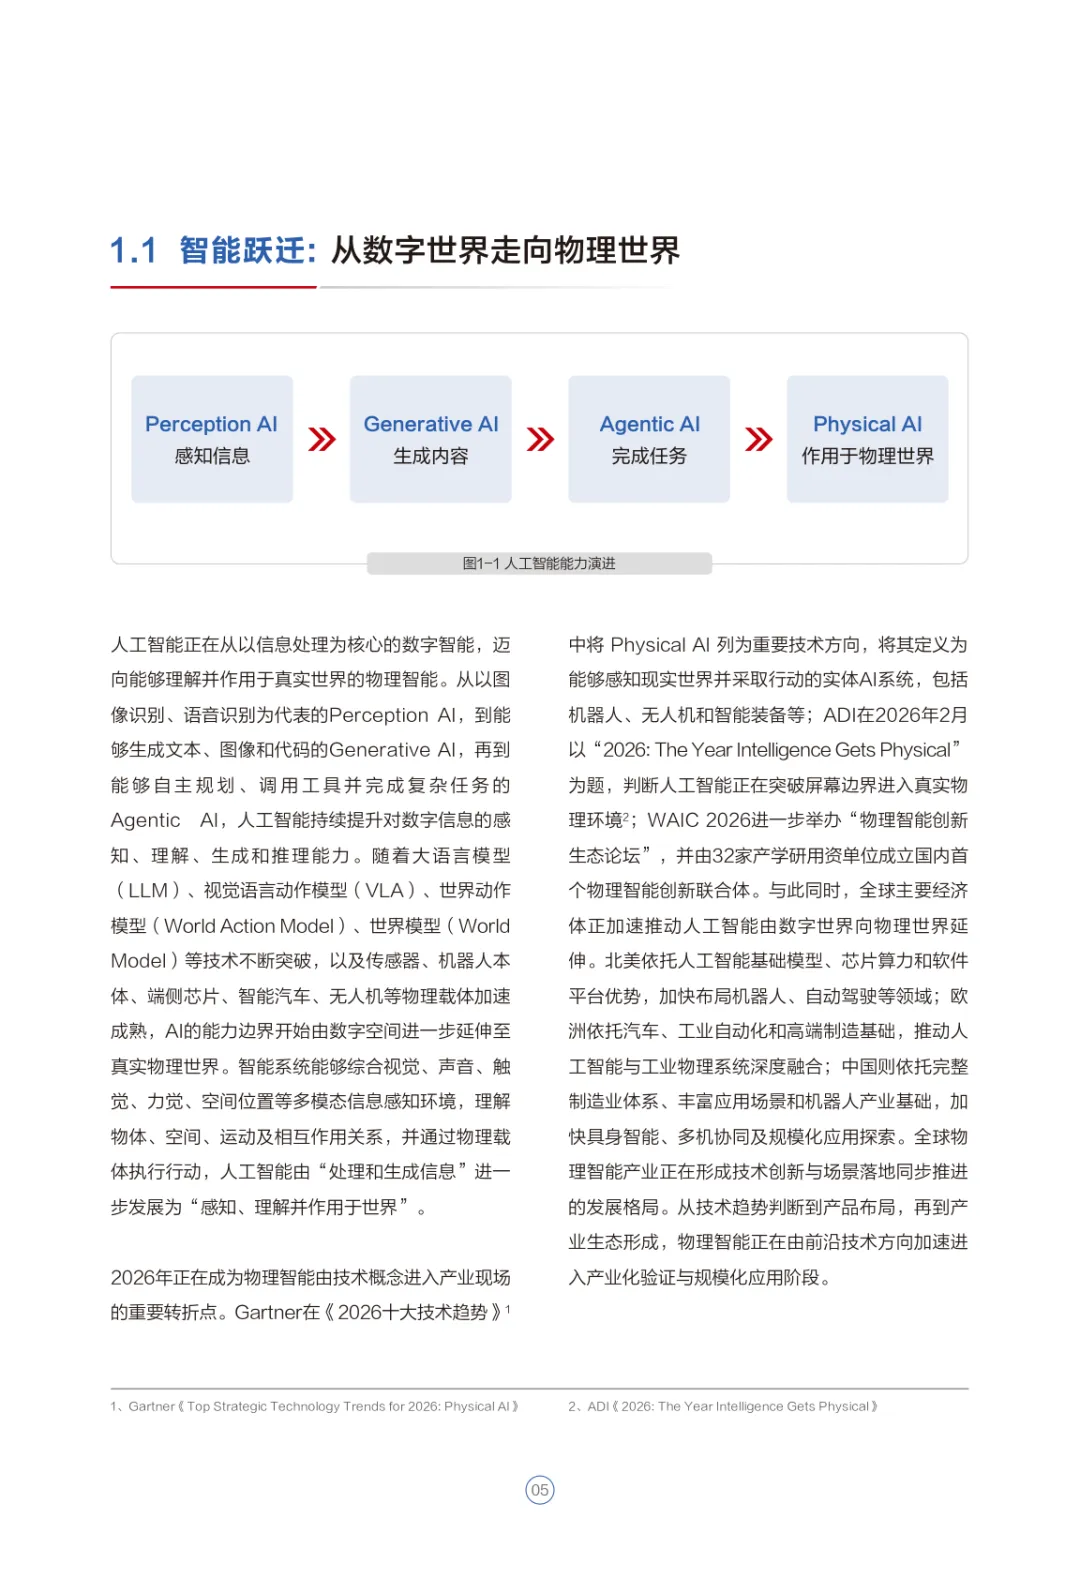
报告把 AI 演进划成四级台阶:Perception AI(认得东西)→ Generative AI(会造内容)→ Agentic AI(能派任务)→ Physical AI(作用于物理世界)。
2026 年的标志性事件密集出现:Gartner 把 Physical AI 列进《2026 十大技术趋势》;ADI 年初发文《2026: The Year Intelligence Gets Physical》;WAIC 2026 上 32 家产学研用资单位成立了国内首个物理智能创新联合体。报告给 Physical AI 的定义是:AI 在真实物理世界中完成感知、理解、推理、规划、行动和反馈闭环的能力体系。
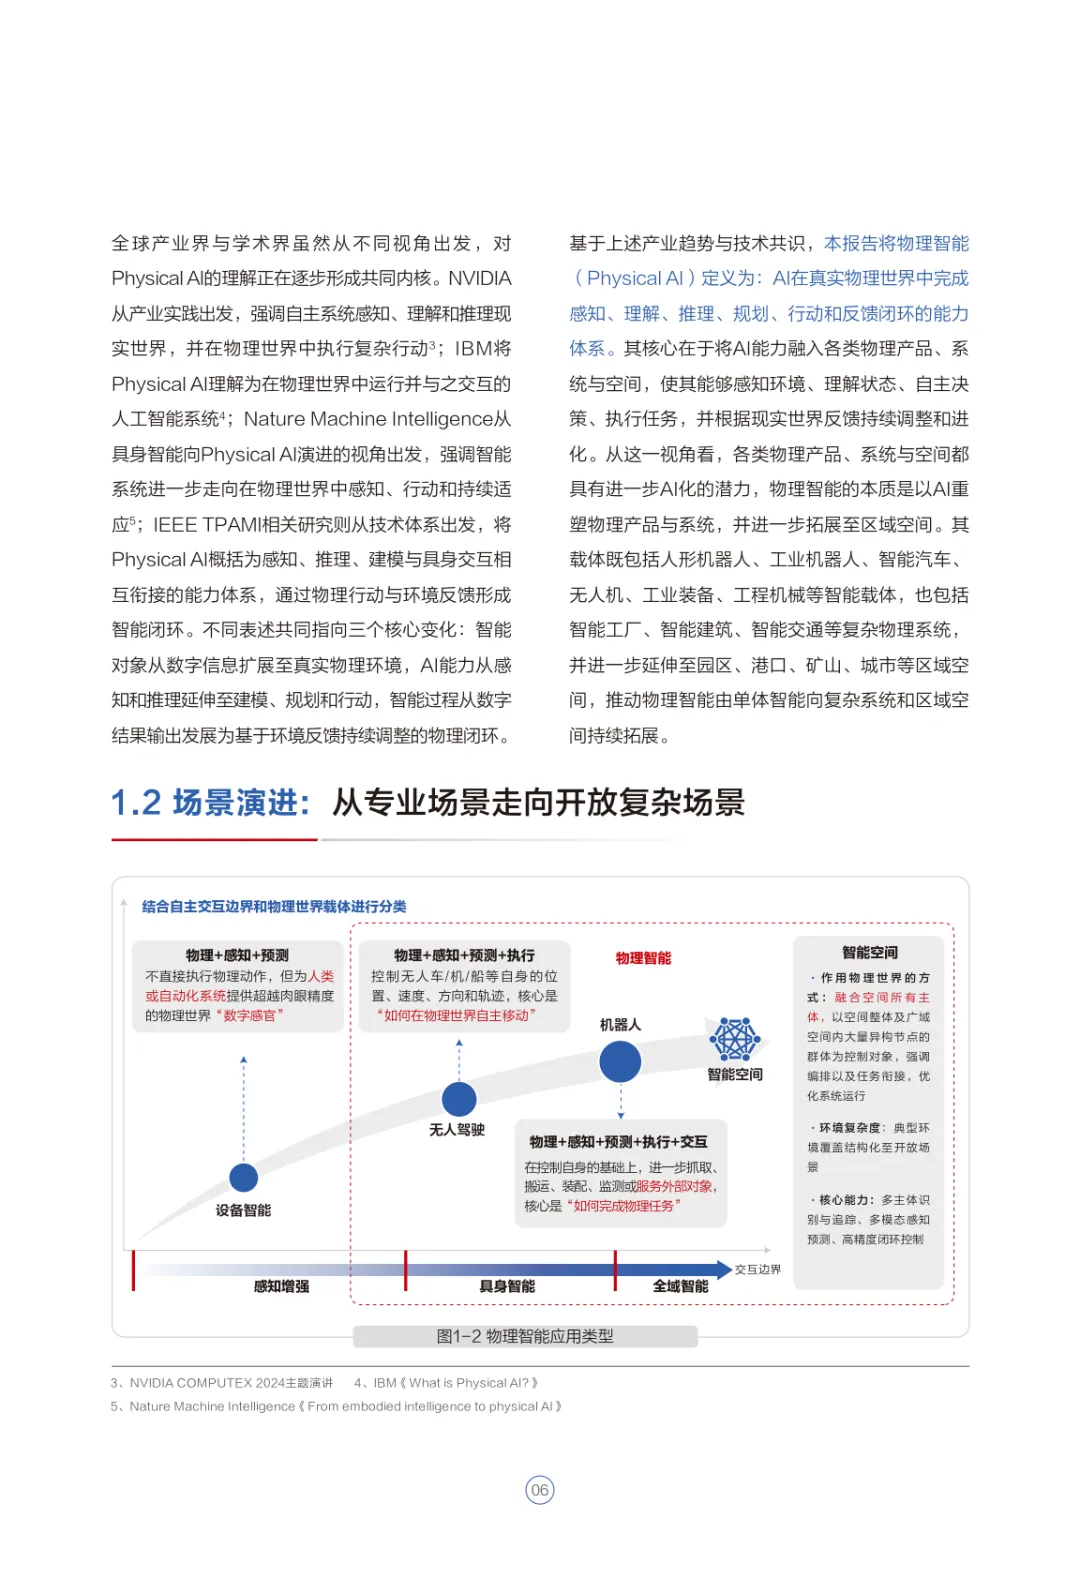
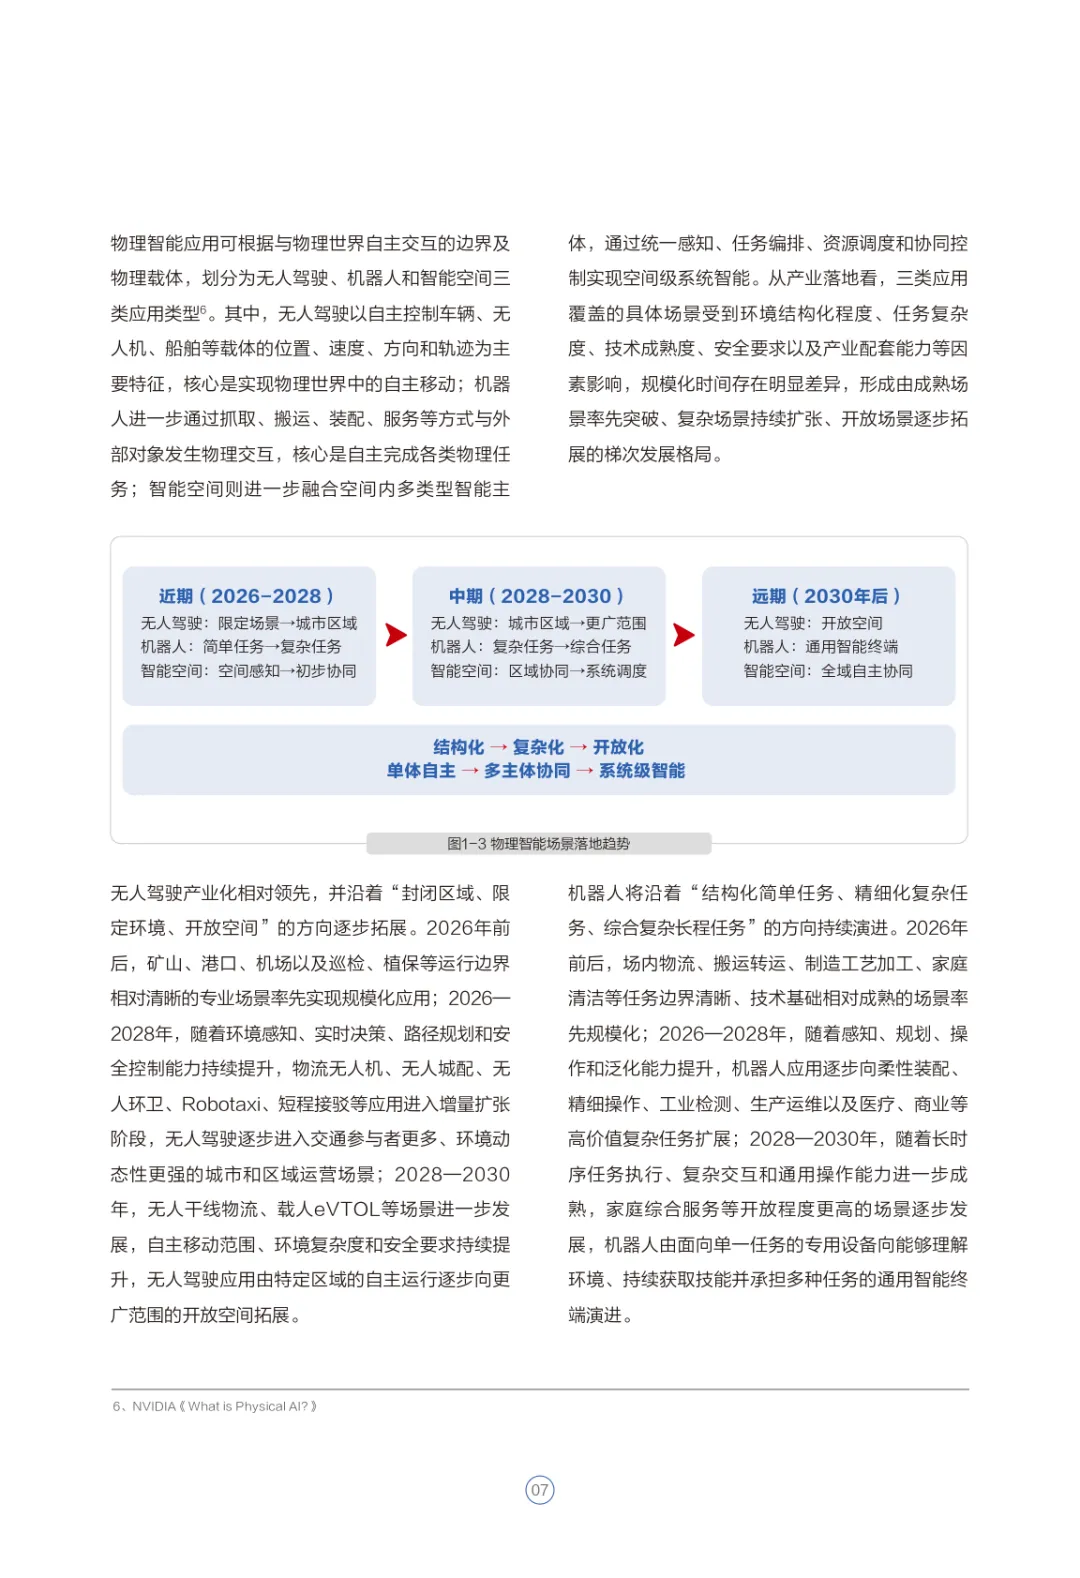
应用形态分三类,落地节奏是梯次的:无人驾驶(封闭场景已规模化,2026-2028 进城,2028-2030 上干线物流和载人 eVTOL)、机器人(结构化简单任务先行,2030 年后走向通用智能终端)、智能空间(工厂仓库先行,远期做全域自主协同)。
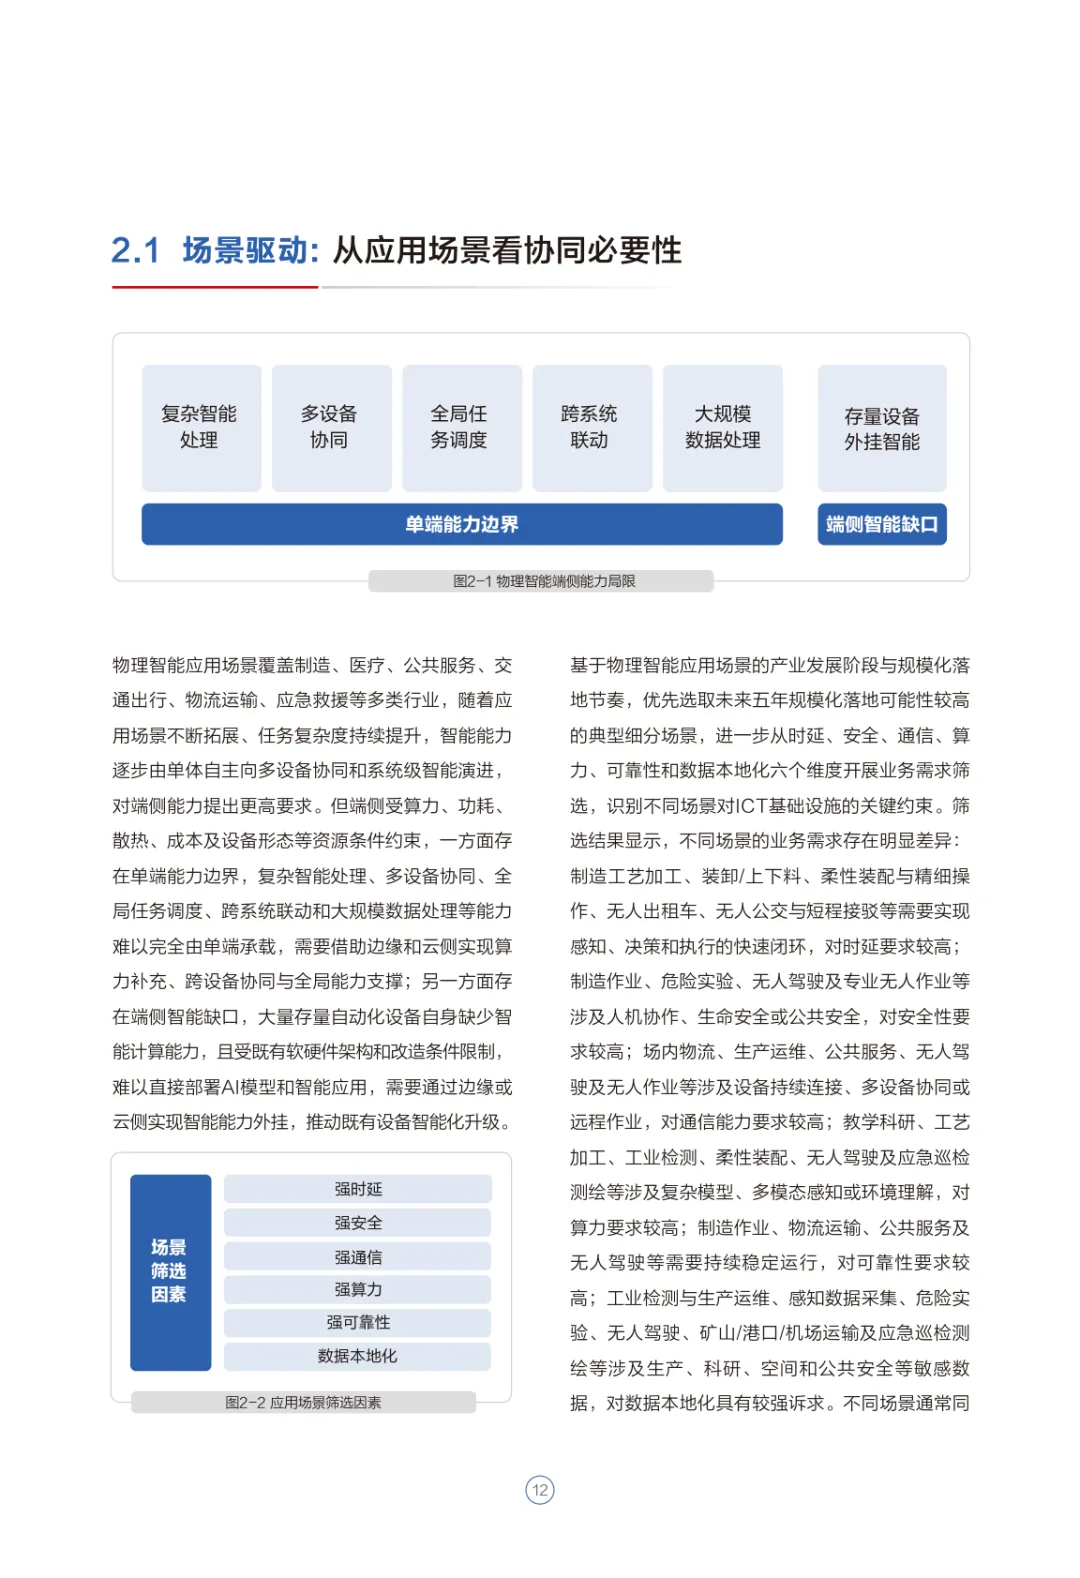
二、为什么必须云边端协同?一个时延问题讲明白
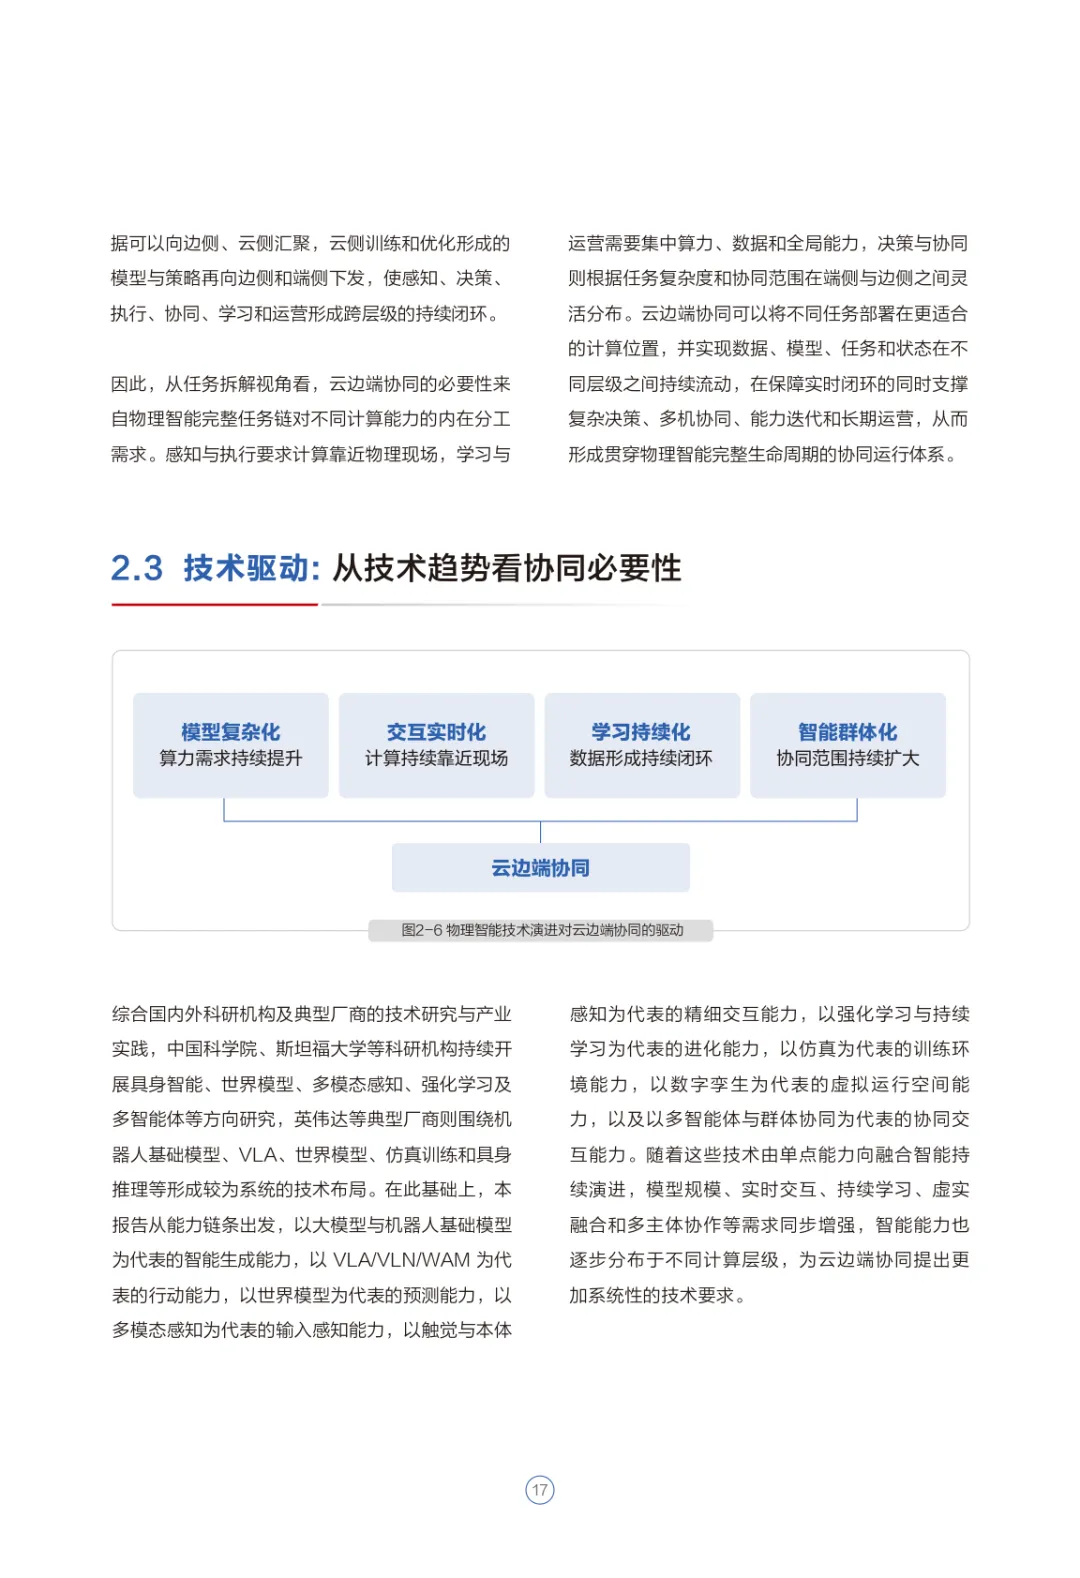
单机再强也解决不了物理世界的三个死结:
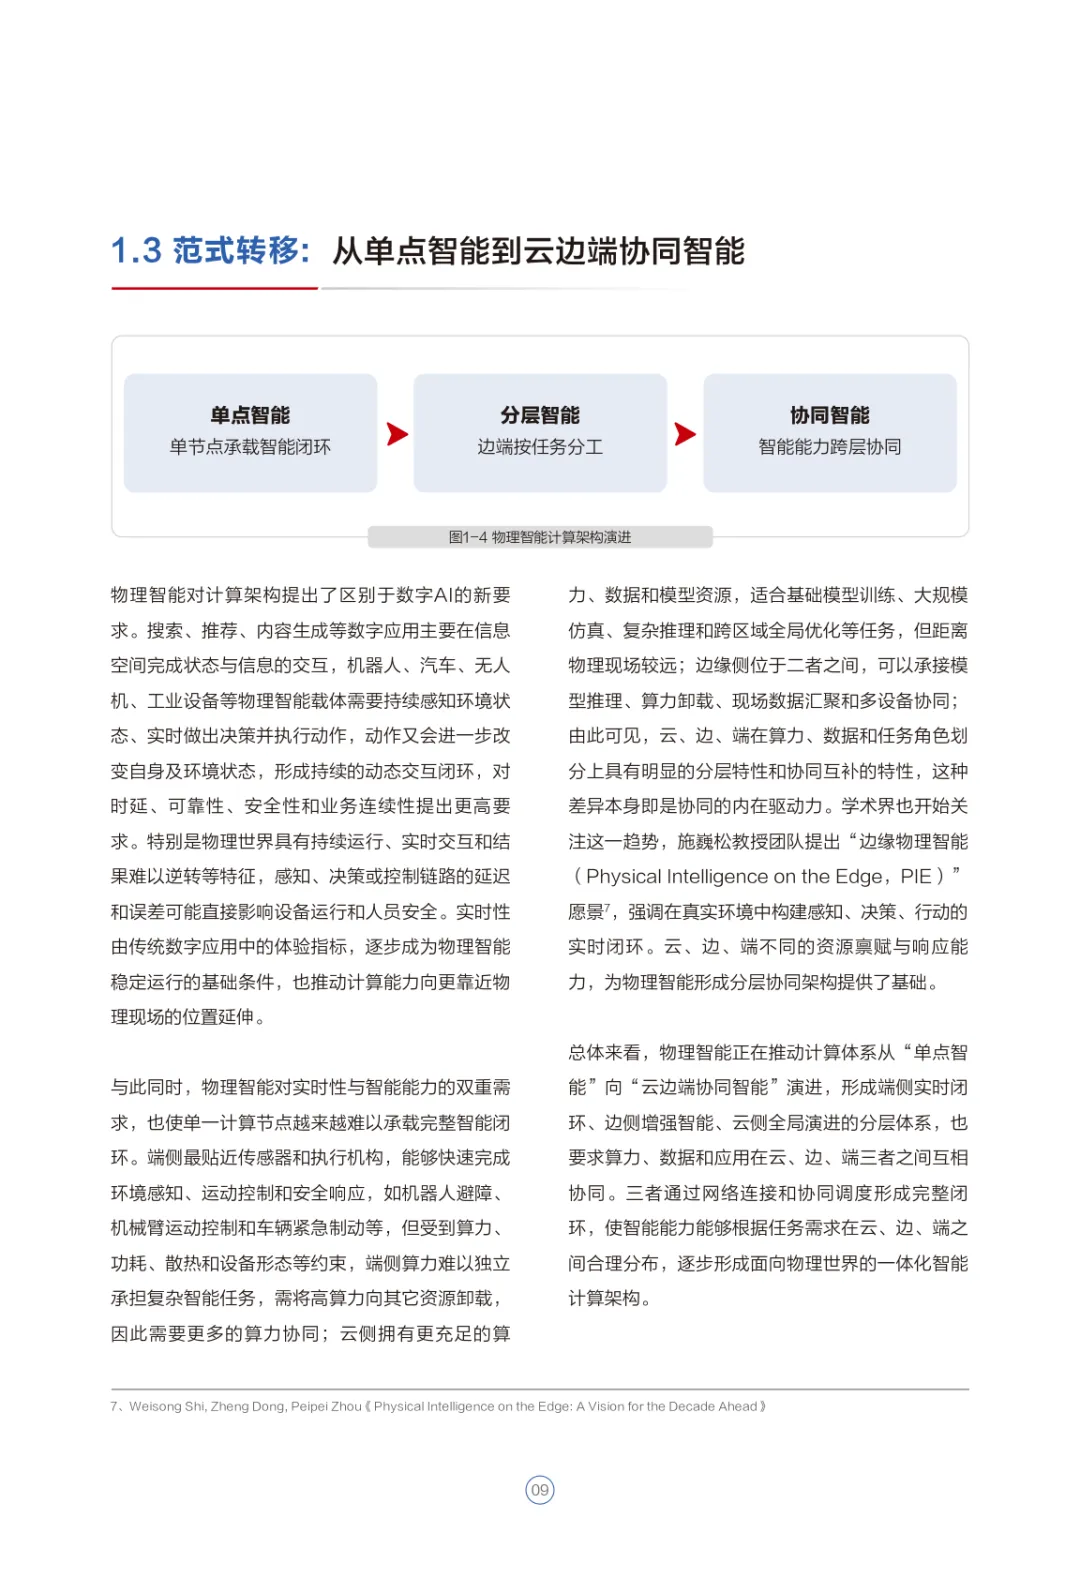
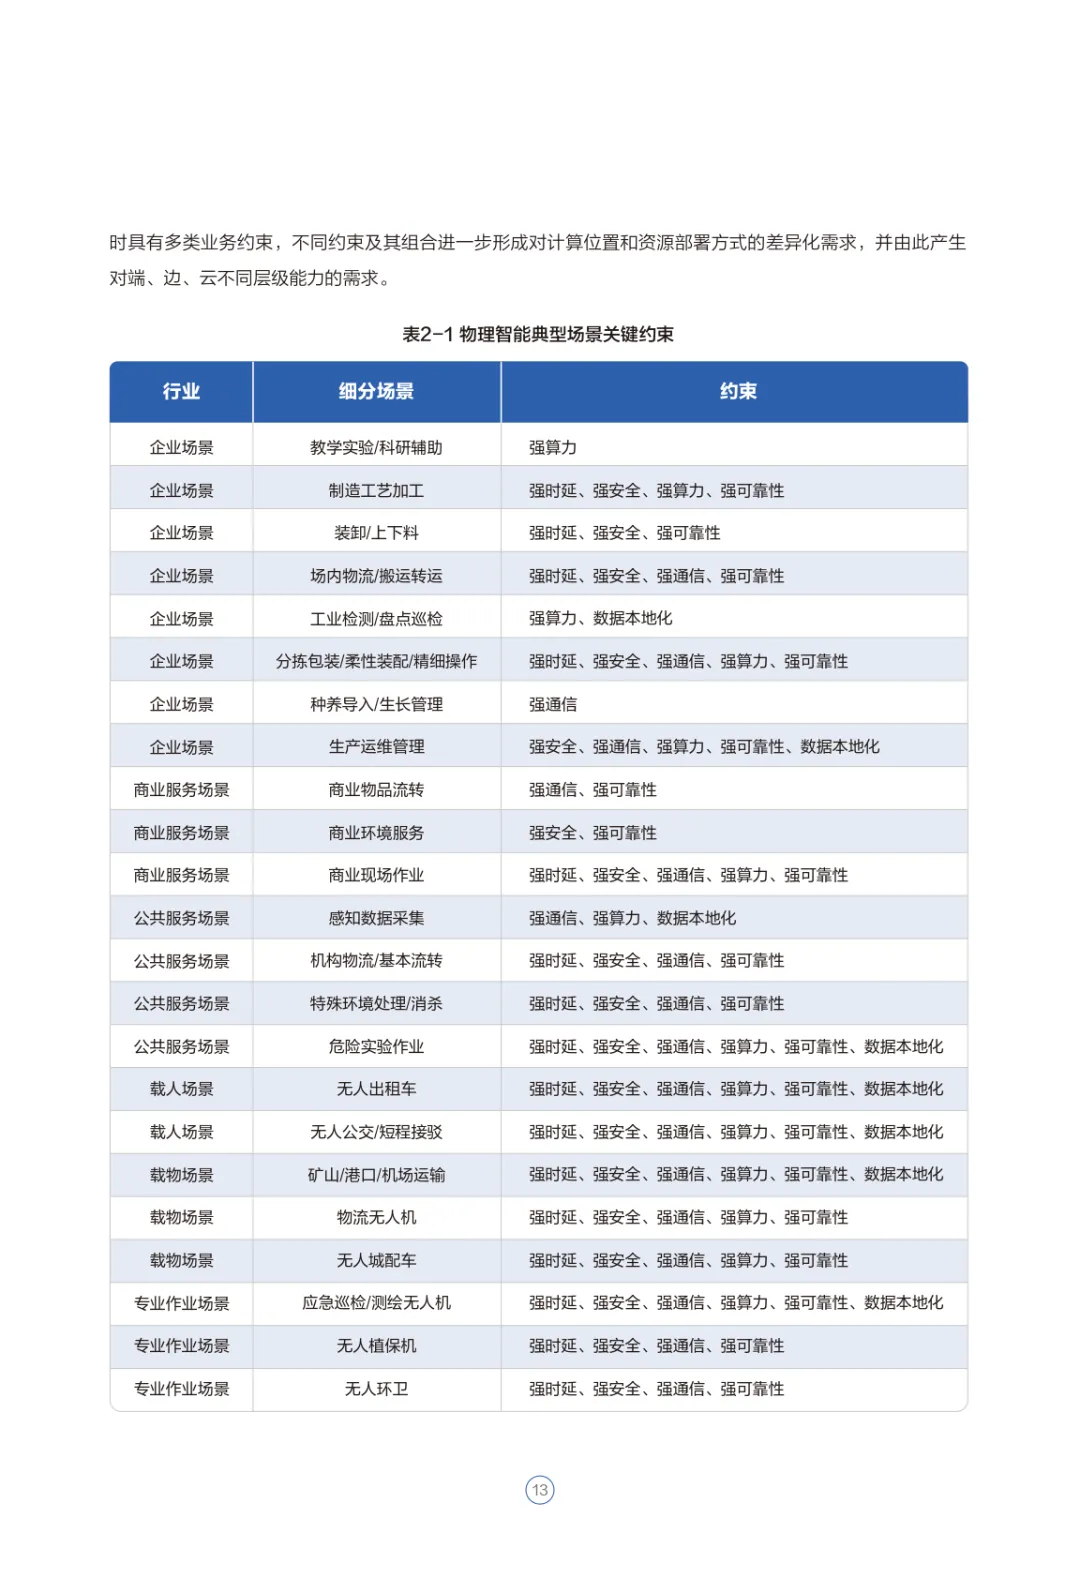
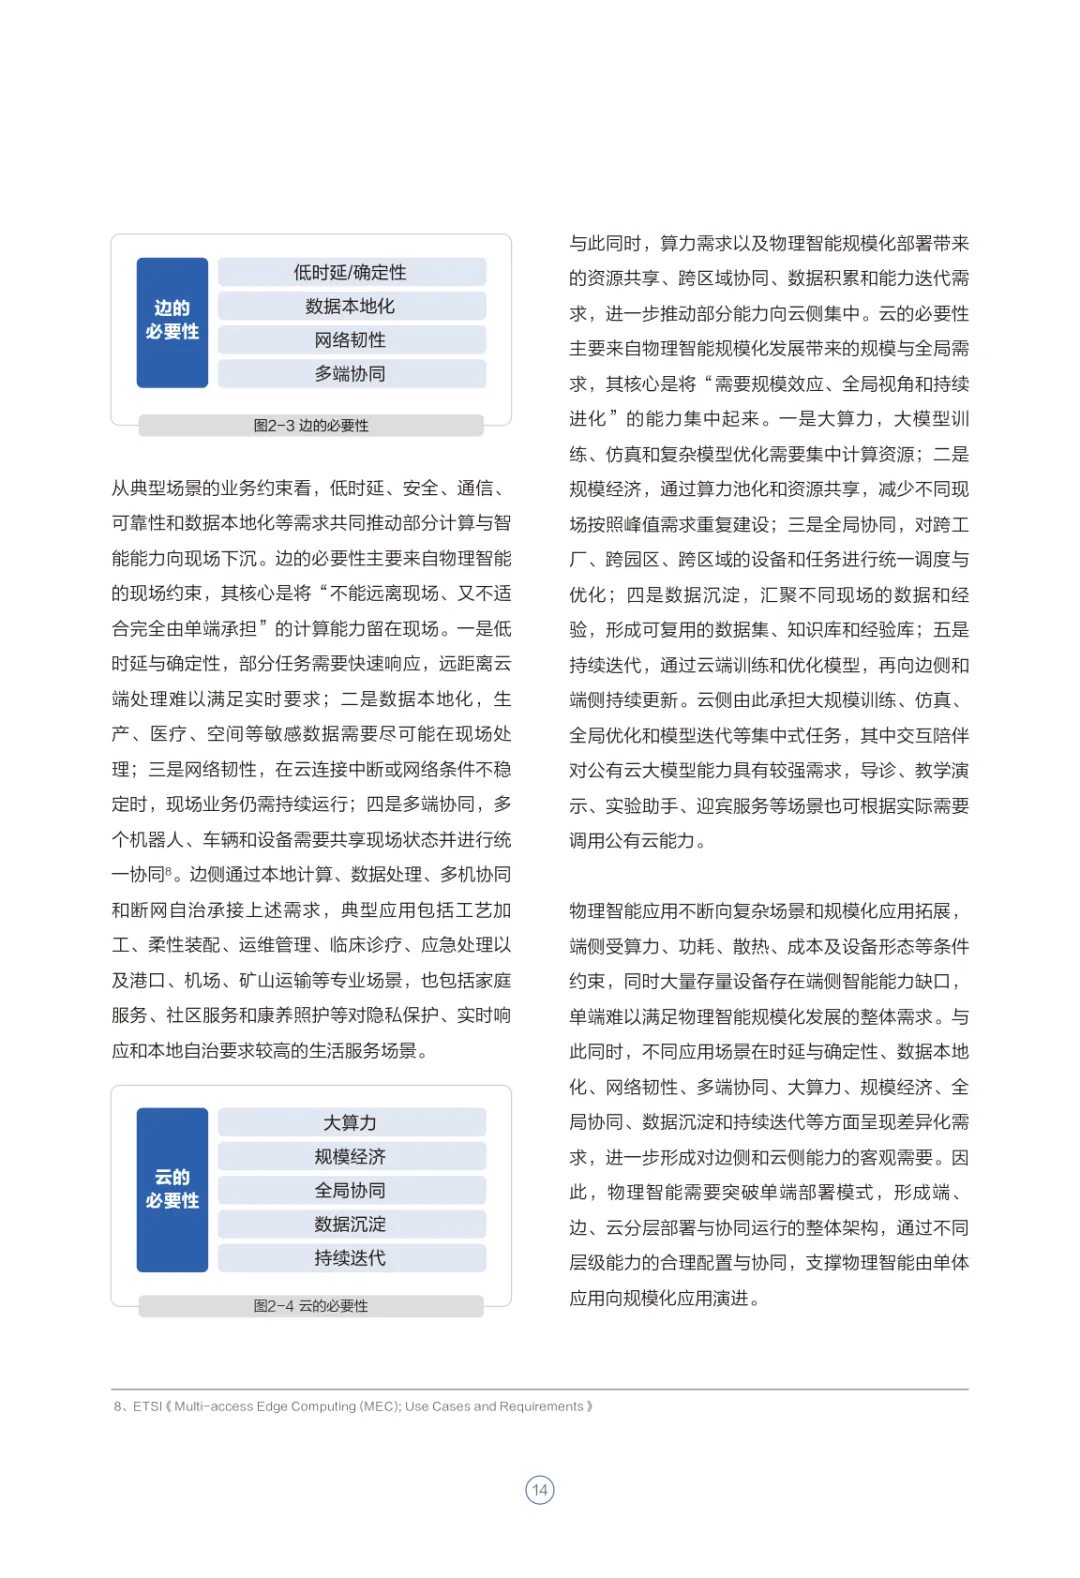
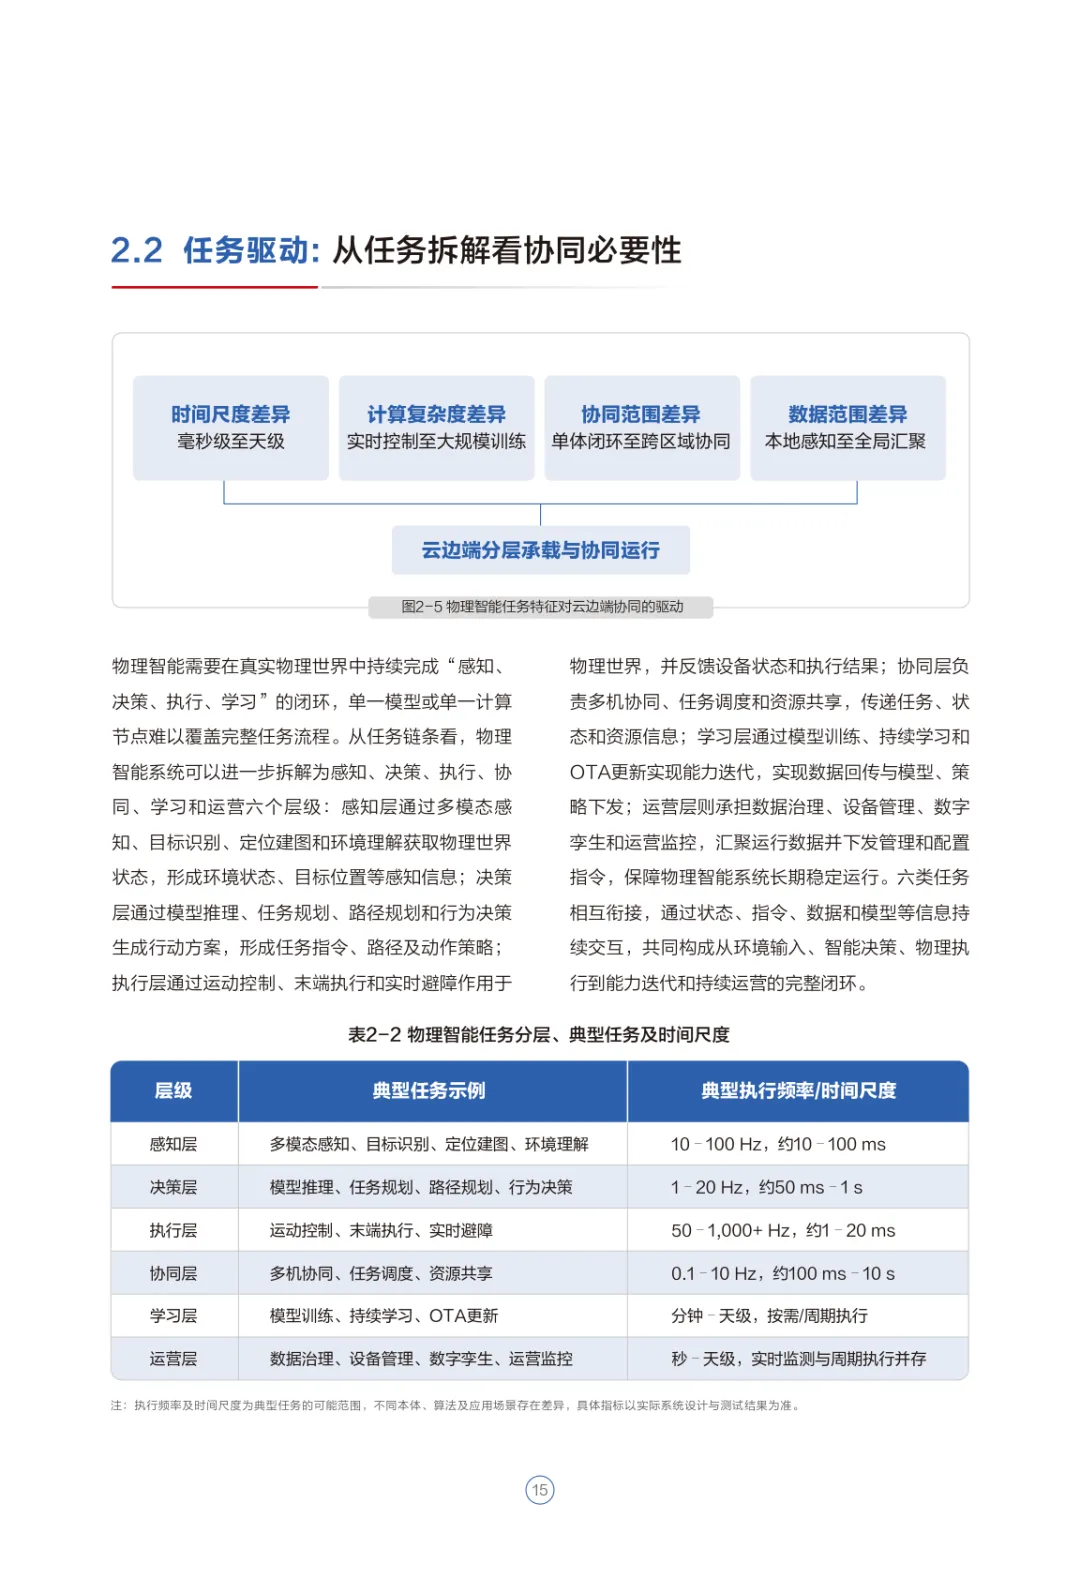
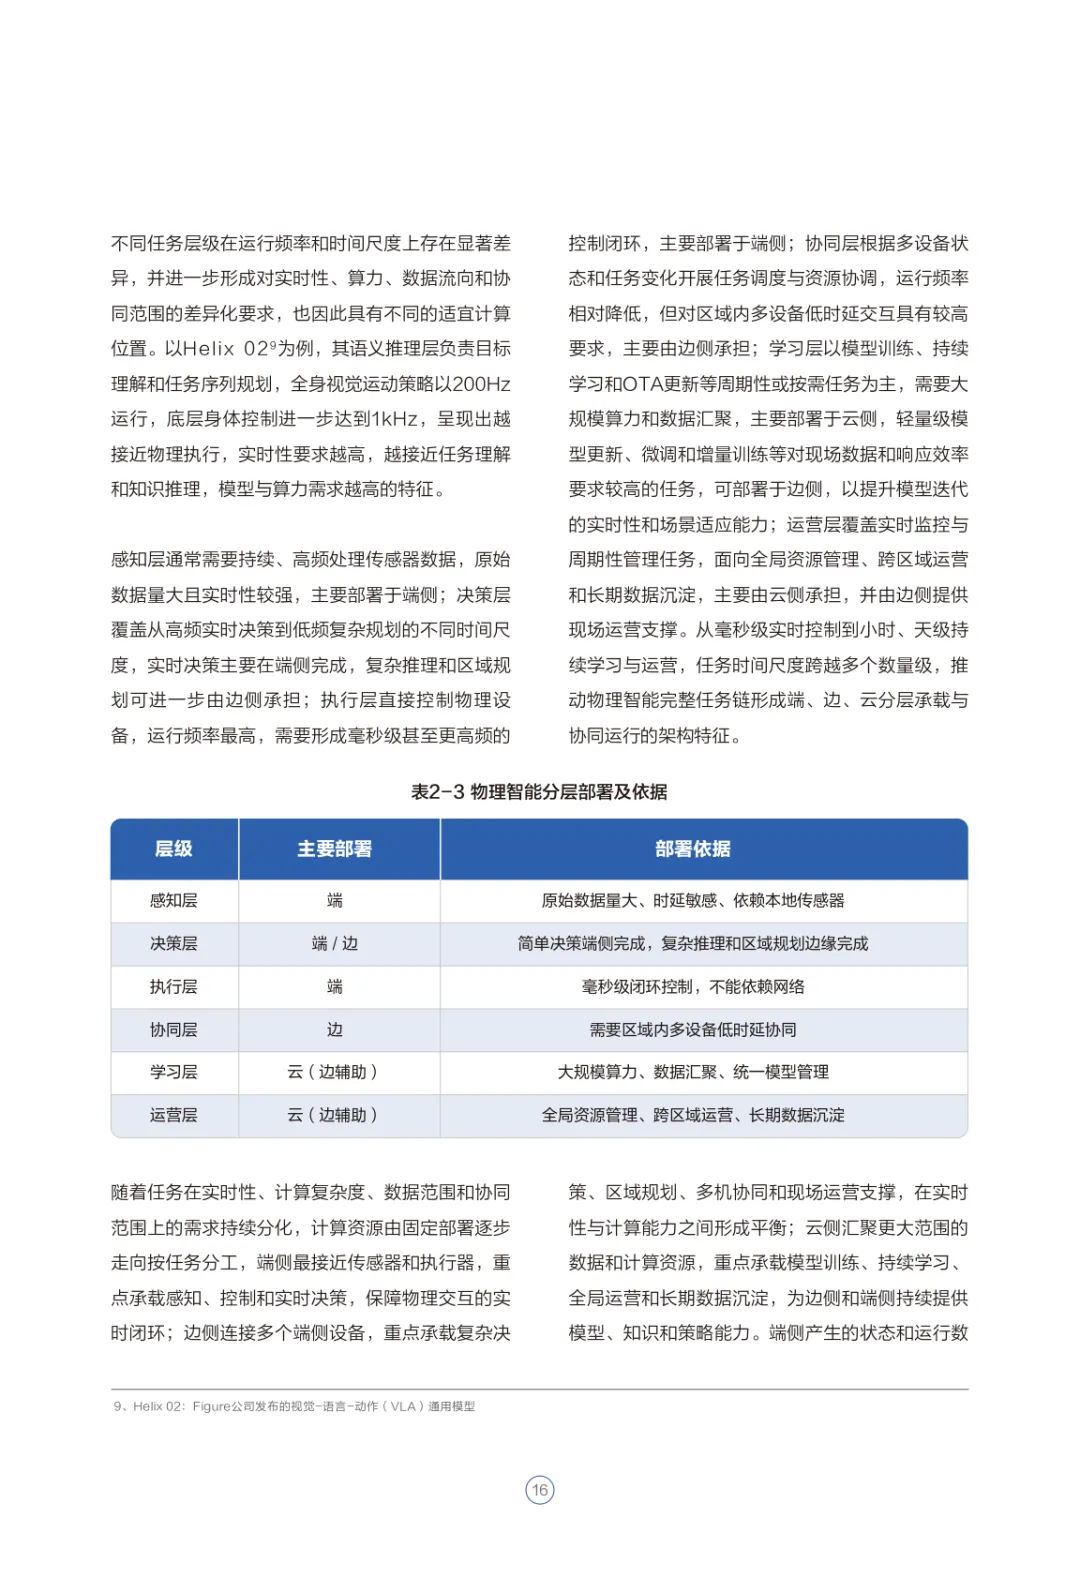
时延。机器人的实时控制需要毫秒级甚至更高频的闭环,数据跑一趟云端再回来,物理世界早就变了——所以实时控制必须留在端侧。但端侧被体积、重量、功耗、散热死死约束,跑不动大模型。
泛化与进化。复杂推理、多机协同、模型持续迭代需要大算力和大数据,这只能在云侧。云侧负责全局优化和模型训练,边侧承上启下做区域协同和增强智能。
网络。感知数据上行、模型下发、多机协同,对网络的要求是大上行、低时延、高可靠、确定性、高精度同步——普通宽带根本扛不住,需要 TSN(时间敏感网络)、5G-A、星闪、万兆全光这些"确定性网络"技术。
于是架构的分工就这么定了:端侧实时自治与控制,边侧区域协同与优化,云侧全局智能与运营。三域协同解决"智能如何组织"(应用协同、数据协同、算力协同),一网贯通解决"智能如何连接"。设计原则里有句关键话:实时优先、安全闭环——感知、控制与安全响应优先就近执行,复杂推理才按需上移。
三、数据飞轮:报告里最有产业价值的一页
数据协同那章藏着这份报告的"财ientes":多模态数据跨层流动、持续回流,形成"数据飞轮"——机器人在真实世界干活,干活产生数据,数据回流训练模型,模型再让机器人干更好的活。
配套的工具链闭环是"开发—训练—部署—运行—反馈—再优化",其中虚实仿真(数字孪生、Sim-to-Real)负责把大部分训练成本从真机转移到虚拟世界。这条设计和我之前写的易观具身数据报告正好互补:易观说"真实数据不到需求的 5%",华为这份报告回答"所以架构必须为数据回流而设计"。
四、商业模式的暗示:从"卖硬件"到"按结果付费"
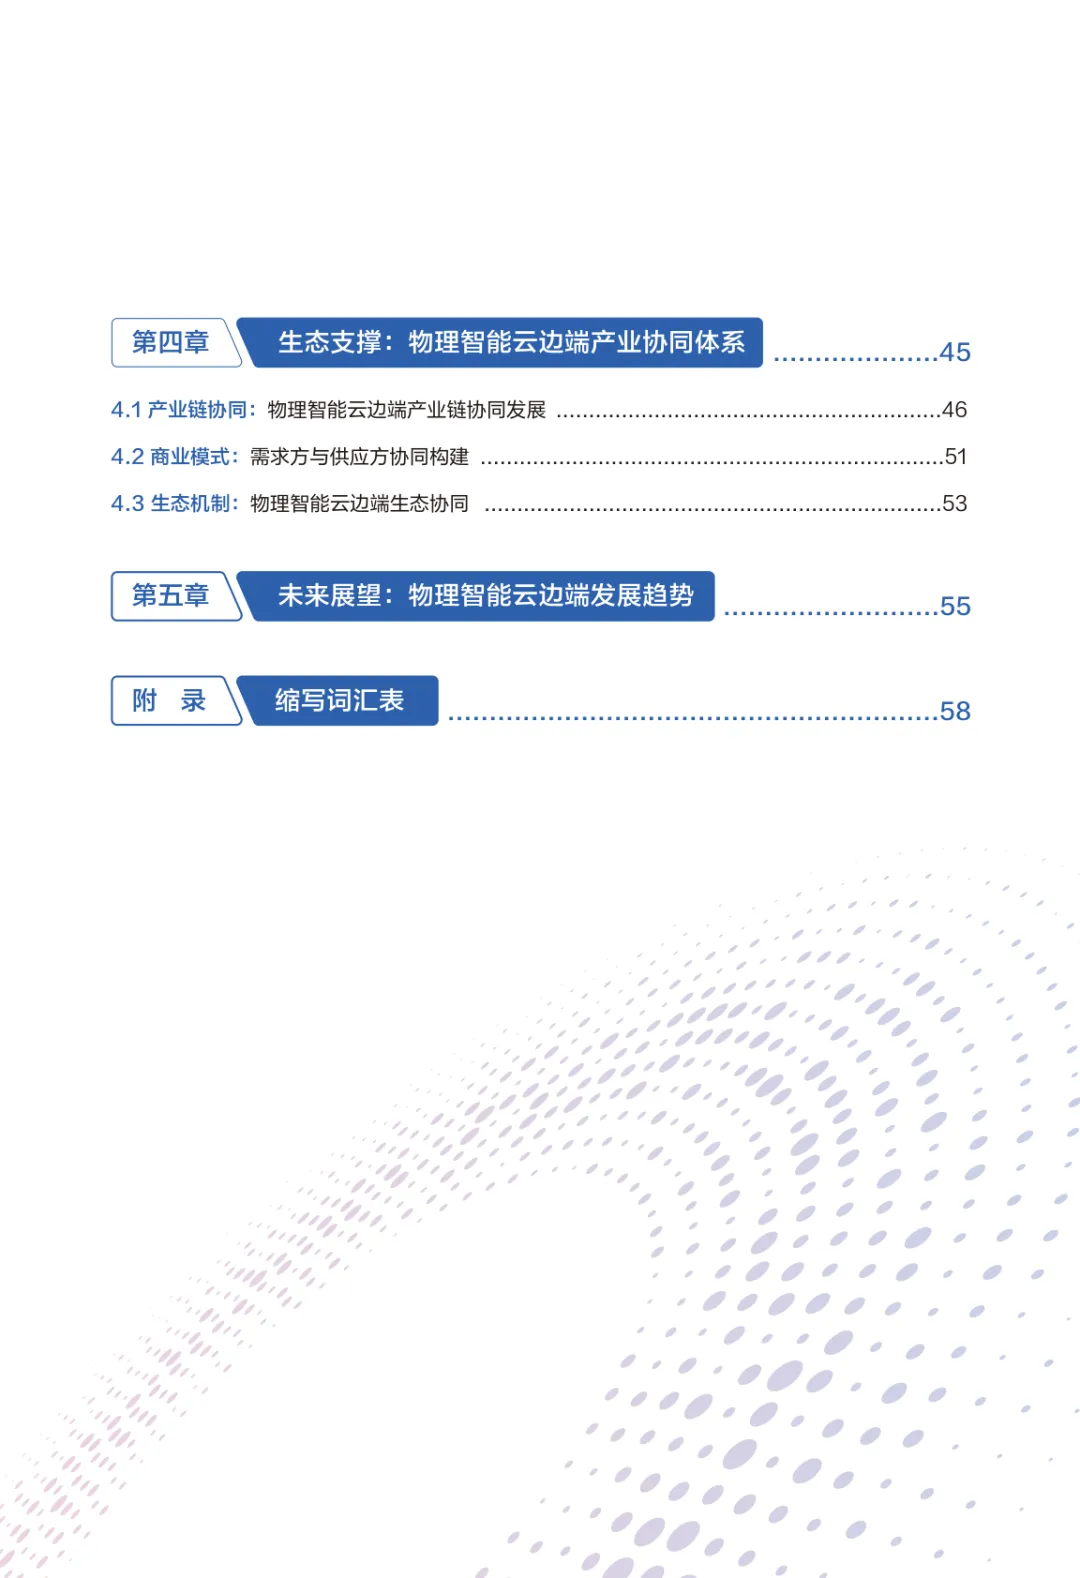
第四章有个判断值得所有机器人公司抄下来。报告把商业模式演进排了个序:卖硬件(一次性收入)→ 卖连接/算力(按量)→ 卖平台/软件(订阅)→ 卖解决方案(项目+持续服务)→ 生态分成。
对应地,云厂商的服务会形成六件套:"算得动(弹性智算)—仿得真(高保真仿真)—学得快(数据与模型闭环)—云边协同(模型下发、断网自治)—管得住(设备与多机运营)—保安全"。客户最终可能不再买机器人,而是按设备使用、任务完成量、运行时长甚至业务结果付费——从"买产品"转向"买能力、买结果"。
部署模式也会分化:大型工业和车企自建或混合云(核心数据不出门),创业公司用公有云弹性算力起步,中型制造企业"云+边托管",公共事业数据不出域上专属云。没有统一答案,只有按“部署方式+能力需求+安全等级”的分层组合。
写在最后
把最近几份报告串起来看特别有意思:GGII 说工业具身智能卡在泛化和数据,易观说真实数据供给不足,华为这本直接给出系统级答案——数据飞轮的每一环,都需要云边端各就各位:端侧出实时性,边侧出协同性,云侧出进化力,网络出确定性。
单体智能的天花板已经肉眼可见,下一程比的是系统。这大概也是报告把"群体协同"和"多智能体规模化运维"反复列为关键短板的原因——单个机器人再灵巧,一百个机器人一起上的时候,考验的就是调度、网络和架构了。
你的公司在这个分工图里,打算站在哪一格?
以上为节选,关注本公众号,文章结尾“阅读原文”、"留言区"获得下载完整文档网址。
来源:华为


发表评论
发表评论: