研报速递
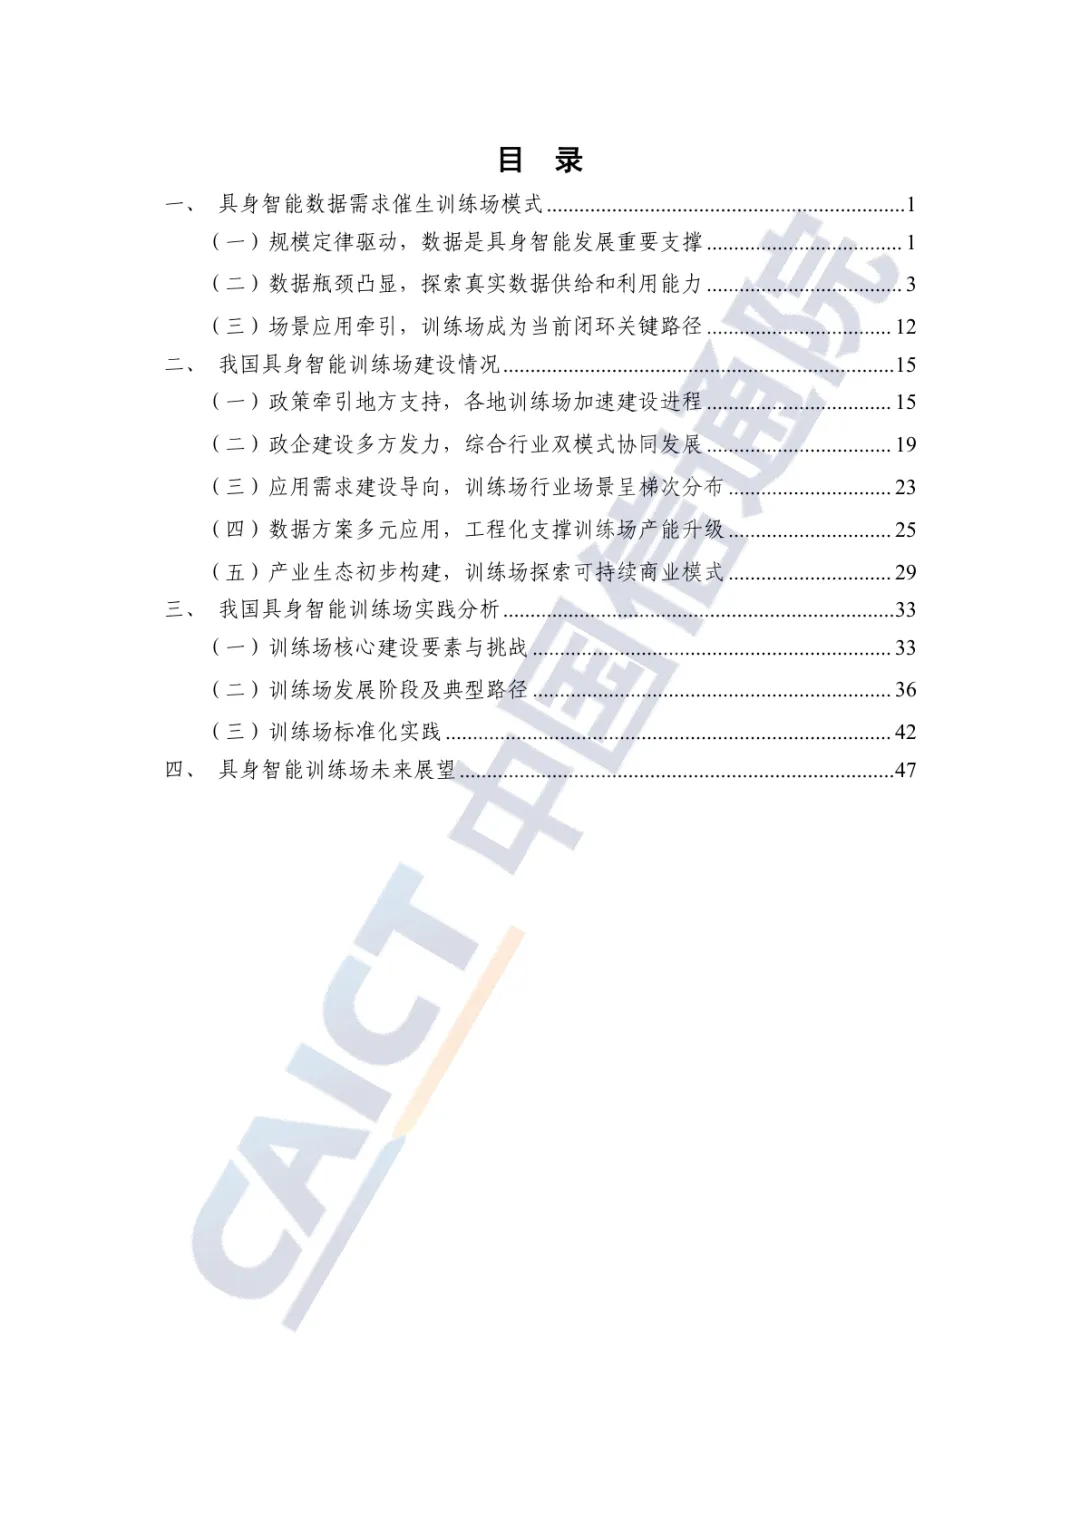
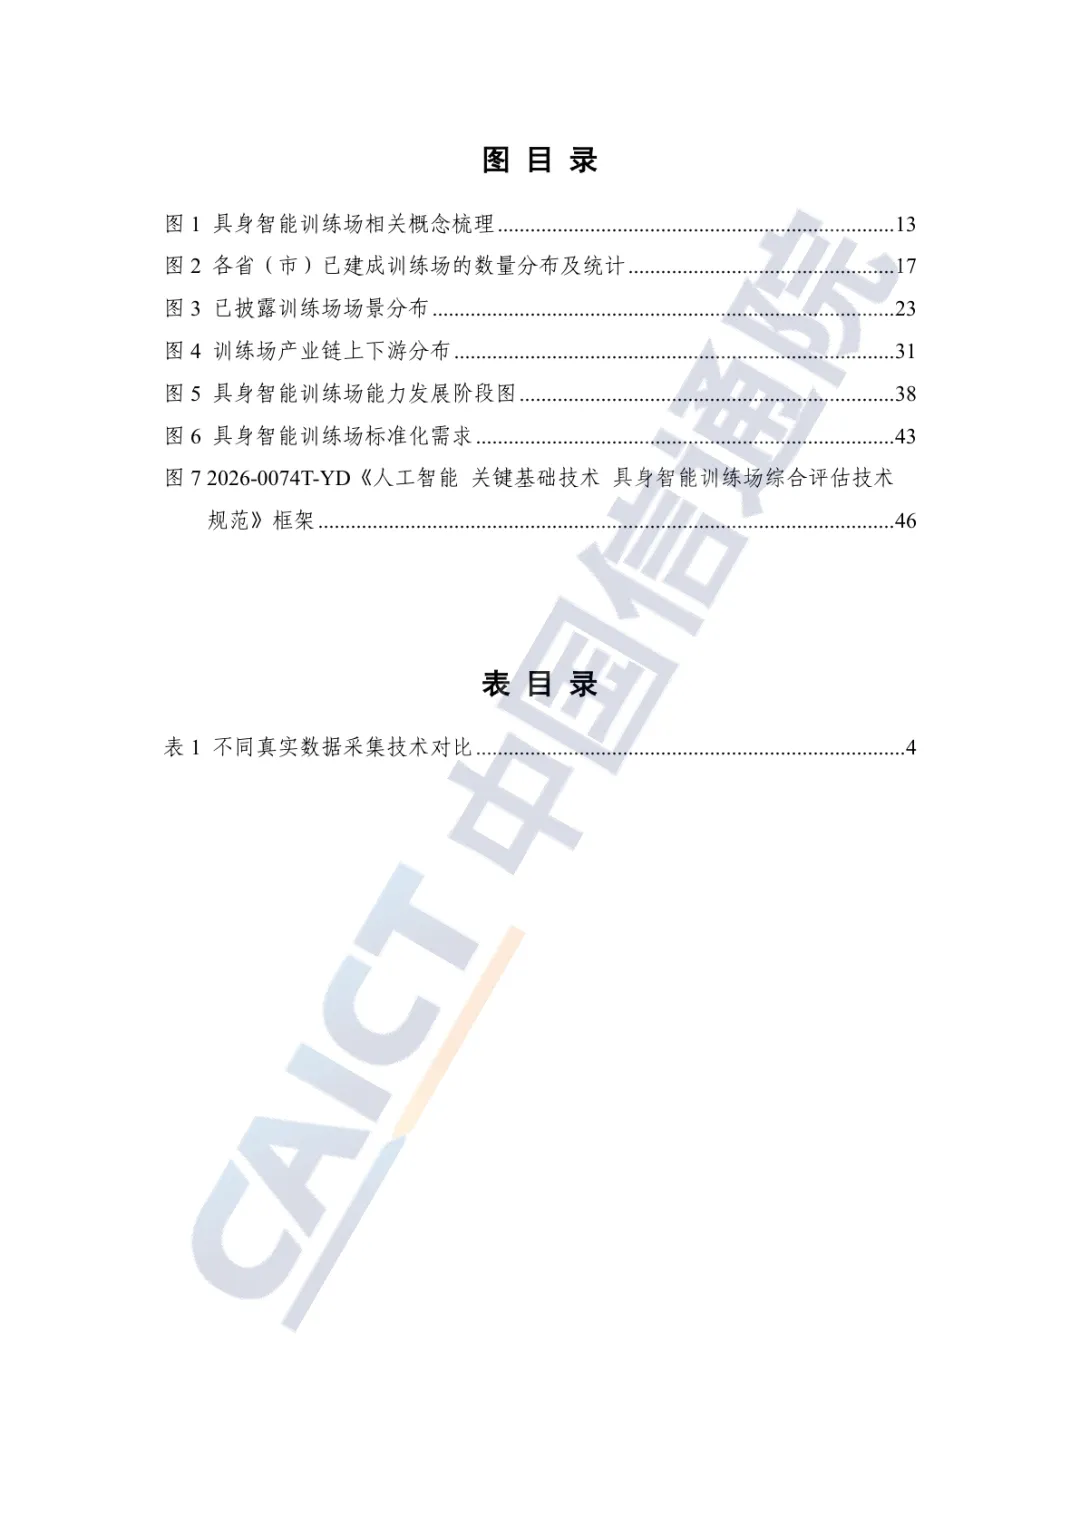
《具身智能训练场研究报告(2026年)》聚焦具身智能训练场的技术内涵、系统架构、仿真能力、数据集构建、产业应用以及行业挑战,阐释具身智能与训练场仿真平台的基础概念;拆解训练场完整技术栈,包含物理仿真引擎、三维场景构建、机器人本体模型库、任务定义系统、数据采集与回放、训练评估模块;分析仿真到现实(Sim‑to‑Real)迁移核心技术难点;梳理工业机器人、人形机器人、服务机器人等不同载体的训练场景;对比纯仿真训练场、虚实混合训练场、真实物理训练场三类方案优劣势;剖析算力消耗、物理仿真精度、域迁移差距、场景数据集匮乏、评价体系缺失等行业痛点;分析科研机构、机器人厂商、仿真技术服务商各方角色;面向技术研发、产品落地输出实操建议;研判具身智能训练场技术与产业中长期演进方向,为机器人、AI科研与产业从业者提供参考依据。
核心要点(文末附完整报告下载方式)
01 具身智能训练场架构、三类技术方案与典型应用场景
训练场系统整体架构:具身智能训练场是给机器人智能体提供大规模交互训练的平台;核心模块包含物理仿真引擎、三维场景库、机器人本体模型库、任务编排定义、传感器仿真、数据采集回放、训练算法接口、效果评估模块;核心目标是在虚拟环境完成大量交互训练,再迁移到真实物理机器人,即Sim‑to‑Real仿真到现实迁移;仿真引擎物理精度、场景丰富度、域迁移能力直接决定训练场实用价值。 三类训练场技术方案对比:①纯仿真训练场:全部在虚拟世界运行,成本低、可大规模并行,但存在仿真与现实之间的域差距;②虚实混合训练场:虚拟仿真结合部分真实物理硬件,平衡训练规模与真实度;③真实物理训练场:全部采用实体机器人与物理场地,真实度最高,但成本高昂、难以大规模并行训练;产业会根据研发阶段、预算、目标任务混合选用不同方案,不存在单一完美方案。 典型落地应用场景:人形机器人完成移动、抓取、操作类技能训练;工业机器人装配、搬运任务仿真训练;家用服务机器人导航、人机交互训练;科研领域做具身算法快速迭代验证;机器人控制策略、感知模型的大规模数据生成;训练场多用于预训练与算法迭代,最终能力依旧需要在真实硬件上做验证调优。
02 行业现实痛点、市场参与主体以及认知误区行业核心现实痛点:Sim‑to‑Real仿真‑现实域迁移差距显著,虚拟训练效果不能直接复现到实体机器人;高精度物理仿真计算需要消耗巨大算力;高多样性、高真实度三维场景数据集稀缺;缺少统一标准化的任务与效果评价基准;机器人本体模型、传感器仿真存在建模误差;不同仿真平台之间兼容性差,模型、任务难以互通复用;整套平台研发投入门槛高,中小企业难以独立完整搭建。 市场不同参与主体:科研院校:聚焦仿真算法、域迁移、基准评测研究;机器人整机厂商:面向自家机器人本体搭建或者适配训练场,用于内部算法迭代;仿真技术服务商:对外输出仿真引擎、场景库、训练平台产品;芯片算力厂商:提供大规模并行仿真算力支撑;各方各有侧重,产业需要跨主体协同,推进数据集、评测基准共建。 市场常见认知误区:认为纯仿真训练场训练完成就可以直接等同于真实机器人可用;忽视巨大算力开销,低估整套平台建设成本;只看重仿真画面视觉效果,忽略物理动力学仿真精度;期待一套训练场可以适配全部类型机器人本体;把训练场当成最终产品,忽略真实硬件验证环节;忽视数据集、评测基准等配套工程,只关注引擎本身。
行业核心现实痛点:Sim‑to‑Real仿真‑现实域迁移差距显著,虚拟训练效果不能直接复现到实体机器人;高精度物理仿真计算需要消耗巨大算力;高多样性、高真实度三维场景数据集稀缺;缺少统一标准化的任务与效果评价基准;机器人本体模型、传感器仿真存在建模误差;不同仿真平台之间兼容性差,模型、任务难以互通复用;整套平台研发投入门槛高,中小企业难以独立完整搭建。 市场不同参与主体:科研院校:聚焦仿真算法、域迁移、基准评测研究;机器人整机厂商:面向自家机器人本体搭建或者适配训练场,用于内部算法迭代;仿真技术服务商:对外输出仿真引擎、场景库、训练平台产品;芯片算力厂商:提供大规模并行仿真算力支撑;各方各有侧重,产业需要跨主体协同,推进数据集、评测基准共建。 市场常见认知误区:认为纯仿真训练场训练完成就可以直接等同于真实机器人可用;忽视巨大算力开销,低估整套平台建设成本;只看重仿真画面视觉效果,忽略物理动力学仿真精度;期待一套训练场可以适配全部类型机器人本体;把训练场当成最终产品,忽略真实硬件验证环节;忽视数据集、评测基准等配套工程,只关注引擎本身。
03 研发与产业落地建议以及具身智能训练场趋势预判
面向科研与算法研发团队建议:重点关注Sim‑to‑Real域迁移问题,虚拟训练必须配套真实硬件验证;平衡物理仿真精度与算力开销;重视场景数据集、标准化评测基准建设;不要过度依赖单一仿真环境;采用仿真预训练+真实硬件微调的组合研发路径;关注不同仿真平台之间模型可移植性问题。 面向机器人厂商与产业从业者建议:根据自身产品阶段、预算合理选择纯仿真、虚实混合、物理训练场方案;中小企业优先考虑第三方仿真平台服务,避免从头全栈自研;把训练场定位算法迭代加速工具,不能替代实体机器人测试;逐步积累自有机器人本体、任务场景资产;关注算力资源规划,评估大规模并行仿真成本。 产业未来趋势预判:具身智能训练场会成为人形、工业机器人研发的标准基础设施;Sim‑to‑Real域迁移技术持续迭代进步;行业会逐步共建共享场景数据集、统一评测基准;虚实混合训练方案会得到更多产业采用;仿真平台会向着轻量化、可复用、接口标准化方向演进;算力成本、物理仿真精度依旧是长期核心瓶颈。
04 报告小结
总结:《具身智能训练场研究报告(2026年)》系统介绍具身智能训练场完整技术架构,划分纯仿真、虚实混合、物理训练场三类实现方案;Sim‑to‑Real域迁移、算力消耗、数据集匮乏是当前行业主要瓶颈;训练场定位是机器人算法加速迭代工具,虚拟训练结果必须经过真实硬件验证;产业需要科研、厂商、服务商协同推进数据集与评测基准共建;预判训练场将逐步成为机器人研发的重要基础设施。本内容仅为报告科普整理,不构成机器人技术选型、项目投资商业决策建议。
报告免
费领取
关注公众号,在公众号聊天界面回复
【获取资料】(建议直接复制标蓝字),获取报告全文PDF