研报速递
-点击蓝字丨关注我们
智物发展|简介
AIOT Development
Introduction
////
上海洲铂智能科技发展有限公司(智物发展|AIOT Development)是基于大数据的产业服务平台。平台围绕区域经济发展需求提供一站式服务,拥有全球合作资源优势,聚焦“创新创业、产城融合”,通过开展区域产业研究与规划、高层次人才引进、产业导入、科创中心建设运营、总部经济和企业服务等业务,致力于打造“人、产业、城市”三位一体、高度融合的全新生态体系。
东吴证券-4D世界模型深度研究报告
1 世界模型定义:同名异义背后的共同问题
从表征、网络结构、训练范式,到 LLM、VLM、VLA 与端到端系统,世界模型正在成为连接数字 AI 与物理 AI 的重要概念。其特殊性在于,不同场景都关注世界模型,但定义口径、技术目标和落地方式并不相同。
1.1 概念溯源:三条相互独立的脉络
1.1.1 认知科学脉络:内部现实模型
1.1.2 控制论/系统动力学脉络:全球系统动力学仿真
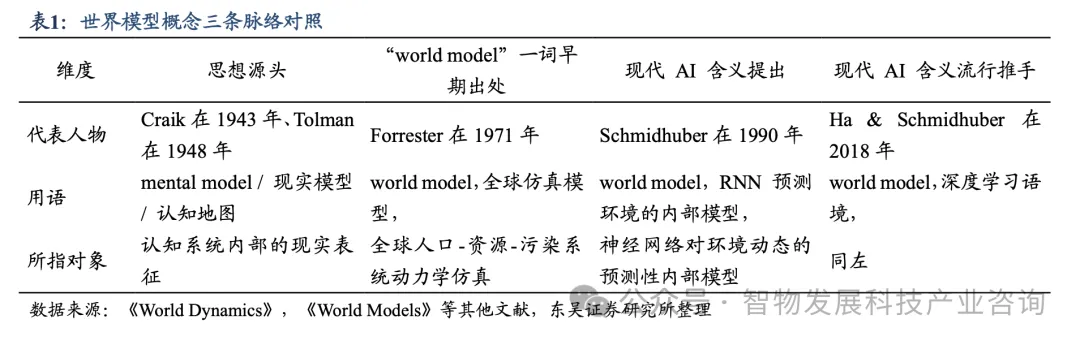
MIT 系统动力学创始人Jay Wright Forrester 在《World Dynamics》1971 中提出名为World2 的全球系统动力学仿真模型,整合人口、资本投资、自然资源、污染、粮食生产五大反馈部门;后续Donella & Dennis Meadows 在此基础上构建World3,用于罗马俱乐部《增长的极限》(The Limits to Growth, 1972)。这是world model 作为具体计算模型被正式命名、广泛使用的早期节点。需区分的是,Forrester 语境下的world model 指全球尺度社会经济系统仿真,与AI 语境的world model 属于同名不同义。
1.1.3 强化学习/AI脉络:环境动态预测模型
1.2 口径辨析:“谁第一个提出”与“谁让它流行”
三条脉络的关键辨析在于:其一,认知科学的mental model、控制论的world model、深度学习的world model三者在用简化内部模型表征与预测外部现实这一抽象层面相通,但具体所指不同;其二,在AI语境下,术语首次明确使用应归于Schmidhuber在1990年,使其在当代深度学习界广为人知的是Ha&Schmidhuber在2018年;其三,Schmidhuber近期在2025年11月公开平台多次主张其1990年工作的历史优先权。
2 各方图谱:世界模型在数字AI与物理AI中同时升温
2.1 数字AI领域
2.2 物理AI领域:自动驾驶
2.3 物理AI领域:机器人与具身智能
国际主体:NVIDIA Cosmos 定义为能预测并生成具物理感知未来视频的神经网络,可作为多元宇宙仿真引擎,让策略模型模拟不同未来路径;GR00T 官方定义为机器人基座/VLA,其训练数据由 Cosmos 生成。DeepMind Genie 2 是一个基础世界模型,用于训练与评测具身智能体。Meta V-JEPA 2 用于 zero-shot 机器人规划,通过预测候选动作后果做模型预测控制。1X World Model 首要用途定位为策略的评测和仿真,2026 年1 月宣布 all in on world models。World Labs 将机器人列为下游受益领域。
中国主体:自变量机器人 WALL-B 称全球首个世界统一模型。星动纪元 ERA42/VPP 将世界模型融入原生机器人大模型。宇树开源 UnifoLM-WMA-0 跨机器人世界模型-动作架构。跨维智能以世界模型为空间/具身智能核心理念,DexVerse,Sim2Real。穹彻智能提出实体世界模型(entity world model)。阿里达摩院 RynnVLA-002 称首个 VLA 与世界模型统一架构。字节 GR-2 具备世界建模能力。
2.4 学术界
Model-based RL 脉络:Schmidhuber(1990,控制器+世界模型)、David Ha(2018,《World Models》)、Danijar Hafner(Dreamer/DreamerV3)。Dreamer 学习环境模型并通过模型内部生成的未来场景改进行为;DreamerV3 发表于 Nature 2025,把世界模型定义为可供智能体规划与训练的环境动态模型,通常为生成式。JEPA 脉络:Yann LeCun (2022,《A Path Towards Autonomous Machine Intelligence》),世界模型承担补全缺失状态和预测多个合理未来两项职能,主张以 JEPA 在抽象潜空间做非生成式预测,并批评用生成像素为行动建模世界存在浪费和失败风险。
认知科学/因果脉络:Josh Tenenbaum,MIT,提出心理物理引擎假说;Yejin Choi 强调常识是语言与智能的暗物质;Yoshua Bengio 讨论因果世界模型、System 2 与意识先验。空间智能脉络:Fei-Fei Li 将世界模型定义为一类新型生成式模型,强调 3D 几何与空间智能。中国学术界:北京智源黄铁军,悟界系列、Next-State Prediction 范式;清华朱军,扩散/生成式世界模拟器、Motus;上海 AI Lab,开源 Aether,4D 重建+动作条件视频预测+目标导向视觉规划。
2.5 世界模型四类用法与分歧根源
综合数字 AI、自动驾驶、机器人和学术界各方定义,我们将世界模型的现行用法归纳为四类:第一类,生成式世界模拟器路线,将世界模型理解为能生成可交互虚拟世界或视频的生成式模型,但视频生成本身并不自动等同于可被物理安全闭环依赖的世界模型,代表如 OpenAI Sora、DeepMind Genie、Wayve GAIA、NVIDIA Cosmos;第二类,预测-规划型路线,将世界模型理解为智能体内部用于预测动作到未来状态、服务规划与控制的模型,代表如 Schmidhuber/Ha/Hafner、Meta V-JEPA、华为世界行为模型;第三类,空间智能/3D 持久世界路线,强调几何一致、可漫游的持久 3D/4D 世界,代表如 World Labs、Odyssey;第四类,物理世界基础模型/认知路线,将世界模型上升为与语言模型并列的物理世界基础模型或类人结构化心智模型,代表如自变量 WALL-B、LeCun JEPA、Tenenbaum/Bengio 认知脉络。
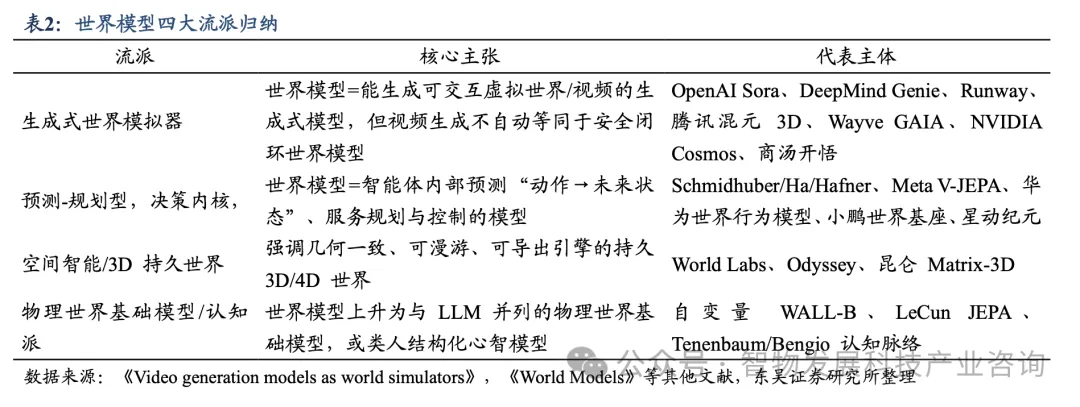
分歧根源可归纳为四点:其一,预测在哪个空间进行,是像素/观测空间中的生成式预测,还是抽象潜表示空间中的非生成式预测,这是 LeCun 与生成式阵营最尖锐的分歧;其二,世界模型服务于什么目标,是内容生成与仿真、智能体规划控制,还是感知-表示学习与自主智能;其三,世界模型是系统模块还是基础模型,是服务现有 VLA、驾驶和机器人系统的一个组件,还是被上升为与 LLM 并列的物理世界基础模型;其四,对物理真实和因果一致的要求强度,是仅需视觉逼真一致,还是必须遵循物理规律并可做反事实因果推演。
......
【完整研报免费获取】:关注公众号,发送关键词110402,即可获取!
智物发展「2026年大数据招商」|1712 钠离子电池生产基地项目
长
按
关
注
「区域产业发展智库,基于大数据的产业服务平台」