
 研报速递
—— 国防科技研究院 · 战略研究部 深度技术研究报告
报告人:刘林(战略研究部)
2026年10月
摘要
无人机作战形态在俄乌冲突与中东战场的持续迭代,已将”低慢小”目标从战术扰动升级为战略级威胁:非国家行为体以成本极廉、获取极易的无人机群即可瘫痪关键能源设施、压制现代防空体系,传统以高空高速目标为核心的防空架构面临结构性失效。本文以国防科技视角,对全球反无人机(C-UAS)技术体系展开全谱系、跨域、深机理的系统研究。方法上,构建”威胁态势—探测感知—电子战—定向能—动能拦截—预警指控—分层防御—装备体系—算法机理—风险辩证—趋势展望”十三章的总体框架,对探测传感域遵循”物理机理—战例验证—算法实现”、电子战与软杀伤域遵循”杀伤链演进—物理机理—算法实现”、定向能与动能拦截域遵循”物理机理—战例验证—算法实现”的三维论证闭环,并强制贯彻”技术双刃剑”辩证分析范式。主要结论包括:其一,探测体系是杀伤链前端基础,雷达—光电—射频—声学四类体制各有物理盲区,微多普勒、CFAR、脉冲压缩、MTI/MTD、STAP 等核心算法在低 RCS、强杂波条件下需以相参积累与多维融合补偿,网络化组网可将发现距离从小于 5 千米提升至 15—20 千米;其二,软杀伤以 GNSS 压制/欺骗、数据链干扰与 DRFM 存储转发欺骗构成低成本主战手段,但频谱自扰、民航误伤与交战规则构成不可回避的代价;其三,定向能武器从试验场走向实战(以色列”铁束”2025 年列装、英国 DragonFire 2027 年装舰),但受大气衰减、电力功率与对抗演进制约,定位为分层防御的补充层而非替代层;其四,动能拦截呈”高价值目标易损、低成本手段末端化”双向演进,拦截成本交换比(PAC-3 对”沙赫德-136”约 114:1)成为体系可持续性的核心矛盾;其五,反制—反反制博弈持续升级,AI 辅助决策的速度增益与幻觉误判风险并存,人在回路校验与物理硬保险成为安全底线。本文以俄乌冲突(天竺葵-2 突防、FPV 反制、雷达反辐射猎杀)与中东战场(2019 年沙特阿美遇袭、2024 年 4 月伊朗袭以、红海商船遇袭)为战例锚点,结合 GJB 5000B/373B/6456 与 AFTTP 3-2.3 等军用软件与安全关键系统标准论及合规约束,全部引用经公开来源核实并区分证据等级。研究指出:未来反无人机体系将沿高功率微波与激光小型化、星载与高空探测、AI 自主反制与人在回路、低成本化与软件定义(MOSA)四大方向演进,“探测为基、软硬结合、成本匹配、法规配套”是体系建设的核心启示。
关键词:反无人机;低慢小目标;雷达探测;电子战;定向能武器;动能拦截;无人机蜂群;分层防御;技术双刃剑;俄乌冲突
Abstract
The continuous evolution of drone warfare in the Russia-Ukraine conflict and the Middle East theater has elevated low-slow-small (LSS) targets from tactical nuisance to strategic-level threat: non-state actors can paralyze critical energy facilities and suppress modern air defense systems with ultra-cheap, easily accessible drone swarms, rendering traditional air defense architectures designed for high-altitude, high-speed targets structurally ineffective. From a national-defense research perspective, this report presents a systematic, cross-domain, mechanism-level study of the global counter-UAS (C-UAS) technology system. Methodologically, it adopts a thirteen-chapter framework covering threat situation, detection and sensing, electronic warfare, directed-energy weapons, kinetic interception, early warning and C2, layered defense architecture, equipment systems comparison, algorithmic mechanisms, dialectical risk analysis, and future trends. A three-dimensional argumentation loop is enforced for each domain — “physics mechanism–battlefield validation–algorithm implementation” for detection, electronic warfare, and directed-energy/kinetic domains respectively — along with a mandatory “double-edged technology” dialectical analysis paradigm. Key conclusions include: (1) detection is the front-end foundation of the kill chain; radar, EO/IR, passive RF, and acoustic modalities each have physical blind zones, and core algorithms such as micro-Doppler analysis, CFAR, pulse compression, MTI/MTD, and STAP require coherent integration and multi-dimensional fusion to cope with low-RCS targets in heavy clutter, with networked radar raising detection range from below 5 km to 15–20 km; (2) soft-kill electronic warfare — GNSS jamming/spoofing, data-link suppression, and DRFM store-and-forward deception — constitutes the low-cost primary means, yet spectral self-interference, civil-aviation collateral risk, and rules of engagement are unavoidable costs; (3) directed-energy weapons have moved from test ranges to real operations (Israel’s Iron Beam fielded in 2025, UK DragonFire ship installation by 2027) but remain constrained by atmospheric attenuation, prime power, and countermeasures evolution, positioning them as a complementary layer rather than a replacement in layered defense; (4) kinetic interception exhibits a two-way evolution between vulnerability of high-value assets and low-cost terminal means, with the interception cost-exchange ratio (approximately 114:1 for PAC-3 MSE against Shahed-136) becoming the core contradiction of system sustainability; and (5) the counter-countermeasure game continues to escalate, and the speed gains of AI-assisted decision-making coexist with hallucination and misjudgment risks, making human-on-the-loop validation and physical safety interlocks the security bottom line. Battlefield anchors include the Russia-Ukraine conflict (Geran-2 penetrations, FPV counter-drone operations, anti-radiation hunting of radars) and the Middle East theater (the 2019 Abqaiq attack, Iran’s April 2024 strike on Israel, and Red Sea shipping attacks). Compliance arguments reference GJB 5000B/373B/6456 and AFTTP 3-2.3 for military software and safety-critical systems, and all citations are verified against public sources with evidence levels distinguished. The report concludes that the future C-UAS system will evolve along four directions — HPM and laser miniaturization, space-based and high-altitude detection, AI autonomous countermeasures with human-on-the-loop, and low-cost software-defined (MOSA) architectures — with “detection as foundation, soft-hard integration, cost matching, and regulatory support” as the core lessons for system development.
Keywords: counter-UAS; low-slow-small targets; radar detection; electronic warfare; directed-energy weapons; kinetic interception; drone swarms; layered defense; double-edged technology; Russia-Ukraine conflict
目录
摘要 2
Abstract 3
目录 4
1 绪论 1
1.1 研究背景与问题提出 1
1.2 反无人机概念界定与技术体系总览 3
1.3 研究方法与分析框架 4
1.4 报告组织结构与章节安排 6
2 无人机威胁态势与全球扩散态势 7
2.1 低慢小目标特征与威胁谱系 7
2.1.1 低慢小目标的物理界定 7
2.1.2 雷达探测视角下的低慢小目标代价 8
2.1.3 低空雷达地平线约束 9
2.1.4 威胁谱系分级 9
2.2 全球无人机扩散态势 10
2.2.1 军用无人机生产规模的指数级扩张 10
2.2.2 全球反无人机市场与装备扩散 10
2.2.3 技术扩散的非国家行为体维度 11
2.3 俄乌战场无人机运用与反无人机实践 11
2.3.1 俄军巡飞弹与FPV无人机运用 11
2.3.2 乌方反制实践与拦截率数据 13
2.3.3 消耗经济学与弹药库存博弈 14
2.4 中东战场:红海袭船、阿美遇袭与伊朗蜂群袭以 15
2.4.1 2019年阿美遇袭的战略先例 15
2.4.2 胡塞武装红海袭船与美军水面舰艇反无人机实践 16
2.4.3 2024年4月伊朗对以色列直接空袭 16
2.4.4 以色列”铁束”激光反无人机系统的实战化 17
2.5 台海与印太场景推演 18
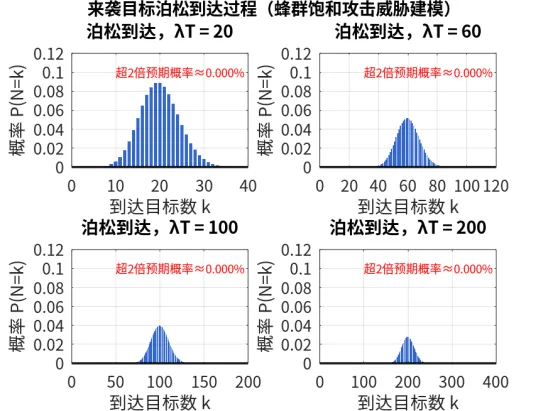
2.6 蜂群战术与饱和攻击威胁建模 19
2.6.1 蜂群战术的物理与战术内涵 19
2.6.2 来袭目标到达过程的泊松模型 20
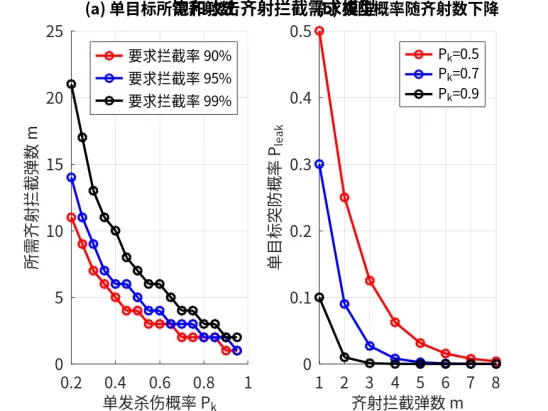
2.6.3 饱和攻击下的拦截需求数模型 21
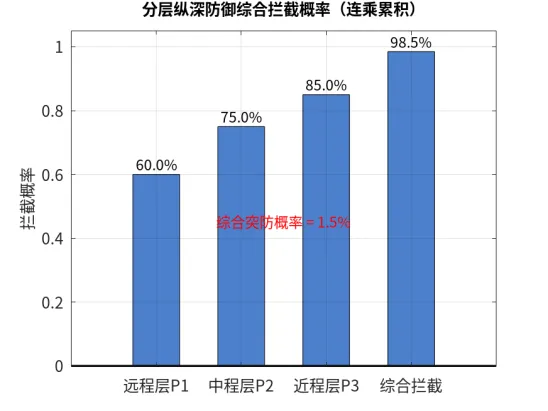
2.6.4 分层防御下的综合拦截概率 21
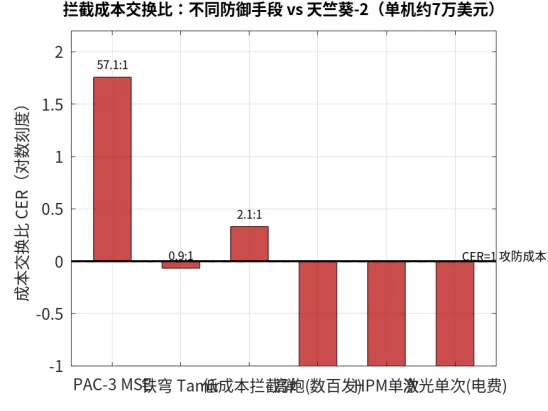
2.6.5 成本交换比模型 22
2.6.6 防御通道饱和模型 22
2.1.5 多光谱特征与传感器盲区互补 23
2.2.4 区域扩散格局与能力分层 23
2.3.4 电子战与无人机对无人机的反制实践 24
2.4.5 以色列多层反无人机体系的经济学与教训 24
2.6.7 反蜂群防御需求综合 25
3 探测与传感体系 26
3.1 探测传感体系总体架构与传感器分类 26
3.1.2 传感器分类与频段分布 26
3.1.1 反无人机杀伤链与探测体系定位 27
3.1.2 传感器分类与频段分布通常以”雷达搜捕—光电确认—射频测向—声学补盲”的方式组合使用,形成所谓”侦测—跟踪—识别—干扰”(Detect-Track-Identify-Neutralize, DTIN)闭环。英国布莱特(Blighter)公司、切斯动力(Chess Dynamics)与企业控制系统(ECS)三家联合研制的反无人机防御系统(AUDS, Anti-UAV Defence System)即为典型代表:其以 Ku 波段电子扫描雷达 A400 完成 10 km 级的搜捕,以稳定式光电转台完成精确跟踪与目视识别,以定向射频干扰机实施软杀伤,整套系统的反应时间据厂方报道在 8–15 s 量级[27]。该系统已于 2017 年通过美军 TRL-9 验收并在海外部署,是工程化多传感器融合的早期标杆。 27
3.2 雷达探测 28
3.2.1 波段选择与频段特性 28
3.2.2 雷达方程与低小慢目标探测距离模型 30
3.2.3 微多普勒效应与无人机旋翼特征 31
3.2.4 相控阵与多基雷达体制 32
3.2.5 低空补盲与城市杂波抑制 33
3.2.6 脉冲压缩与相参积累 35
3.2.7 Swerling 起伏模型与检测概率 36
3.3 光电红外探测 36
3.3.1 EO/IR 焦平面与双波段机理 36
3.3.2 检测前跟踪(TBD)与时空域滤波算法 37
3.3.3 目标识别与虚警控制 39
3.4 无源射频侦测 39
3.4.1 遥控/图传链路侦测与测向 DOA 39
3.4.2 TDOA/FDOA 定位算法与精度模型 40
3.4.3 信号指纹与协议识别 41
3.5 声学探测 42
3.5.1 麦克风阵列波束形成 42
3.5.2 声纹特征与发动机/旋翼分类 42
3.5.3 局限与融合定位 43
3.6 多传感器融合 43
3.6.1 集中式/分布式融合架构 43
3.6.2 航迹关联与最近邻/JPDA 44
3.6.3 贝叶斯/D-S 证据融合 45
3.6.4 融合性能评估与算例 45
3.7 低慢小目标特性与雷达截面积统计 47
3.7.1 典型无人机 RCS 量级与波长效应 47
3.7.2 大气衰减与降雨对频段选择的影响 48
3.8 典型反无人机雷达系统的工程参数与实战运用 48
3.8.1 美制 AN/MPQ-64 哨兵系列的演进 48
3.8.2 以色列 RADA MHR 系列与战场运用 49
3.8.3 俄乌战场雷达反无人机实践 49
3.9 光电红外系统的大气窗口与温度灵敏度 49
3.9.1 红外大气窗口与波段选择 49
3.9.2 激光测距机与目标距离解算 50
3.10 无源射频侦测的频谱监测与信号分选 50
3.10.1 宽带频谱监测与数字接收机 50
3.10.2 多站 TDOA 定位的工程实现 51
3.11 声学探测的环境噪声模型与阵列校准 51
3.11.1 环境噪声谱与风噪声 51
3.11.2 麦克风阵列校准与互谱 51
3.12 多传感器融合的航迹质量管理 51
3.12.1 航迹起始、维持与终止 51
3.12.2 传感器管理与资源调度 52
3.13 典型反无人机探测系统的端到端算例 52
3.13.1 雷达搜捕—光电确认的完整时序 52
3.13.2 蜂群场景下的多目标处理压力 53
3.13.3 低 RCS 目标的漏警概率分析 53
3.13.4 光电识别的虚警率与人工复核 53
3.14 探测体系的技术双刃剑总览 54
3.15 算法实现的详细算例 54
3.15.1 雷达微多普勒识别的特征提取算例 54
3.15.2 光电 TBD 算法的参数算例 55
3.15.3 多站 TDOA 定位的几何算例 56
3.15.4 声学波束形成的角度估计算例 56
3.15.5 D-S 证据融合的扩展算例 56
3.16 中东与其他战场的探测体系实践 57
3.16.1 胡塞武装无人机袭击与红海护航探测 57
3.16.2 美军 M-LIDS 与 Coyote 部署的探测端 57
3.16.3 伦敦盖特威克机场无人机事件的探测教训 58
3.17 传感器管理与多目标调度算法 58
3.17.1 基于信息增益的传感器调度 58
3.17.2 威胁排序与交战优先级 58
3.18 STAP 杂波抑制的工程参数 59
3.19 深度学习在探测识别中的应用与局限 59
3.19.1 红外小目标检测的网络结构 59
3.19.2 射频信号分类的深度学习 60
3.19.3 多模态深度学习融合 60
3.20 探测体系的合规性与隐私考量 60
3.20.1 城市要地部署的隐私问题 60
3.20.2 电磁辐射与频谱协调 60
3.20.3 军事软件合规性 61
3.21 本章小结 61
4 电子战与软杀伤 62
4.1 电子战杀伤链演进与 OODA 循环重构 62
4.1.1 电子战三大分支与反无人机电子战链 62
4.1.2 从平台中心战到认知电子战的演进 63
4.1.3 电子战作用距离与烧穿距离模型 64
4.2 GNSS 导航欺骗与干扰 65
4.2.1 GPS 信号结构与到达功率电平 65
4.2.2 压制式干扰机理与干扰方程 65
4.2.3 欺骗式干扰原理与假目标注入算法 66
4.2.4 自适应调零天线与抗干扰处理增益 67
4.2.5 反欺骗与抗干扰措施 67
4.2.6 俄乌 GNSS 对抗战例 68
4.2.7 欺骗检测的 RAIM 类统计量 68
4.3 通信链路压制与数据链入侵 69
4.3.1 跳频扩频机理与链路脆弱性 69
4.3.2 数据链路预算与压制门限 69
4.3.3 认知电子战与协议入侵 70
4.4 DRFM 干扰机理 71
4.4.1 DRFM 结构与工作原理 71
4.4.2 假目标、密集假目标与噪声调制算法 72
4.4.3 对雷达欺骗效果建模与战例 73
4.5 电磁欺骗与诱饵 74
4.5.1 射频诱饵与 GPS 欺骗区 74
4.5.2 电磁静默与被动诱偏 74
4.6 电子战系统软件与安全关键合规 75
4.6.1 军用软件研制能力成熟度要求 75
4.6.2 引信与安全关键设计准则 76
4.6.3 美军条令参照与交战规则 76
5 定向能武器 78
5.1 高能激光武器 78
5.1.1 热烧蚀与热损伤毁伤机理及功率密度阈值 78
5.1.2 激光定标律与功率距离模型 79
5.1.3 光束控制与大气湍流、热晕效应 81
5.1.4 典型系统与战例 82
5.2 高功率微波武器 83
5.2.1 HPM 效应机理:前门耦合、后门耦合与电子器件损伤阈值 84
5.2.2 反蜂群 HPM 系统与作用距离模型 85
5.2.3 典型系统与战例 86
5.3 反蜂群定向能组合:激光与微波协同 86
5.4 定向能武器的工程代价与风险辩证 87
6 动能拦截 89
6.1 枪械与弹道拦截 89
6.1.1 弹道解算模型 89
6.1.2 战例与辩证 90
6.2 网捕与物理捕获 90
6.2.1 网捕系统与拦截距离 90
6.2.2 战例与辩证 91
6.3 防空导弹拦截 91
6.3.1 单发杀伤概率模型 91
6.3.2 引信与战斗部配合 92
6.3.3 末制导与比例导引 92
6.3.4 低小慢目标截获难题与”爱国者”反无人机实践 92
6.4 高炮与机关炮 93
6.4.1 火控解算与 AHEAD 预置破片弹药 93
6.4.2 命中概率模型与算例 93
6.4.3 战例与辩证 94
6.5 自杀式与撞击式拦截无人机 94
6.5.1 拦截模式与成本模型 94
6.5.2 战例与辩证 94
6.6 天基、气球网与系留拦截 95
6.6.1 系留气球与飞艇拦阻网及天基预警 95
6.6.2 辩证评估 95
6.7 本章小结 95
5.1.5 激光武器火控解算与光束指向算法 96
5.2.4 HPM 波形设计、重复频率与目标效应建模 97
6.1.3 班组反无人机火力配系与算例 97
6.3.5 多枚拦截弹齐射与交战决策 98
6.4.4 高炮火控传感器融合 98
6.5.3 撞击式拦截无人机制导算法 98
5.1.6 激光武器供电与热管理工程 99
5.3.1 反蜂群协同交战案例推演 99
6.2.3 网捕系统在城市要地防御中的应用 99
6.6.3 系留气球在要地防空中的实战案例 99
6.7.1 动能拦截与定向能的成本交换比对比 100
5.1.7 激光对抗措施与反反制 100
5.2.5 HPM 对无人机蜂群的实战试验评估 101
6.3.6 低小慢目标雷达截获的算法难点 101
6.4.5 AHEAD 弹药对 FPV 的实战效能 101
6.5.4 自杀式拦截无人机的伦理与交战规则 102
5.4.1 定向能武器法律伦理细节 102
6.1.4 重机枪与榴弹发射器反无人机 102
6.2.4 网捕系统的技术局限 102
6.6.4 天基预警对反无人机的贡献 103
5.1.8 激光武器在反无人机体系中的定位 103
5.2.6 HPM 与电子战的界限 103
6.3.7 防空导弹反无人机的未来演进 104
6.7.2 动能拦截发展趋势 104
5.3.2 反蜂群定向能的工程挑战 105
6.4.6 高炮在野战机动防空中的局限 105
6.5.5 拦截无人机的回收与重复使用 105
5.4.2 定向能武器的技术成熟度与列装节奏 105
6.1.5 枪械反无人机的战术局限与替代 106
6.2.5 网捕系统的未来发展 106
6.6.5 系留气球与无人机综合预警 106
5.1.9 激光武器对不同目标的毁伤包线 106
6.3.8 爱国者系统反无人机的实战经验 107
6.5.6 拦截无人机的自主交战与伦理边界 107
5.2.7 HPM 武器的功率源与小型化 107
6.4.7 高炮与导弹的协同拦截 108
6.7.3 动能拦截的核心结论 108
5.4.3 定向能武器的未来展望 108
6.1.6 枪械反无人机的实战经验总结 108
5.3.3 反蜂群定向能的作战概念 109
6.2.6 网捕拦截的城市要地应用案例 109
6.6.6 系留预警与反无人机体系集成 109
5.4.4 定向能与动能拦截的协同定位 109
6.7.4 本章与全报告的衔接 110
5.1.10 激光武器的作战使用条令要点 110
6.3.9 防空导弹反无人机的成本约束总结 110
6.5.7 拦截无人机的未来展望 110
7 预警与指控体系 111
7.1 反无人机指控架构与杀伤链管理 111
7.1.1 杀伤链时间模型与C2层级 111
7.1.2 任务式指挥与末端自主 112
7.2 传感器组网与边缘处理 113
7.2.1 网络化探测与多源航迹融合 113
7.2.2 边缘AI与低带宽约束 113
7.3 空域管理与冲突消解 114
7.3.1 军用C2与民用UTM的衔接 114
7.3.2 禁飞区与电子围栏 114
7.4 AI辅助决策 115
7.4.1 目标意图识别与动态贝叶斯网络 115
7.4.2 威胁排序与人在回路 116
7.4.3 AI幻觉抑制与可解释性 116
7.5 互操作与标准 117
7.5.1 军用软件与安全关键系统合规 117
7.5.2 北约STANAG与多国互操作 118
8 分层防御架构与作战概念 120
8.1 分层纵深防御理论与”Defeat the Swarm”概念 120
8.1.1 四层防御带的理论模型 120
8.1.2 “Defeat the Swarm”反蜂群概念 121
8.2 典型场景作战概念 122
8.2.1 六类典型场景的威胁画像 122
8.2.2 城市要地反无人机作战概念 123
8.2.3 海上舰艇反无人机作战概念 123
8.3 火力—效果—成本分析 124
8.3.1 拦截经济学模型 124
8.3.2 消耗博弈模型 125
8.4 实战检验与演习评估 125
8.4.1 俄乌战场的反无人机实践 125
8.4.2 中东战场的多层体系验证 126
8.4.3 北约年度C-UAS联演 126
9 各国装备体系对比 128
9.1 美国:体系化、多域协同的标杆 128
9.1.1 陆军LIDS家族与M-LIDS 128
9.1.2 Coyote拦截弹家族 128
9.1.3 海军激光与ODIN/HELIOS 129
9.1.4 DroneHunter F700与拦截无人机 129
9.1.5 爱国者PAC-3的反无人机实践 129
9.2 欧洲与以色列:实战驱动的快速迭代 130
9.2.1 以色列:铁穹、铁束与Drone Dome 130
9.2.2 英国:DragonFire激光武器 130
9.2.3 法德与欧洲大陆体系 131
9.3 俄罗斯:电子战主导与快速迭代 131
9.3.1 铠甲系列与改型 131
9.3.2 REX-1便携式电磁枪与Silok 131
9.4 中国:公开渠道信息 132
9.4.1 “天穹”综合反无人机作战体系 132
9.4.2 FK-3000弹炮合一系统 132
9.5 印太及其他国家 132
9.5.1 韩国与以色列的合作 132
9.5.2 日本与印度 133
9.6 体系对比矩阵与启示 133
9.6.1 六国体系对比 133
9.6.2 体系对比的核心发现 134
9.6.3 对体系建设的启示 134
7.5.3 反无人机C2软件的工程挑战与合规闭环 135
8.1.3 分层防御的局限性与代价 135
8.2.4 车队护航与单兵班组作战概念 136
9.1.6 S-Mobile与SkyNet等新兴系统 136
9.3.3 俄罗斯反无人机体系的整体评估 137
9.5.3 印太地区反无人机体系发展趋势 137
7.2.3 多传感器融合的工程实现 137
8.3.3 拦截经济学的战略含义 138
9.2.4 以色列Drone Dome与欧洲反无人机体系补充 139
9.6.4 技术双刃剑的体系级审视 139
7.4.4 从Project Maven到Maven Smart System的演进 140
8.4.4 演习评估的方法论与局限 140
9.4.3 中国反无人机体系的公开观察 140
7.1.3 杀伤链各环节的时间压缩技术 141
9.1.7 美国反无人机体系的整体评估 141
8.2.5 机场要地反无人机作战概念 142
9.5.4 全球反无人机装备扩散趋势 142
9.6.5 本章小结 142
10 算法与信号处理专题 144
10.1 脉冲压缩 144
10.1.1 LFM 信号与匹配滤波推导 144
10.1.2 相位编码与旁瓣抑制 146
10.2 MTI/MTD 级联滤波 147
10.2.1 对消器与多普勒滤波器组 147
10.2.2 盲速与参差重频 148
10.3 CFAR 恒虚警检测 150
10.3.1 Neyman-Pearson 准则 150
10.3.2 CA/GO/SO/OS-CFAR 推导与比较 150
10.4 STAP 空时自适应处理 152
10.4.1 杂波谱与空时导向矢量 152
10.4.2 最优 Wiener 解与样本协方差估计 153
10.4.3 降维 STAP 与对角加载 154
10.5 ASLC 与自适应波束形成 155
10.5.1 MVDR 与 LCMV 155
10.6 微多普勒特征提取与无人机识别 157
10.6.1 时频分析机理 157
10.6.2 特征工程与识别 158
10.7 AI 目标识别与深度学习 159
10.7.1 数据集与网络结构 159
10.7.2 数据偏差与对抗样本风险 160
10.8 信号处理链集成与协同优化 162
10.8.1 级联处理的误差传递 162
10.8.2 多算法协同与自适应处理 163
11 技术双刃剑与风险辩证分析 164
11.1 本章定位与辩证分析框架 164
11.2 探测体系的双刃剑 164
11.2.1 频谱协同复杂性与多源融合的工程代价 164
11.2.2 数据偏差误判与 AI 识别的泛化风险 165
11.2.3 隐私与电磁辐射暴露 166
11.2.4 多传感器融合的实战失效模式与典型案例 166
11.2.5 反无人机雷达的反辐射暴露与电磁静默权衡 167
11.3 电子战的双刃剑 167
11.3.1 互扰、自扰与频谱占用 167
11.3.2 反制升级与光纤制导反制手段 168
11.3.3 交战规则与法律约束 168
11.3.4 自扰互扰与频谱管理代价 169
11.4 定向能武器的双刃剑 169
11.4.1 成本与电力:低单发成本背后的高系统投入 169
11.4.2 大气依赖与气象约束 170
11.4.3 高价值目标易损与政治伦理 170
11.4.4 定向能的对抗措施与防护 171
11.4.5 定向能武器的国际法与政治约束 171
11.5 动能拦截的双刃剑 172
11.5.1 弹药消耗与拦截成本比 172
11.5.2 附带毁伤与误伤 172
11.5.3 拦截窗口与反应时间 173
11.5.4 城市要地拦截的附带毁伤量化 173
11.5.5 弹药供应链与可持续性 173
11.5.6 拦截窗口的时间敏感性与火力通道饱和 174
11.6 体系级风险 174
11.6.1 反制—反反制博弈的演进动力学 174
11.6.2 AI 对抗风险与自主武器伦理 175
11.6.3 标准、互操作与治理 175
11.6.4 网络安全与供应链风险 176
11.6.5 治理赤字与军控挑战 177
12 未来趋势与前沿方向 178
12.1 高功率微波与激光的小型化、固态化 178
12.1.1 从大型固定平台到车载/便携固态 HPM 178
12.1.2 固态激光的千瓦级便携化与舰载化 179
12.1.3 激光对抗措施与反激光无人机 179
12.1.4 复合定向能:激光+HPM+电磁导轨 179
12.1.5 小型化对单兵与班组反无人机的意义 180
12.2 星载、高空与天基预警探测 180
12.2.1 低轨小卫星星座对低空空域的补充探测 180
12.2.2 高空平台与边缘组网 180
12.2.3 系留气球与无人机哨兵:准天基的性价比路径 181
12.3 AI 自主反制与人在回路 181
12.3.1 从”人在回路”到”人在回路上” 181
12.3.2 边缘 AI 与低带宽部署 182
12.3.3 大语言模型在 C2 中的应用与幻觉风险 182
12.3.4 可解释 AI 与责任追溯 182
12.3.5 自主反制的伦理边界与技术红线 183
12.4 低成本化、软件定义与 MOSA 开放架构 183
12.4.1 低成本拦截弹与通用平台 183
12.4.2 MOSA 与软件定义雷达/电子战 183
12.4.3 软件定义雷达与认知电子战 184
12.4.4 通用平台与军民融合 185
12.5 反制—反反制博弈演进与体系化对抗 185
12.5.1 低可观测、抗干扰与抗毁无人机 185
12.5.2 体系化对抗与杀伤网 185
12.5.3 进攻方反制演进的三个方向 186
12.5.4 体系化对抗的工程内涵 186
12.5.5 市场规模与产业格局演进 186
13 结论与展望 188
13.1 主要结论 188
13.2 对体系建设的启示 189
13.3 研究局限与展望 189
参考文献 192
文章共计192页,同时含有PPT报告,MATLAB仿真代码、仿真报告和仿真图片,需要资料的加入知识星球获取所有资料,同时,知识星球内部还有上万份资料可供下载;
以下是部分原文:
1 绪论
1.1 研究背景与问题提出
进入二十一世纪第三个十年,军用与民用无人机技术以前所未有的速度向战场全域渗透,低慢小(Low, Slow, Small,LSS)目标对传统防空体系构成的结构性挑战,已从局部、点状的战术扰动演变为全球性、体系性的安全议题。与冷战时期以高空高速截击机、超音速反舰巡航导弹和洲际弹道导弹为核心威胁谱系所建立的防空反导体系不同,当代无人机威胁呈现出成本极廉、获取极易、特征极小、数量极大、分布极广的新质特征,迫使各国国防工业与作战条令部门重新审视”探测—识别—跟踪—决策—拦截—评估”这一完整杀伤链的每一个环节。2022年2月全面升级的俄乌冲突,以及2023年10月以来红海商船遇袭与2024年4月伊朗对以色列的大规模直接空袭,构成了观察这一威胁质变的三个关键窗口。
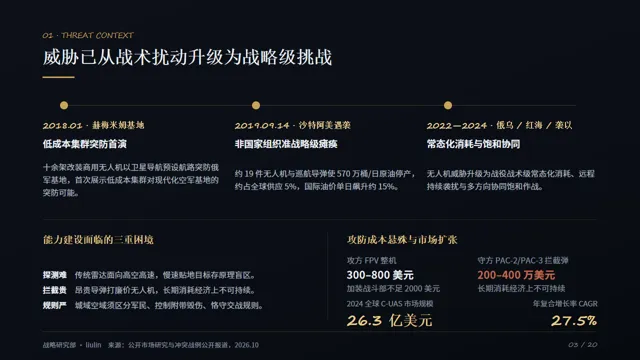
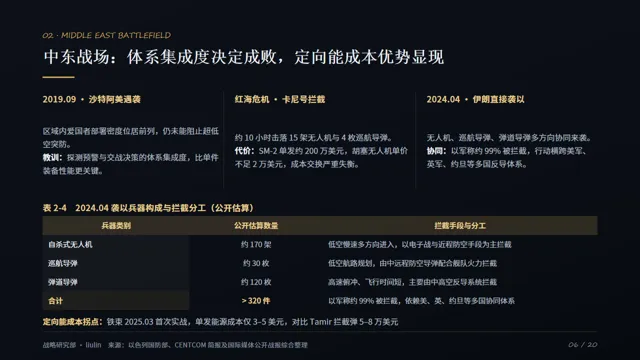
回顾这一威胁的演变脉络,有三个标志性事件构成了从”偶然扰动”到”体系性挑战”的转折点。其一是2018年1月叙利亚赫梅米姆空军基地遭大规模商用无人机群袭击事件,十余架改装无人机以卫星导航预设航路方式突防俄军基地,虽被电子战与防空火力大部拦截,但首次向世界展示了低成本无人机集群对现代化空军基地的突防可能;其二是2019年9月14日沙特阿美布盖格与胡赖斯石油设施遇袭事件,据沙特阿美官方公告,袭击导致每日570万桶原油生产暂停,约占沙特日产量的50%、全球供应量的5%,而承担袭击的据称为也门胡塞武装出动的十余架无人机与巡航导弹,后续依据监控影像的分析估计实际投射物总数约19件[1,2]。这一战例的震撼性在于:一个非国家武装组织以极低的投入,在数分钟内瘫痪了全球石油供应的关键节点,迫使国际油价单日飙升约15%,其战略效果堪比一场中等规模的空中战役。其三即是2022年以来的俄乌全面战争与2023年底以来的红海危机,无人机威胁从战略要地袭击升级为战役战术级的常态化消耗。
从成本维度看,一架商用改装第一人称视角(FPV,First-Person View)无人机的整机成本可低至300至800美元,加装榴弹战斗部后亦不足2000美元;而要将其可靠拦截,一枚近程防空导弹动辄高达数万至数十万美元,一架”爱国者”PAC-2/PAC-3拦截弹的单价更在200万至400万美元量级。这种悬殊的成本交换比,使得防守方在长期消耗战中面临难以承受的经济与库存压力。据公开市场研究,2024年全球反无人机(C-UAS,Counter-Unmanned Aircraft System)市场规模约为26.3亿美元,并以约27.5%的年复合增长率扩张,反映出各国军方与安全部门对该领域投入的持续加码[3]。然而,市场规模的快速膨胀并不能自动转化为战场效能,装备体系之间的探测体制耦合、软硬杀伤协同、指控逻辑闭环与弹药库存经济学,才是决定反无人机体系成败的深层变量。
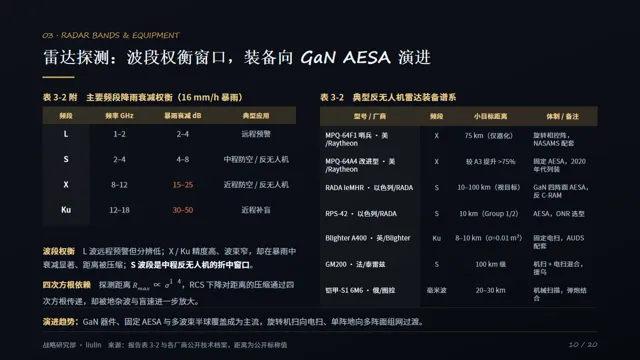
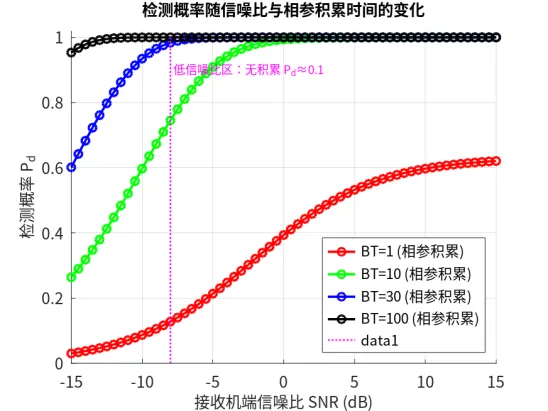
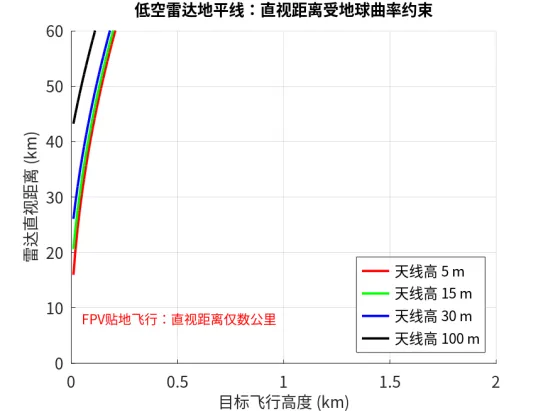
从技术维度看,低慢小目标的雷达反射截面积(RCS,Radar Cross Section)通常在0.01至0.1平方米量级,大疆Mavic系列等微型多旋翼目标的RCS甚至接近0.01平方米,仅相当于一只大型鸟类或一只返航的商用通航飞机发动机尾迹的一小部分[4]。这一量级的回波信号被淹没在地杂波、气象杂波与鸟群杂波之中,使得传统为RCS达数平方米至数十平方米的战斗机设计的防空雷达,在低空补盲、慢速目标指示与微多普勒特征提取方面普遍存在能力缺口。与此同时,无人机飞行高度通常在数十米至数千米之间,速度在每小时数十至数百公里之间,恰好落在传统防空雷达为避地杂波而设置的多普勒盲速与仰角盲区附近,进一步放大了探测难度。
从扩散维度看,无人机技术的民用化、开源化与商用供应链全球化,使得国家行为体、非国家武装组织乃至个人都能以极低成本获取空中打击能力。也门胡塞武装凭借基于伊朗”见证者-136”技术路线的远程自杀式无人机与反舰巡航导弹,自2023年底以来持续袭击红海商船,迫使美国海军”卡尼”号驱逐舰等水面舰艇在一次长达十小时的对峙中击落15架无人机与4枚对陆攻击巡航导弹,成为二战以来美国海军水面舰艇经历的最激烈单舰交战之一[5]。这种由非国家行为体发动的、准战略级的远程空中袭击,在十年前是难以想象的。
正是在上述背景下,系统梳理全球反无人机技术体系的装备谱系、核心算法机理与实战效能,并以辩证视角评估每一类技术路径的优势与代价,构成本报告的根本动机。本报告不满足于对装备型号的罗列,而是试图建立一个贯通”物理机理—战例验证—算法实现”与”技术优势—固有缺陷—应用代价”的双层分析框架,为后续装备论证、作战概念开发与技术路线决策提供可追溯、可复核的研究支撑。
从威胁演化的深层动力看,无人机威胁的爆发并非偶然,而是三股力量共振的结果。第一股力量是微电子与电池技术的成熟:高性能微控制器、商用GNSS模块、无刷电机与高能量密度锂聚合物电池的成本在过去十年下降了一个数量级,使飞行平台的制造成本进入个人可承担区间。第二股力量是开源飞控与自动驾驶算法的普及:PX4、ArduPilot等开源飞控项目提供了经过充分验证的导航与控制栈,使非专业组织也能在数周内开发出具备预设航路飞行、定点悬停与航点规划能力的无人机。第三股力量是商用四旋翼供应链的全球化:大疆等厂商建立了覆盖全球的销售网络,使任何有支付能力的行为体都能在电商平台直接采购到可改装为武器的飞行平台。这三股力量共同决定了无人机威胁将长期存在、且持续扩散,反无人机能力建设因此不是短期应急,而是长期国防需求。
从威胁应对的现实挑战看,各国在反无人机能力建设上普遍面临三重困境。第一重困境是探测难:传统防空雷达为高空高速目标设计,对贴地慢速小目标存在原理性盲区;第二重困境是拦截贵:传统防空导弹单发成本高昂,面对廉价无人机群陷入成本交换失衡;第三重困境是规则约束严:在城市、要地与民用空域附近实施反无人机作战,必须严格区分合法目标与民用航空器、避免附带毁伤、符合国际法与交战规则。这三重困境相互交织,决定了反无人机体系不能依赖单一手段,而必须是探测、软杀伤、定向能、动能与指控的多层集成。
1.2 反无人机概念界定与技术体系总览
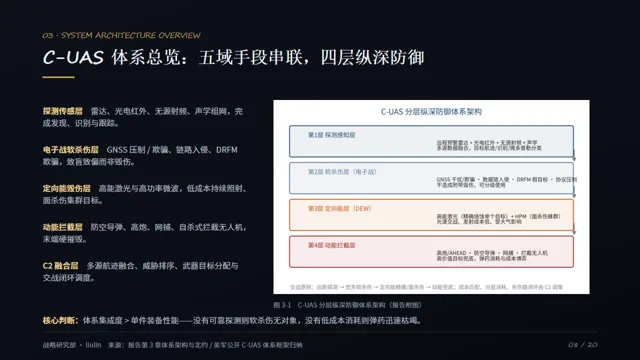
反无人机(C-UAS)是一个跨域、多层、多手段的综合技术体系,其核心使命是对敌方或非法无人机目标实现”探测—跟踪—识别—分类—处置—评估”的闭环。按照美军联合条令与北约标准化进程的通行分类,C-UAS手段在效果域上可划分为软杀伤与硬杀伤两大类,在流程域上则由探测传感层、指挥控制融合层与效应实施层三个层级纵向串联。本报告在绪论层面先给出体系树状的文字总览,后续各章再逐域展开。
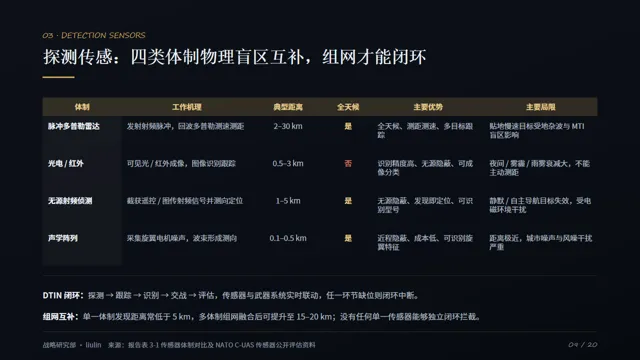
第一域为探测与传感体系。该域负责对空情态势的获取,具体包括雷达探测(含低空补盲雷达、相控阵防空雷达、无源双基地雷达)、光电与红外探测(EO/IR,Electro-Optical/Infrared)、无源射频侦测(侦测无人机遥控与图传链路并测向定位)、声学探测(麦克风阵列波束形成与声纹识别)以及多传感器融合。探测体系的核心矛盾在于:低慢小目标RCS极小、红外特征极弱、射频时有时无(在自主导航或预设航路飞行时链路静默)、声学传播距离有限,单一传感器均存在原理性盲区,因而必须依靠多源异构融合才能在概率意义上逼近全时域、全空域覆盖。该域的技术双刃剑表现为:探测灵敏度越高,对杂波与鸟群的虚警越敏感;传感器部署越密集,频谱协同与数据链带宽负担越重。
第二域为电子战与软杀伤。该域通过电磁域手段对无人机的导航链路、通信链路与雷达导引头实施压制或欺骗,具体包括全球导航卫星系统(GNSS,Global Navigation Satellite System)干扰与欺骗、遥控与图传链路压制、数字射频存储(DRFM,Digital Radio Frequency Memory)转发式干扰、协议入侵与接管等。软杀伤的优势在于效费比高、可反复使用、附带毁伤小;其固有缺陷在于:对自主飞行、预设航路或双余度导航(视觉惯性制导加地形匹配)的无人机效果骤降,且在城镇与要地附近实施GNSS干扰会同时致盲民航机的导航接收机,存在严重的民用航空安全与法律合规约束。
第三域为定向能毁伤,包括高能激光武器(HEL,High-Energy Laser)与高功率微波武器(HPM,High-Power Microwave)。激光武器以光速将能量聚焦于目标关键部位(如导航相机、飞控板、电池舱)实现热烧蚀毁伤,单次发射成本仅为电费量级;微波武器则以宽脉冲电磁前门或后门耦合烧毁无人机电子器件,适合对付蜂群面目标。其代价是:激光受大气湍流、雾霾、降雨与热晕效应影响显著,作用距离受限于光束质量与功率密度定标律;系统耗电巨大,需要兆瓦级电源车伴随保障。
第四域为动能拦截,包括枪械与弹道武器(霰弹、穿甲弹、AHEAD预置破片高炮)、网捕与物理捕获、防空导弹、自杀式撞击拦截无人机(如美国Coyote Block 2)以及系留辅助拦截手段。动能手段的优势是技术成熟、杀伤链直接、不依赖复杂环境条件;其代价是弹药消耗巨大、单发成本高、在城镇环境存在跳弹与残骸附带毁伤风险。
第五域,即贯穿上述四域的指控融合层(C2,Command and Control),负责多源航迹关联、目标意图识别、威胁排序、交战规则约束与人在回路决策。该层是体系的”大脑”,其智能化水平直接决定分层防御架构下的火力-效果-成本优化能力。
上述五域并非彼此孤立,而是在分层纵深防御架构下按远、中、近程,高、中、低空与软、硬杀伤维度交织配置。本报告后续章节将按此体系树状结构逐域深入。需要强调的是,任何单一域都无法独立完成反无人机使命:没有可靠探测,软杀伤找不到干扰对象;没有软杀伤与定向能的低成本消耗,动能拦截弹库存将在蜂群面前迅速枯竭;没有指控融合层的统一调度,多域手段将演变成互相干扰的电磁噪音。体系集成度而非单件装备性能,才是未来反无人机能力的决定性变量。
从装备谱系的发展脉络看,反无人机手段经历了三个阶段。第一阶段为”以传统防空反无人机”阶段,直接沿用为战斗机与巡航导弹设计的防空雷达、高炮与防空导弹,通过软件升级与补盲雷达加挂来应对无人机;第二阶段为”专用反无人机系统”阶段,发展出以射频侦测加干扰枪为核心的便携系统、以低空补盲雷达加光电转塔为核心的固定站点系统,以及M-LIDS这类机动综合系统;第三阶段为”体系化与定向能化”阶段,以高功率微波反蜂群、激光低成本拦截、AI自主决策为标志,强调面杀伤、低成本消耗与智能化杀伤链。当前各国正处于第二阶段向第三阶段过渡的时期,俄乌与中东实战则加速了这一过渡。
在技术双刃剑的早期判断上,需要指出:传统防空系统反无人机的最大优势是成熟可靠、杀伤链直接,但其代价是效费比极差、对低慢小目标探测盲区大、且一次交战消耗昂贵弹药;专用便携干扰枪的优势是轻便、附带毁伤小,但其代价是作用距离近(通常数百米)、对自主导航无人机无效、且在城市环境中容易干扰民用电子设备;定向能武器的优势是单次成本极低、可连续射击,但其代价是系统庞大、受天气影响大、多目标逐点射击时效受限。这些辩证判断将在后续各章以定量方式展开。
从体系集成的角度看,反无人机技术体系与传统防空体系最大的区别在于:传统防空是以雷达为核心、以拦截弹为主要效应器的”中心化”体系;而反无人机体系则必须是以多传感器融合为核心、以软硬杀伤结合为效应器、以AI辅助决策为中枢的”网络化”体系。这一转变对各国国防工业与军队编制都提出了新的要求:需要发展跨域融合的传感器网络、需要建立电子战与动能火力协同的条令、需要培养既懂雷达又懂电子战还懂算法的复合型人才。这也是本报告将”体系集成”作为核心命题的根本原因。
1.3 研究方法与分析框架
本报告以国防科技研究员的专业视角,采用三套相互嵌套的分析方法开展研究。
第一套方法为三维论证框架。针对不同技术域,本报告采用差异化的三维分析路径:对探测与传感域、定向能域与动能拦截域,遵循”物理机理—战例验证—算法实现”三维框架,即先给出电磁学、光学、热力学或弹道学的底层物理模型与数学表达,再以俄乌战场、中东战场等公开战例作为技术有效性的锚点,最后落到信号处理算法的数学推导、步骤与参数算例;对电子战域,遵循”杀伤链演进—物理机理—算法实现”三维框架,先梳理OODA(观察—判断—决策—行动)环与反无人机电子杀伤链的演进逻辑,再给出信号级机理,最后落到干扰决策与信号识别算法。三维框架的目的,是避免装备介绍式的泛泛而谈,确保每一项技术论断都同时接受物理规律、实战证据与可实现算法的三重检验。
第二套方法为”技术双刃剑”辩证分析范式。本报告坚持:任何一项核心技术在呈现其优势与效能的同时,必须对等剖析其固有缺陷、应用代价或潜在风险。具体辩证维度包括:频谱协同复杂性、多源数据偏差导致的误判风险、高额系统成本与电力后勤消耗、高价值传感器与发射平台的易损性、反制与反反制的对抗演进、交战规则与国际法伦理约束、城镇环境下的附带毁伤与误伤、民用航空与隐私合规等。该范式在第11章将做集中系统展开,其余各章在相关小节内做局部辩证分析。举例而言,当本报告论述多传感器融合可显著提升探测概率时,必须同时指出融合节点本身将成为对方电子战与网络攻击的高价值目标,且多源数据在低信噪比条件下可能因相互矛盾而引入系统性偏差;当论述激光武器单次成本极低时,必须同时指出其兆瓦级供电需求、大气衰减与多目标逐点射击的时效瓶颈。
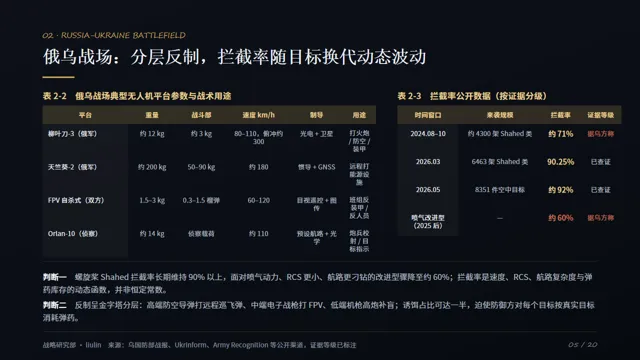
第三套方法为证据分级与可追溯引用。本报告将所有事实性论断划分为两个证据等级:其一为”已查证”事实,即由多方公开来源交叉印证、或由当事国官方发布、或由权威机构报告(如CSIS、RAND、各国国防部、北约标准化文件)明确记载的事实;其二为”一方称/据报道”数据,即仅由冲突一方或单一媒体披露、未经独立核实的战果、消耗与装备性能数据,正文中必须明确标注”据……称”或”据……报道”。所有引用均以GB/T 7714格式登记于分片末尾参考文献块,并在引用核查表中逐条注明核实状态与真实可访问URL。本报告严禁编造文献与数据,对二手转引亦明确标注”转引自”。
在数据来源上,本报告主要依赖以下几类公开资料:各国国防部与军方新闻发布会实录(如乌克兰国防部、以色列国防军、美国海军舰队司令部);权威防务媒体与智库报告(Army Recognition、The Times of Israel、AP通讯社、Army University Press、EPINOVA等);同行评议学术文献(IEEE Xplore收录的反无人机雷达与信号处理论文);以及公开市场研究报告。考虑到冲突环境下数据的天然模糊性,本报告对关键数字均给出区间估计与来源标注,避免以单一数字冒充精确事实。
在证据分级的具体执行上,本报告对每一个事实性论断都标注其证据等级。例如,“2024年4月伊朗发射约300件航空器与导弹、其中99%被拦截”属于以军单方发布数据,正文写作时标注”据以色列国防军称”;而”天竺葵-2起飞重量约200公斤、战斗部约50公斤”属于多方公开资料与乌克兰军方手册交叉印证的数据,可作为已查证事实引用。这种区分不是文字游戏,而是研究严谨性的体现:它提醒读者,在冲突信息环境中,任何数字都可能经过发布方的裁剪与夸大,研究者的职责是把不确定性明确传达给决策层。
在研究边界上,本报告聚焦于公开可获取的技术与战例信息,不涉及任何涉密内容。对中国反无人机能力的论述,仅基于公开报道与出口装备信息,并明确标注”据公开资料”。对未来趋势的判断,基于当前技术发展轨迹的合理外推,不构成对具体装备列装时间或性能的预测。这些边界设定是为了确保本报告的客观性与可追溯性。
1.4 报告组织结构与章节安排
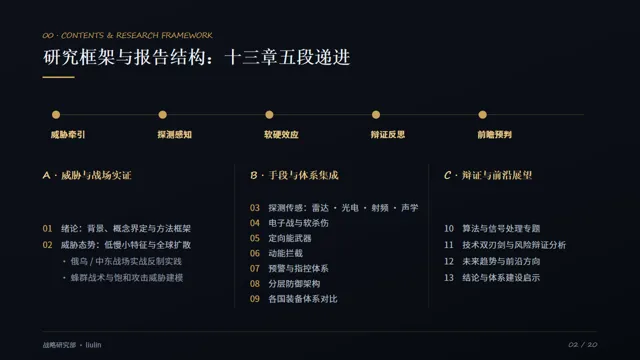
本报告共分十三章。第1章为绪论,界定研究背景、C-UAS概念体系与分析框架;第2章系统刻画无人机威胁态势与全球扩散态势,包括低慢小目标特征、俄乌与中东战场实证、台海与印太场景推演以及蜂群饱和攻击的威胁建模;第3章展开探测与传感体系;第4章展开电子战与软杀伤;第5章与第6章分别展开定向能毁伤与动能拦截;第7章展开预警与指控体系;第8章展开分层防御架构与作战概念;第9章对各国装备体系进行横向对比;第10章为算法与信号处理专题;第11章集中进行技术双刃剑与风险辩证分析;第12章展望未来趋势与前沿方向;第13章给出结论与启示。各章之间按”威胁牵引—手段应对—体系集成—辩证反思—前瞻预判”的逻辑主线递进。本分片(S1)负责第1章与第2章的全部内容。
从读者角度看,本报告的使用方式可因角色不同而有所侧重:装备论证人员可重点参考第3至第6章的物理机理与参数算例;作战条令人员可重点参考第7、8章的指控架构与分层防御概念;决策者可重点参考第1、2、9、11章的威胁判断、装备对比与风险分析;研究人员则可重点参考第10章的算法推导与第12章的前沿方向。无论哪类读者,本报告都坚持以公开可追溯的事实为基础、以定量模型为支撑、以辩证视角为基调,力求为反无人机能力建设提供兼具学术严谨性与工程实用性的参考。
2 无人机威胁态势与全球扩散态势
2.1 低慢小目标特征与威胁谱系
2.1.1 低慢小目标的物理界定
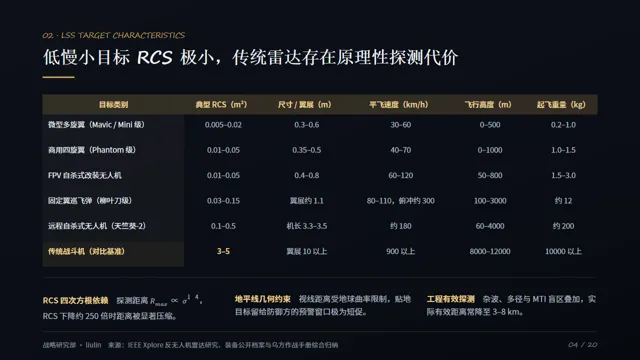
“低慢小”是中国防空界对一类低空、慢速、微型或小型无人机目标的习惯统称,其在美军术语中对应”low, slow, small unmanned aircraft systems”(LSS UAS),在美军M-LIDS(机动低空慢速小型无人机综合防御系统)等装备命名中反复出现。从工程定义出发,可将其典型参数区间界定为:飞行高度通常在1000米以下(部分巡飞弹可爬升至4000米),最大平飞速度在每小时40至150公里之间(自杀式巡飞弹俯冲阶段可加速至每小时200至300公里),最大起飞重量在1至150公斤之间,翼展或机身最大尺寸在0.3至5米之间。表2-1给出本报告综合公开资料归纳的典型低慢小目标特征参数区间。
表2-1 典型低慢小目标特征参数与传统防空目标对比
目标类别 | 典型RCS(平方米) | 尺寸/翼展(米) | 平飞速度(km/h) | 飞行高度(米) | 典型起飞重量(kg) |
微型多旋翼(大疆Mavic/Mini级) | 0.005–0.02 | 0.3–0.6 | 30–60 | 0–500 | 0.2–1.0 |
商用四旋翼(大疆Phantom级) | 0.01–0.05 | 0.35–0.5 | 40–70 | 0–1000 | 1.0–1.5 |
FPV自杀式改装无人机 | 0.01–0.05 | 0.4–0.8 | 60–120 | 50–800 | 1.5–3.0 |
固定翼巡飞弹(柳叶刀级) | 0.03–0.15 | 翼展约1.1 | 80–110巡航,俯冲约300 | 100–3000 | 约12 |
远程自杀式无人机(天竺葵-2级) | 0.1–0.5 | 机长约3.3–3.5,翼展约2.5 | 约180 | 60–4000 | 约200 |
传统战斗机(对比基准) | 3–5(非隐身) | 翼展10以上 | 900以上 | 巡航8000–12000 | 10000以上 |
表2-1的数据来源说明如下:微型与商用多旋翼的RCS区间综合自IEEE Xplore收录的高分辨FMCW反无人机雷达研究,该研究明确以大疆Phantom 3/4为标定对象,其RCS量级为0.01平方米[4];柳叶刀-3(Izdeliye-51)的起飞重量约12公斤、巡航速度80至110公里每小时、作战半径约40公里、续航约40分钟,数据综合自Army Recognition装备档案与俄罗斯ZALA Aero公开材料[6];天竺葵-2(Geran-2,即伊朗”见证者-136”的俄制改型)的机长约3.3米、翼展约3米、起飞重量约200公斤、平飞速度约180公里每小时、飞行高度60至4000米,数据来自乌克兰总参谋部发布并经爱沙尼亚国防部公开转载的反无人机作战手册[7]。
同时文章配套的原始技术报告+仿真代码+仿真报告+PPT报告等资料支持你的更深的阅读,原始报告用于对该技术的学习,仿真代码+仿真报告用于对内部技术算法的仿真,PPT用于总结汇报,为了提升阅读理解加入知识星球,与1000名专业人一起提升,加入知识星球获取资料。
本文的代码、文档、仿真报告+PPT报告涉人工智能与武器系统等技术干货资料已经上传知识星球。
本文节选自原文的一部分内

发表评论
发表评论: