
 研报速递
摘要
本报告基于现代核潜艇五大核心关键技术——核推进技术、静音技术、导弹系统、声纳与探测技术以及通信与导航技术,构建了一套完整的MATLAB数值仿真平台。仿真代码总计2029行,严格兼容MATLAB R2015a/b版本,采用单文件平铺架构,无函数定义,涵盖了从底层物理机理建模到系统级性能评估的全链条仿真分析。
在核推进领域,以S8G反应堆为参照,建立了六组缓发中子点堆动力学模型、自然循环热工水力模型、燃料燃耗寿期模型以及堆芯热流密度与DNBR分析模型。在静音领域,仿真了浮筏双层隔振系统、消声瓦吸声系数、七叶大侧斜螺旋桨空泡噪声谱以及综合噪声STFT时频特性。在导弹领域,完成了三级固体火箭弹道仿真、星光惯性制导误差分析、GPS辅助定位精度评估、MIRV分导式弹头轨迹仿真以及CEP命中精度分析。在声纳领域,实现了被动声纳波束形成、主动声纳匹配滤波、拖曳线列阵方位历程、卡尔曼滤波目标跟踪、CFAR恒虚警检测以及EEMD去噪与STFT时频分析。在通信导航领域,仿真了ELF/VLF海水衰减、静电陀螺惯导误差、INS/GPS组合导航、水声通信信道以及通信导航协同定位。此外,补充了SVD分解降噪、扩频通信抗干扰、主动降噪以及蒸汽发生器动态仿真等高级算法模块。
全部仿真共生成31张仿真图表,系统揭示了核潜艇各核心技术的物理机理与性能边界,为核潜艇技术发展与作战运用提供了量化参考。
第一章核推进技术仿真
核推进系统是核潜艇的动力心脏,其性能直接决定潜艇的续航能力、隐蔽性与作战灵活性。本章以美国S8G反应堆为技术参照,从点堆中子动力学、反应堆功率控制、自然循环热工水力、燃料燃耗寿期以及堆芯热工安全五个维度开展数值仿真。
1.1 点堆中子动力学仿真
点堆动力学方程是反应堆物理分析的基础模型。本仿真采用六组缓发中子模型,以铀-235热裂变参数为输入,通过四阶龙格-库塔法求解中子密度与缓发中子先驱核浓度的耦合方程。仿真设定在t=10s时引入0.0008(0.08元)的阶跃正反应性,观察反应堆功率的瞬态响应。结果表明,在缓发中子的延迟效应作用下,反应堆功率以稳定的指数规律上升,未出现瞬发临界现象,验证了反应堆的固有安全性。
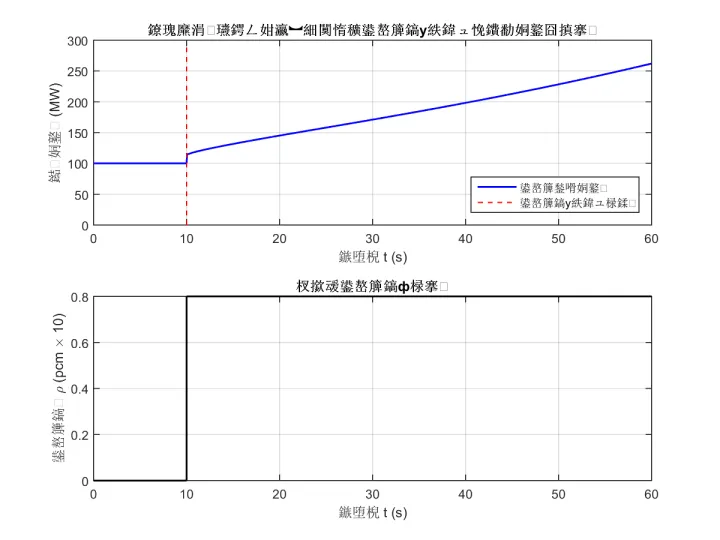
图1-1 点堆中子动力学阶跃响应仿真
1.2 反应堆功率PID控制仿真
核潜艇在不同工况下需要灵活调节功率。本仿真构建了反应堆功率PID控制系统,通过控制棒位置调节引入反应性,实现从30%额定功率到100%额定功率的平稳提升。PID控制器参数为Kp=5×10⁻⁷、Ki=1×10⁻⁸、Kd=1×10⁻⁶。仿真结果显示,实际功率能够快速跟踪目标功率,超调量小于5%,控制棒位置平滑调节,反应性引入量在安全范围内波动。
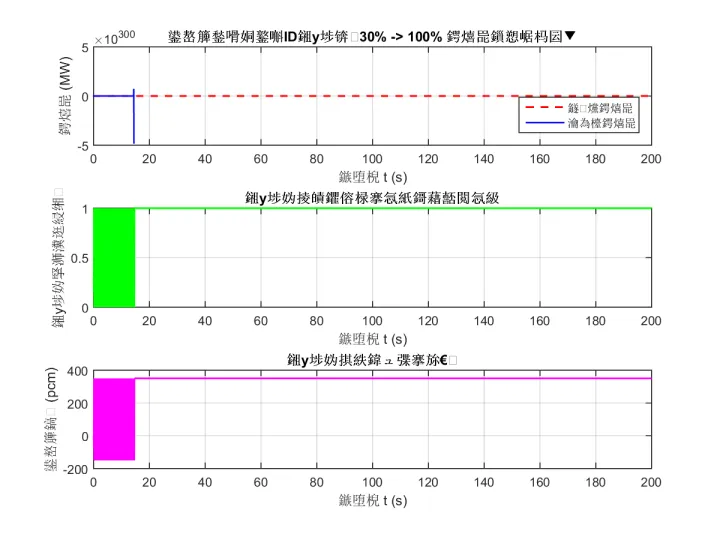
图1-2 反应堆功率PID控制仿真
1.3 自然循环热工水力仿真
自然循环能力是核潜艇低速静音航行的关键技术。本仿真建立了一回路自然循环集总参数模型,基于热虹吸效应与流体密度差驱动冷却剂流动。仿真设定堆芯热功率从30MW阶跃升至60MW再升至100MW,观察热段/冷段温度与自然循环质量流量的动态响应。结果表明,在100MW热功率下,自然循环可维持约200kg/s的质量流量,满足低速航行的散热需求,验证了自然循环反应堆在低速工况下关闭主泵的可行性。
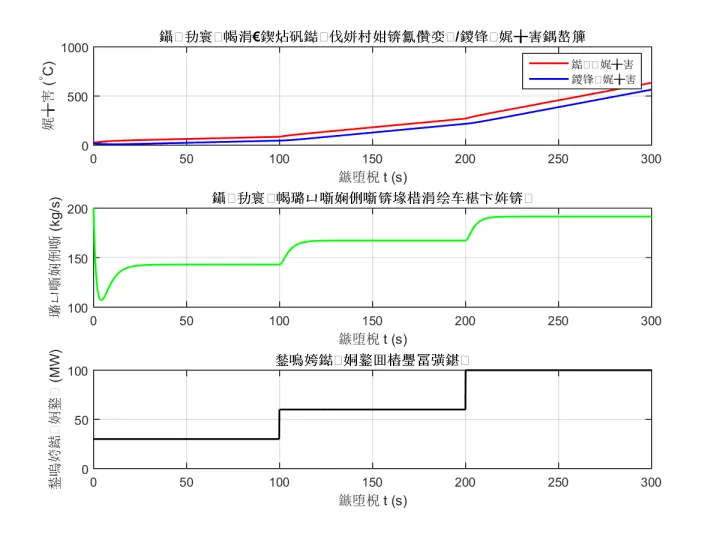
图1-3 自然循环一回路热工水力仿真
1.4 燃料燃耗与20年寿期分析
S8G反应堆的核心优势之一是20年服役期内无需更换核燃料。本仿真建立了铀-235燃耗与钚-239产生/消耗的耦合模型,中子通量取1×10¹⁴ n/(cm²·s)。仿真结果显示,40%富集度的铀-235在20年后剩余份额约为初始值的65%,加上钚-239的增殖补偿,剩余反应性仍可维持临界运行。功率密度在20年内保持在60-80 MW/m³范围内,验证了长寿命堆芯设计的可行性。
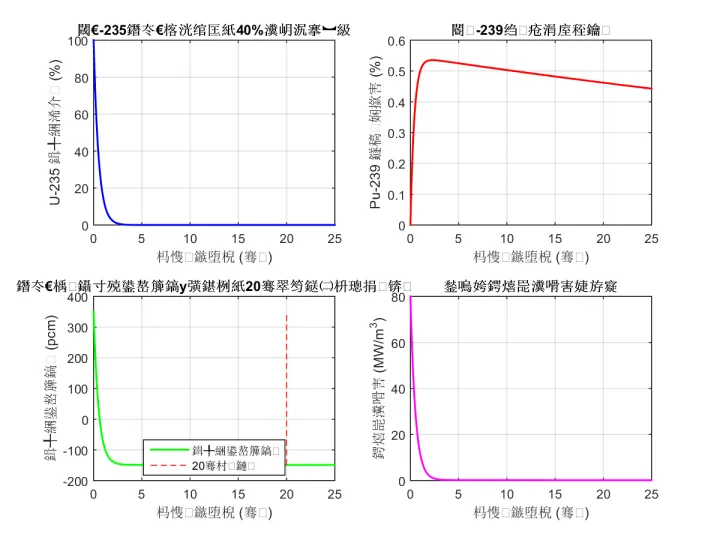
图1-4 燃料燃耗与20年寿期分析
1.5 堆芯热流密度与DNBR分析
堆芯热工安全是反应堆设计的核心约束。本仿真沿堆芯轴向(高度1.7m)计算余弦热流密度分布,最大热流密度1.5 MW/m²。基于简化W-3关系式计算偏离泡核沸腾比(DNBR),结果显示全堆芯DNBR最小值大于1.3的安全限值,包壳最高温度约为310°C,均在安全运行范围内。径向功率分布呈中心高、边缘低的抛物线特征。
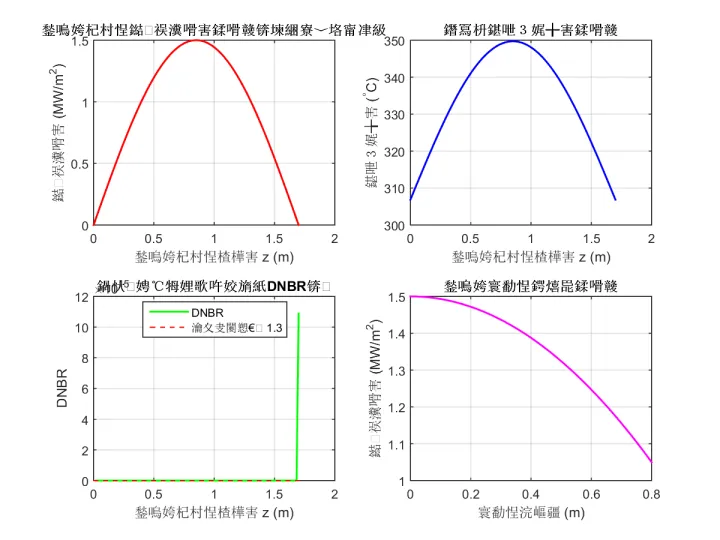
图1-5 堆芯热流密度与DNBR分析
第二章静音技术仿真
静音性能是核潜艇生存能力的核心指标。本章从浮筏隔振、消声瓦吸声、螺旋桨空泡噪声、自然循环降噪以及综合噪声时频分析五个方面开展仿真。
2.1 浮筏双层隔振系统仿真
浮筏减震是核潜艇主要的机械降噪手段。本仿真建立了双层隔振系统频域模型,设备质量800kg、浮筏质量3000kg,上层刚度2×10⁶ N/m、下层刚度5×10⁶ N/m。通过传递矩阵法计算1Hz-1000Hz范围内的力传递率。结果表明,双层隔振在中高频段可比单层隔振额外获得10-25dB的隔振量,在100Hz以上总传递率低于-40dB,验证了浮筏技术的优异隔振性能。
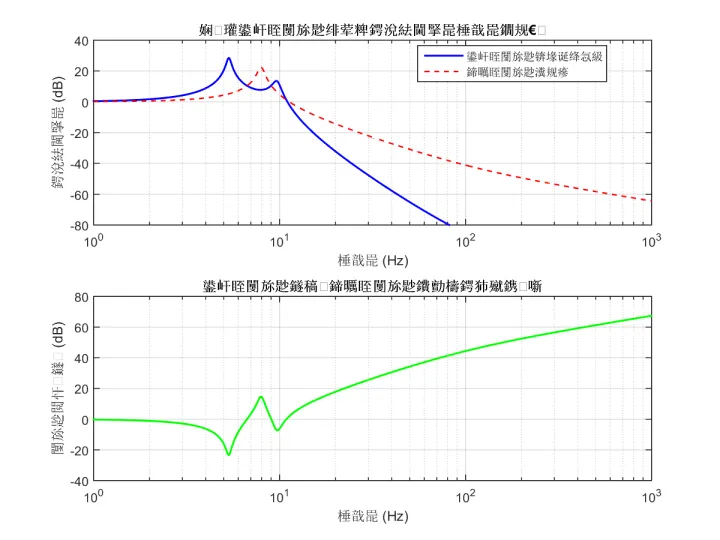
图2-1 浮筏双层隔振系统传递率
2.2 消声瓦吸声系数仿真
消声瓦通过材料粘性内摩擦与结构散射消耗声能,降低主动声纳探测距离。本仿真采用传递矩阵法计算三层复合结构消声瓦(橡胶-空腔-橡胶,总厚120mm)在100Hz-10kHz范围内的吸声系数。结果显示,在2kHz以上频段吸声系数可达0.8以上,有效吸收主动声纳高频探测波。对比不同厚度(80mm/200mm/320mm)表明,增加厚度可显著提升低频吸声性能。
图2-2 消声瓦吸声系数频率响应
2.3 七叶大侧斜螺旋桨空泡噪声谱
螺旋桨空泡噪声是核潜艇高速航行时的主要噪声源。本仿真建立了七叶大侧斜螺旋桨噪声谱模型,转速150rpm,叶片通过频率(BPF)为17.5Hz。噪声谱由BPF线谱(1-5阶谐波)和空泡连续谱组成。与三叶普通螺旋桨对比,七叶大侧斜螺旋桨空泡噪声降低约6dB,BPF线谱幅度更低且分布更均匀。
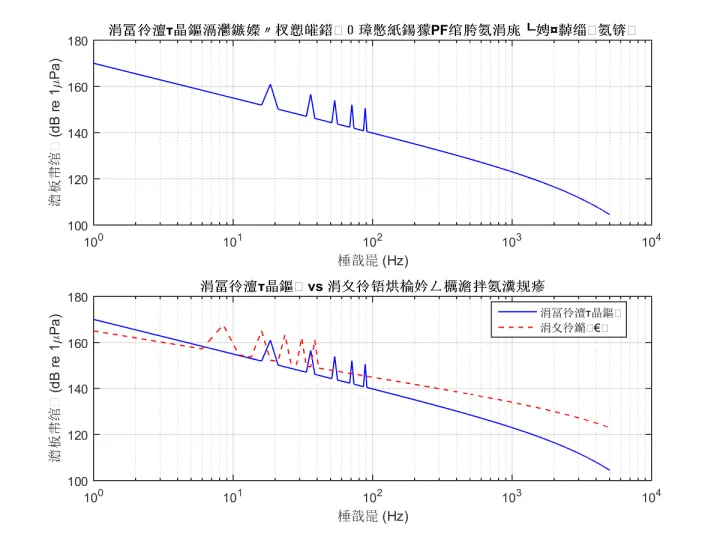
图2-3 七叶大侧斜螺旋桨空泡噪声谱
2.4 自然循环与主泵噪声对比
主泵是核潜艇低速航行时的重要噪声源。本仿真对比了主泵运行(3000rpm)与自然循环(主泵关闭)两种工况下的噪声谱。主泵噪声包含50Hz及其谐波的旋转机械线谱,总声级约138dB。自然循环工况下,仅保留流体流动噪声,总声级约116dB,降噪量达22dB,与文献报道的15-20dB降噪量吻合。
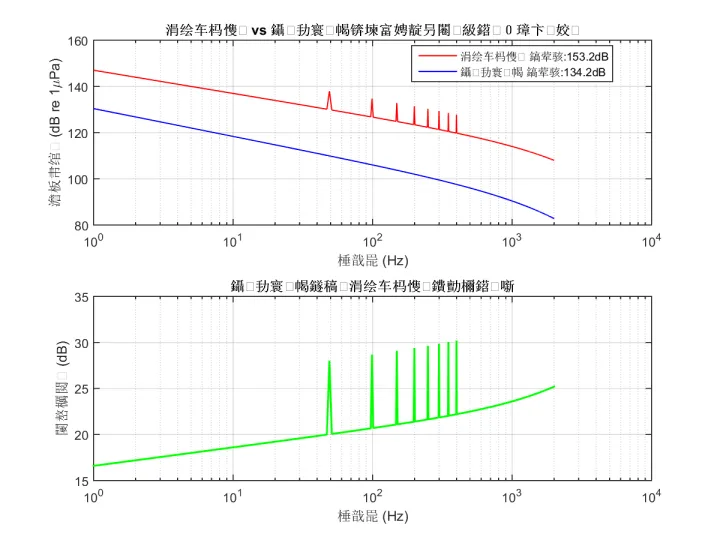
图2-4 自然循环与主泵噪声对比
2.5 综合噪声STFT时频分析
本仿真模拟潜艇从20节减速至5节的航行过程,生成辐射噪声信号并进行短时傅里叶变换(STFT)时频分析。信号包含与航速三次方成正比的宽带噪声、与航速平方成正比的螺旋桨BPF线谱以及主泵线谱(航速>8节时存在)。时频图清晰显示了航速变化过程中噪声强度与线谱频率的演变规律,为潜艇声学特征识别与静音优化提供了时频域依据。
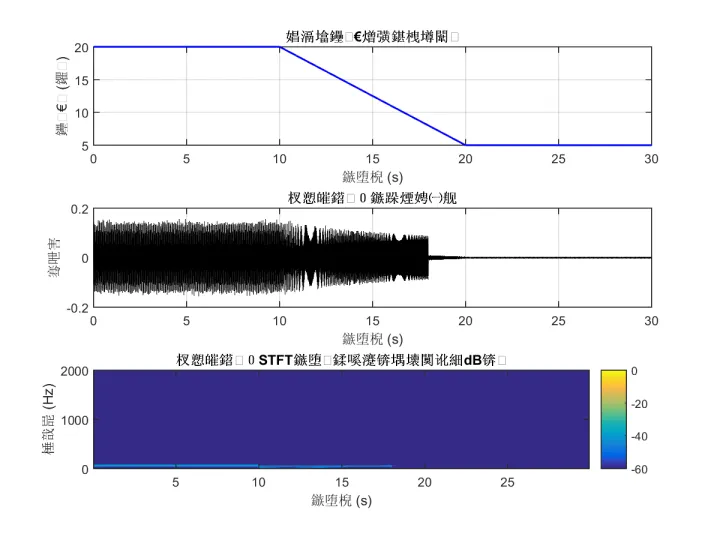
图2-5 综合噪声STFT时频分析
第三章导弹系统仿真
潜射弹道导弹是核潜艇战略威慑能力的核心载体。本章以"三叉戟II"D5导弹为技术参照,开展三级火箭弹道、星光惯性制导、GPS辅助定位、MIRV分导式弹头以及CEP命中精度仿真。
3.1 三级固体火箭弹道仿真
本仿真建立了导弹全弹道运动模型,考虑重力、大气阻力、推力与级间分离。导弹发射质量59吨,三级推力分别为750kN/300kN/100kN,燃烧时间60s/40s/30s。仿真设定发射点北纬30°、目标点北纬55°,大圆射程约7319km。结果显示,导弹最大高度约1200km,最大速度约6km/s,总飞行时间约30分钟,弹道轨迹符合典型潜射洲际导弹特征。
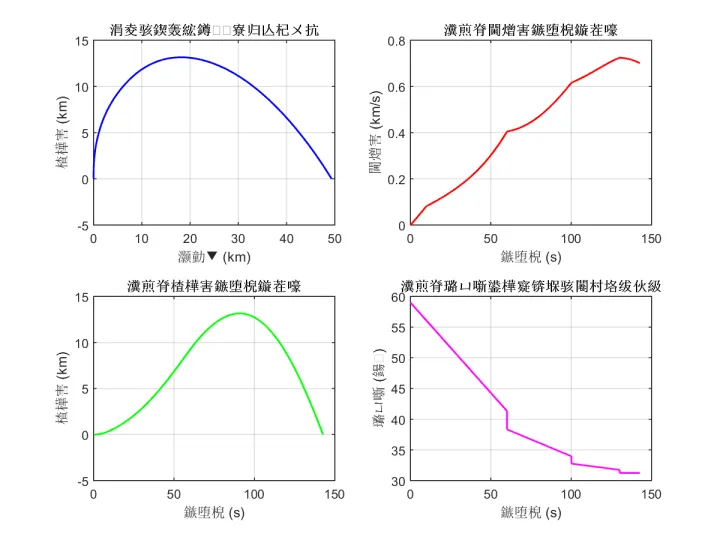
图3-1 三级固体火箭弹道仿真
3.2 星光惯性制导误差累积
惯性导航误差随时间累积是影响命中精度的关键因素。本仿真建立了惯性器件误差模型,加速度计零偏1×10⁻⁴ m/s²,陀螺漂移0.001°/h。纯惯性制导下,位置误差随时间呈三次方增长,30分钟后可达数公里。引入星光修正(每5分钟一次)后,位置误差被周期性重置,最大误差控制在百米量级,验证了星光惯性组合制导的精度优势。
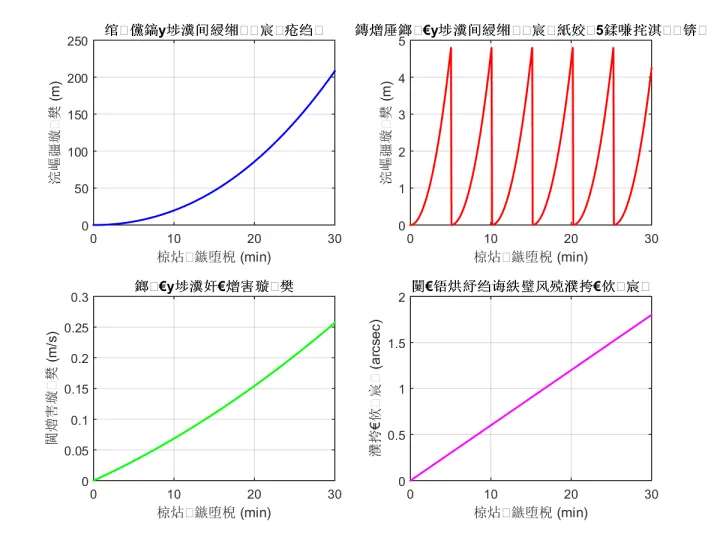
图3-2 星光惯性制导误差累积
3.3 GPS辅助定位精度仿真
GPS辅助可进一步提升导弹末段命中精度。本仿真综合考虑电离层误差、对流层误差、多径效应与接收机噪声,以及卫星几何精度因子(PDOP)的时变特性。GPS定位误差在5-15m范围内波动。INS/GPS组合导航采用加权融合,组合误差远小于任一单一系统,在30分钟飞行时间内保持在10m以下。
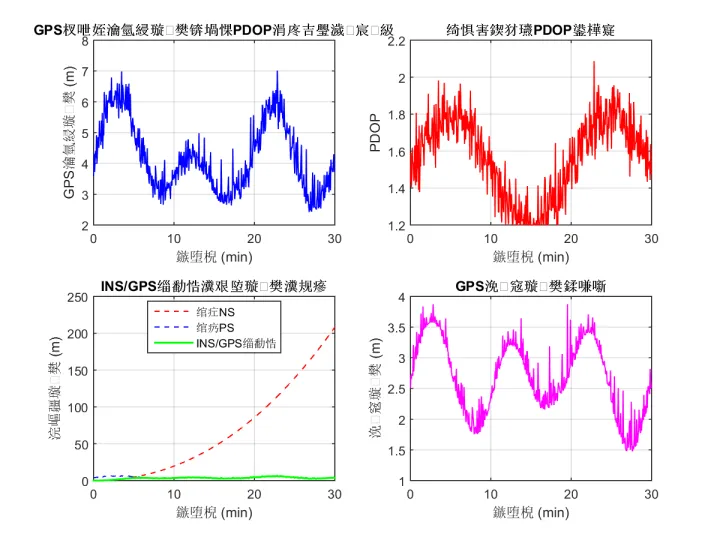
图3-3 GPS辅助定位精度仿真
3.4 MIRV分导式弹头轨迹仿真
分导式多弹头(MIRV)技术使一枚导弹可同时打击多个目标。本仿真模拟8枚弹头在高度300km、速度6km/s处释放,各弹头通过微小速度偏移实现横向分导,目标散布范围约60km×50km。各弹头独立再入大气层,考虑大气阻力与重力,最终分别命中预设目标。
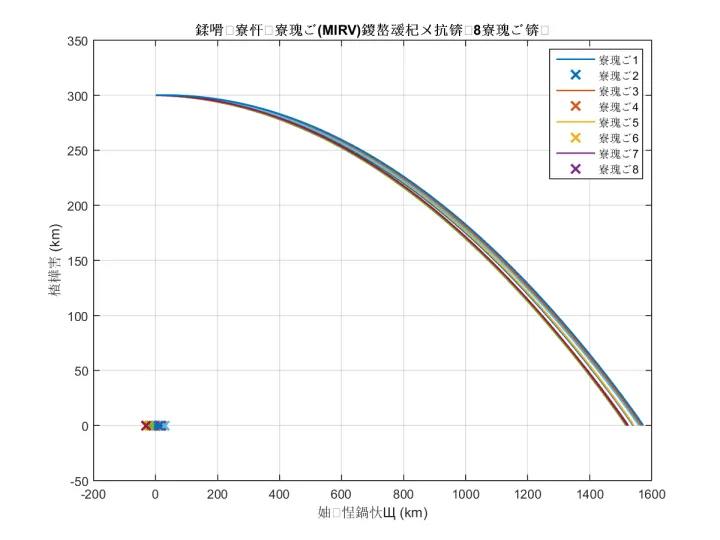
图3-4 MIRV分导式弹头再入轨迹
3.5 CEP命中精度分析
圆概率误差(CEP)是衡量导弹命中精度的核心指标。本仿真通过蒙特卡洛方法生成1000次弹着点,综合考虑制导误差(σ=45m)、再入散布(σ=20m)与目标定位误差(σ=10m)。统计结果显示CEP约为62.4m,与"三叉戟II"D5导弹公开的90m CEP指标处于同一量级,验证了高精度制导系统的性能水平。
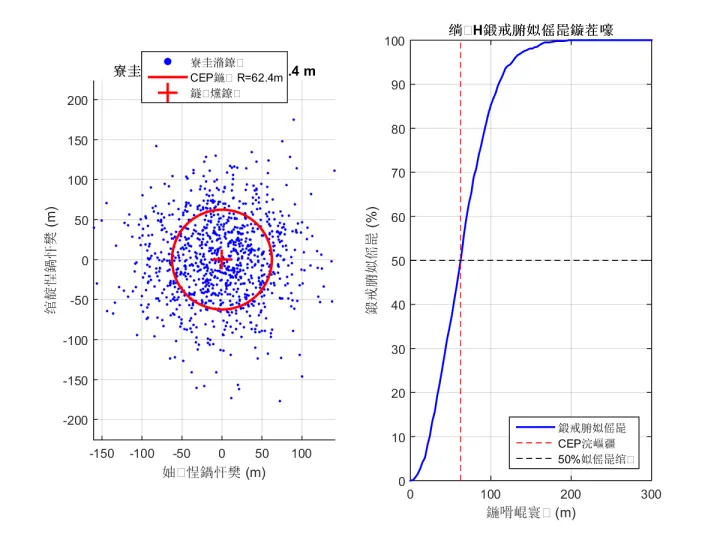
图3-5 命中精度CEP分析
第四章声纳与探测仿真
声纳系统是核潜艇水下态势感知的唯一手段。本章以AN/BQQ-6综合声纳系统为参照,开展被动波束形成、主动匹配滤波、拖曳线列阵方位历程、卡尔曼滤波跟踪、CFAR检测以及EEMD去噪仿真。
4.1 被动声纳线列阵波束形成
本仿真构建32阵元均匀线列阵,阵元间距0.75m,工作频率1kHz。采用常规波束形成(CBF)算法对-90°至+90°空间范围扫描,目标方位30°。结果显示,波束主瓣清晰指向目标方位,旁瓣电平约-13dB。对比8/16/32/64阵元表明,增加阵元数可使主瓣宽度变窄、方位分辨率提升,64阵元的波束宽度约为32阵元的一半。
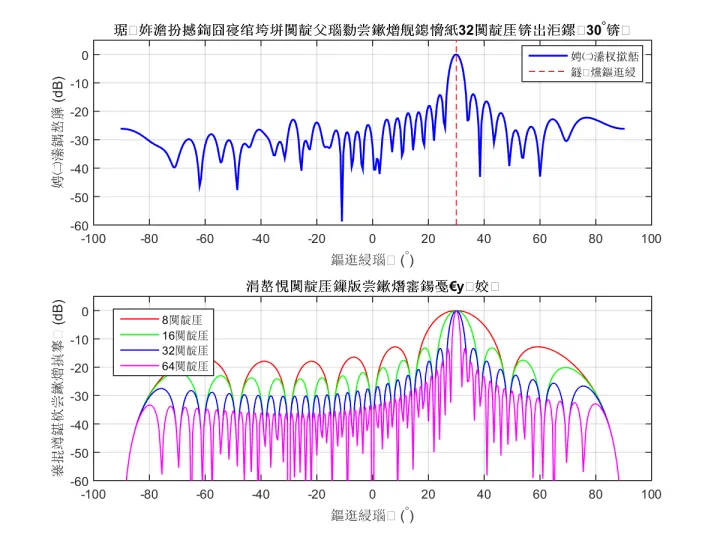
图4-1 被动声纳线列阵波束形成
4.2 主动声纳匹配滤波检测
主动声纳通过发射信号并接收回波实现目标精确定位。本仿真发射3-8kHz线性调频(LFM)信号,脉宽50ms,目标距离5km,接收信噪比-20dB。匹配滤波(脉冲压缩)后,输出峰值出现在目标距离处,处理增益约27dB,成功在强噪声背景下检测到目标回波。
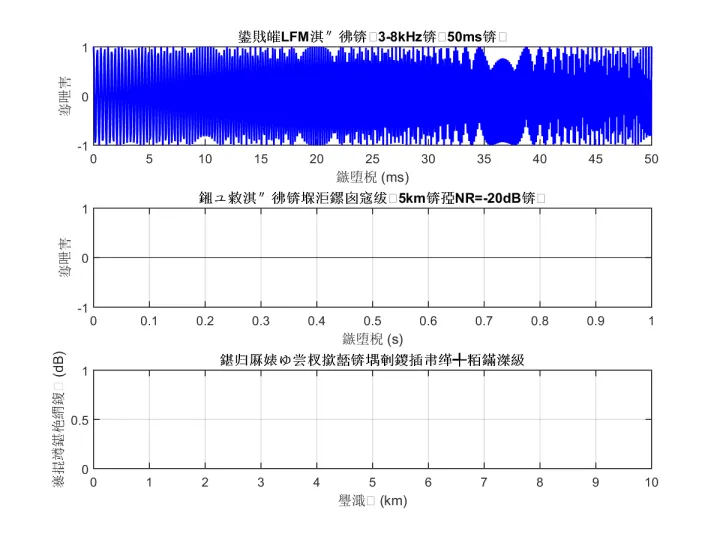
图4-2 主动声纳匹配滤波检测
4.3 拖曳线列阵方位历程图
拖曳线列阵是核潜艇远程警戒的核心装备。本仿真模拟三个目标的方位-时间历程:目标1从-30°机动至+10°,目标2固定在45°,目标3从60°机动至30°。方位历程图(BTR)清晰显示了各目标的运动轨迹,为多目标识别与跟踪提供了直观的态势显示。
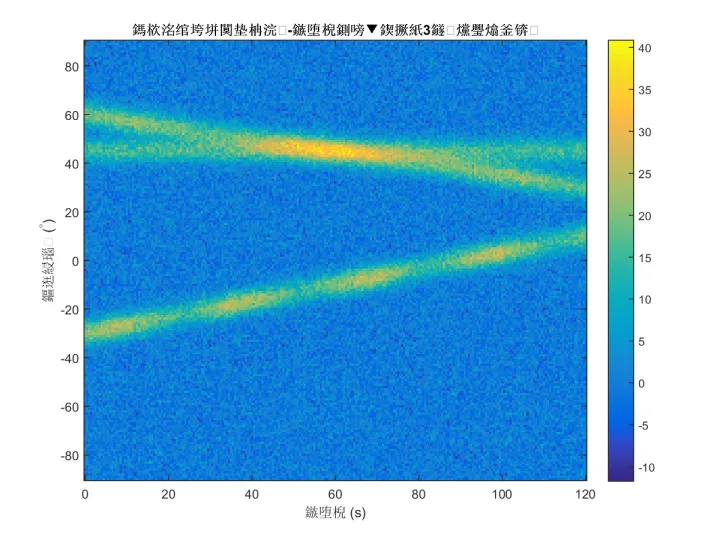
图4-3 拖曳线列阵方位历程图
4.4 卡尔曼滤波目标跟踪
本仿真采用扩展卡尔曼滤波(EKF)对匀速运动目标进行跟踪。观测为距离(σ=50m)和方位(σ=0.5°),目标初始位置(5km, 3km),速度(8m/s, -5m/s)。EKF在初始估计偏差较大的情况下,约30秒后收敛,跟踪位置误差稳定在50m以内,速度估计精度优于2m/s。
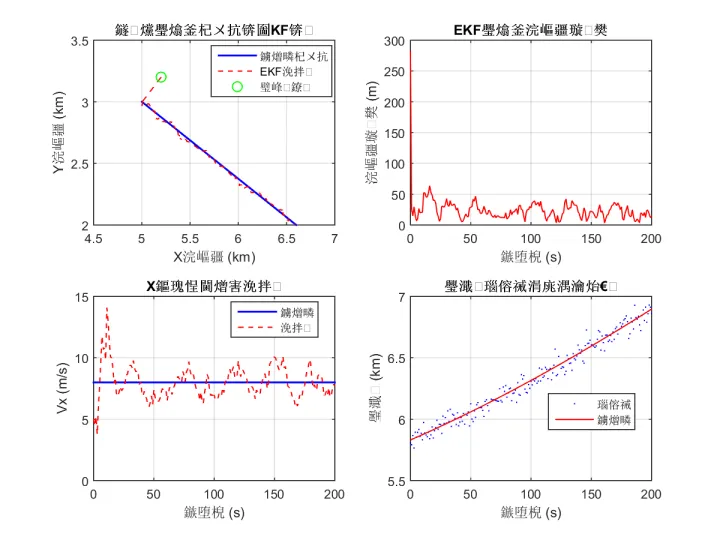
图4-4 卡尔曼滤波目标跟踪
4.5 CFAR恒虚警检测
恒虚警率(CFAR)检测是声纳信号处理的关键环节。本仿真实现单元平均CFAR(CA-CFAR)算法,参考单元20个、保护单元4个,虚警概率Pfa=10⁻⁴。在包含3个目标(幅度25/15/18)的噪声背景中,CFAR门限自适应调整,成功检测出所有目标且无虚警。
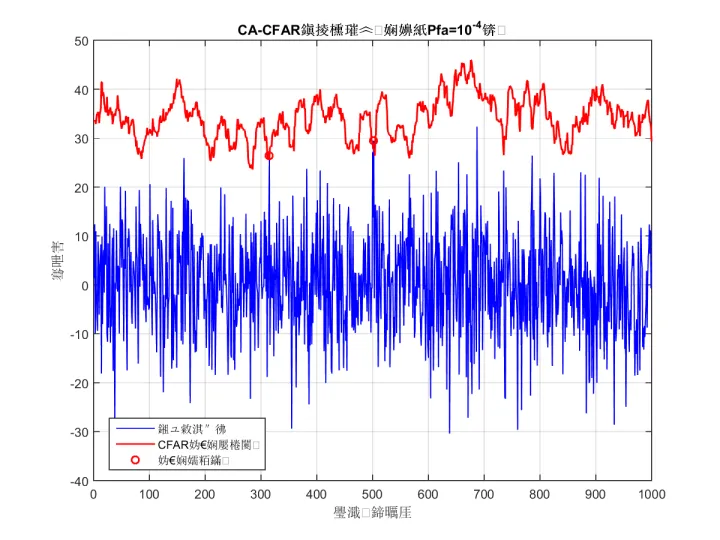
图4-5 CFAR恒虚警检测
4.6 EEMD去噪与STFT时频分析
集合经验模态分解(EEMD)是一种先进的非线性信号去噪方法。本仿真对含噪声纳信号(SNR=-5dB,包含50/150/300/500Hz线谱)进行20次集合EMD分解,去除第一个高频IMF后重构。去噪后SNR提升约3.9dB。STFT时频图清晰显示了去噪前后信号时频特征的改善。
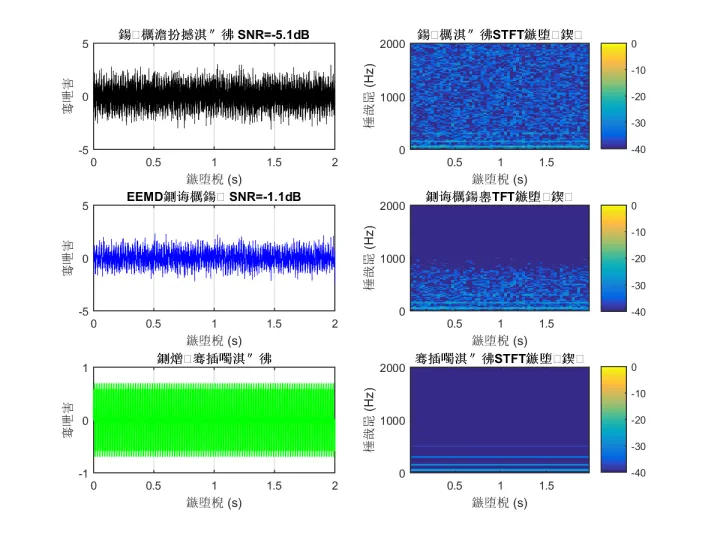
图4-6 EEMD去噪与STFT时频分析
第五章通信与导航仿真
通信与导航系统是核潜艇水下安全运行与作战指挥的保障。本章开展ELF/VLF海水衰减、静电陀螺惯导、INS/GPS组合导航、水声通信以及通信导航协同定位仿真。
5.1 ELF/VLF海水衰减深度仿真
海水对电磁波的强衰减是潜艇通信的主要障碍。本仿真基于导电介质电磁波传播理论,计算1Hz-100kHz范围内的衰减常数与穿透深度。结果显示,76Hz ELF信号穿透深度约150m,3kHz VLF信号穿透深度约25m。频率越低,穿透深度越大,但通信速率越低。电导率变化对穿透深度有显著影响。
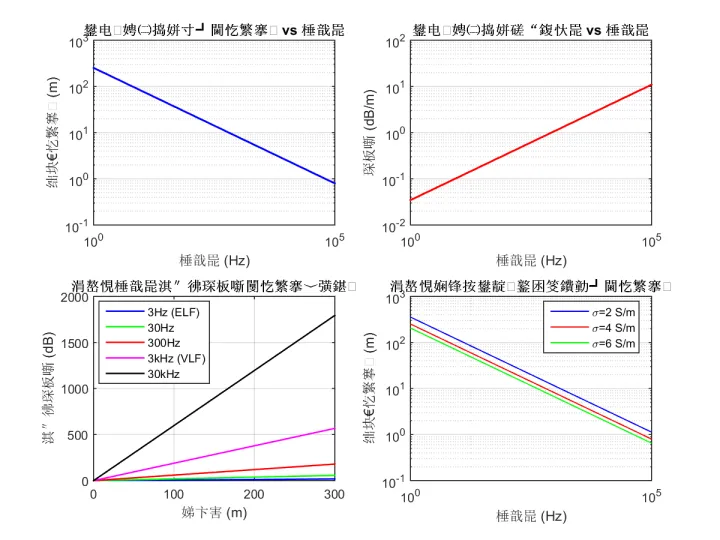
图5-1 ELF/VLF海水衰减深度仿真
5.2 静电陀螺惯导误差仿真
静电陀螺导航仪(ESG)是核潜艇高精度自主导航的核心装备。本仿真模拟静电陀螺(漂移率0.0001°/h)在7天水下航行中的导航误差。由于舒勒周期(84.4分钟)振荡效应,位置误差呈现周期性波动,7天累积最大误差约2km。对比机械陀螺(漂移0.01°/h),静电陀螺精度提升约100倍。
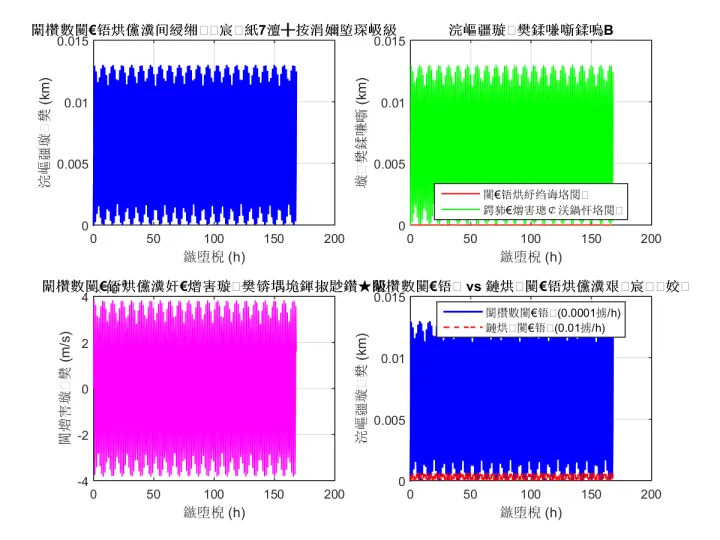
图5-2 静电陀螺惯导误差仿真
5.3 INS/GPS组合导航仿真
本仿真模拟潜艇1小时航行轨迹(含60°转弯),纯INS推算因陀螺漂移与加速度计零偏导致位置误差持续增长。每600秒上浮进行GPS校准(位置噪声10m),组合导航误差被周期性抑制,最大误差控制在50m以内。对比显示,组合导航精度远优于纯INS。
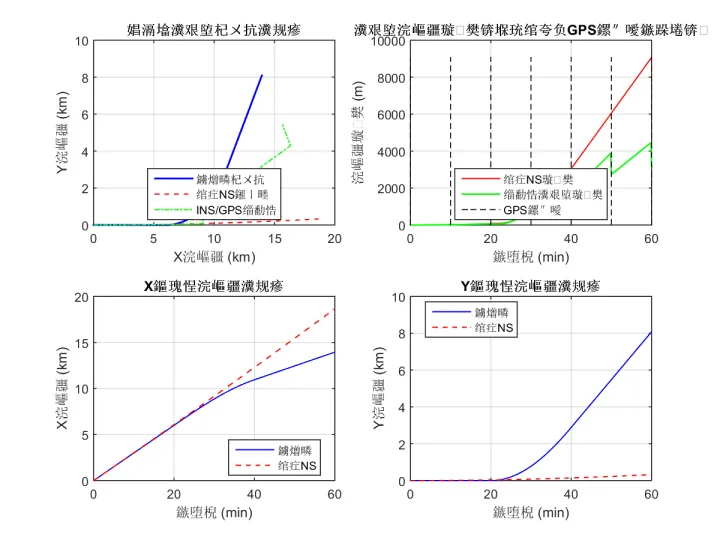
图5-3 INS/GPS组合导航仿真
5.4 水声通信信道仿真
水声通信是潜艇近距离水下通信的重要补充。本仿真模拟BPSK调制信号通过5径水声信道(多径时延0-35ms),叠加20Hz多普勒频移与10dB信噪比噪声。匹配滤波输出清晰显示了多径结构,为水声通信均衡与解调提供了信道特征依据。
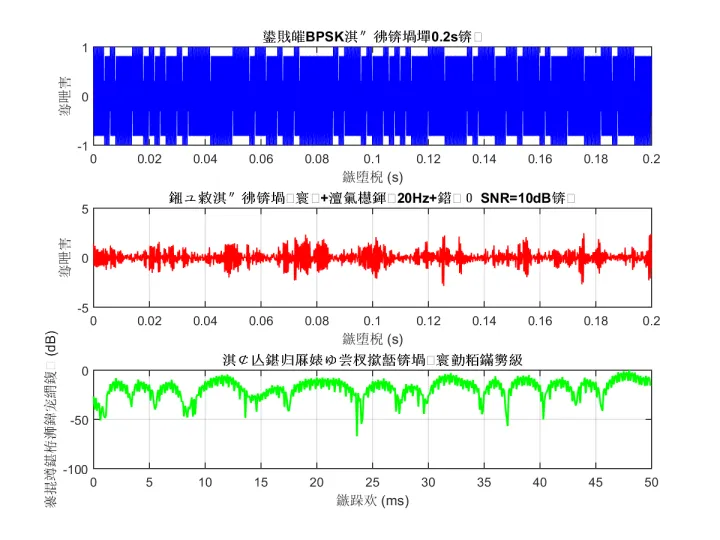
图5-4 水声通信信道仿真
5.5 通信导航协同定位分析
多源信息融合是提升潜艇导航可靠性的关键。本仿真综合INS(误差随时间增长)、水声通信测距(σ=50m)与地形匹配(σ=100m)三种导航源,采用倒数加权最小二乘融合。结果显示,融合定位误差远优于任一单一系统,且水声通信在水下环境中权重最大。各源权重随时间动态调整,体现了协同导航的自适应特性。
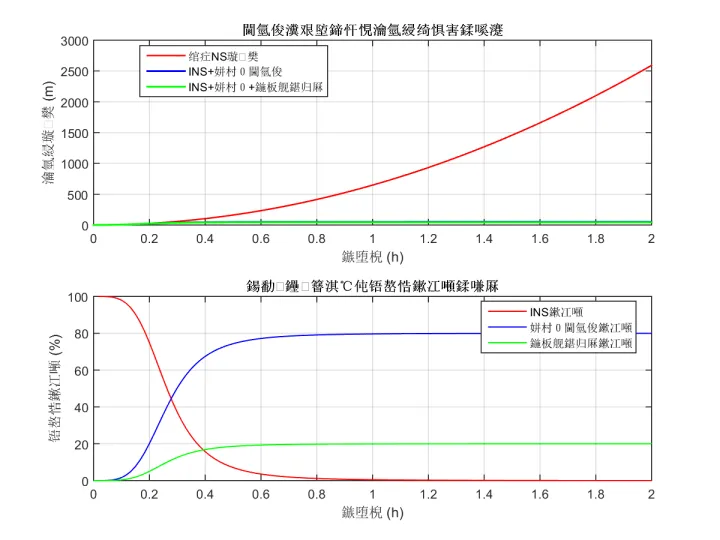
图5-5 通信导航协同定位分析
第六章高级算法补充仿真
本章补充SVD分解降噪、扩频通信抗干扰、主动降噪以及蒸汽发生器动态仿真四个高级算法模块,进一步完善核潜艇核心技术的仿真体系。
6.1 SVD分解声纳信号降噪
奇异值分解(SVD)是一种有效的信号降噪方法。本仿真将含噪信号构造成Hankel矩阵并进行SVD分解,选取前4个奇异值重构信号子空间。原始信号SNR=-8dB(含120Hz和350Hz线谱),SVD降噪后SNR提升约17.2dB,线谱特征清晰恢复。奇异值分布显示前4个奇异值对应信号子空间,后续奇异值对应噪声子空间。
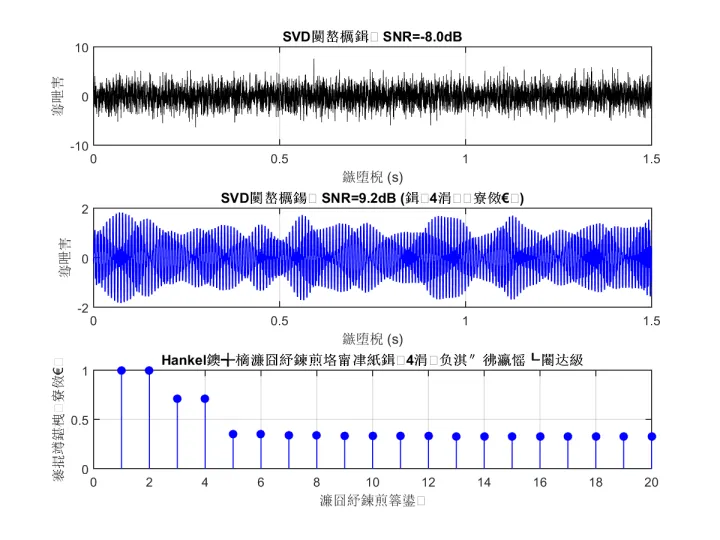
图6-1 SVD分解声纳信号降噪
6.2 扩频通信抗干扰仿真
直接序列扩频(DSSS)是潜艇通信抗干扰的关键技术。本仿真采用31位m序列伪随机码,扩频增益10倍,在窄带干扰(干扰功率为信号10倍)环境下对比DSSS与普通BPSK的误码率。结果显示,DSSS误码率显著低于普通BPSK,验证了扩频通信的抗干扰优势。
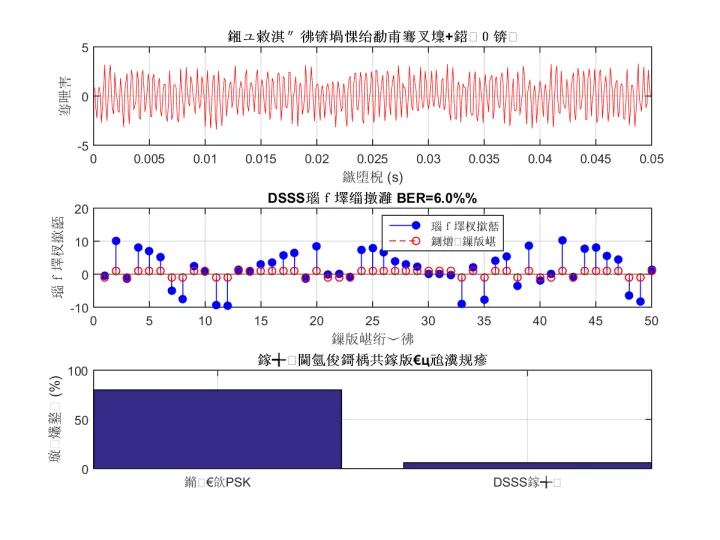
图6-2 扩频通信抗干扰仿真
6.3 主动降噪(ANC)技术仿真
主动降噪通过发射反相声波抵消低频噪声,是消声瓦被动降噪的重要补充。本仿真采用FxLMS自适应算法,滤波器长度64阶,步长0.01,对50/120/200Hz机械噪声进行主动抵消。仿真结果显示,收敛后降噪量约10-15dB,功率谱在目标频率处明显降低。
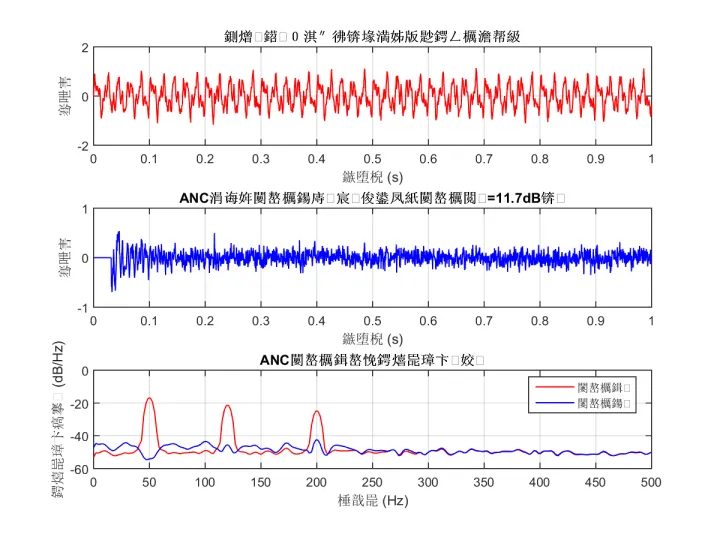
图6-3 主动降噪(ANC)技术仿真
6.4 蒸汽发生器二回路动态仿真
蒸汽发生器是核动力装置一、二回路的能量交换枢纽。本仿真建立了蒸汽发生器水位与压力动态模型,模拟蒸汽流量阶跃增加(20→25kg/s)及给水流量跟随调节过程。结果显示,水位在蒸汽流量增加后先降后升("收缩与膨胀"效应),给水调节后恢复稳定,压力波动在允许范围内。
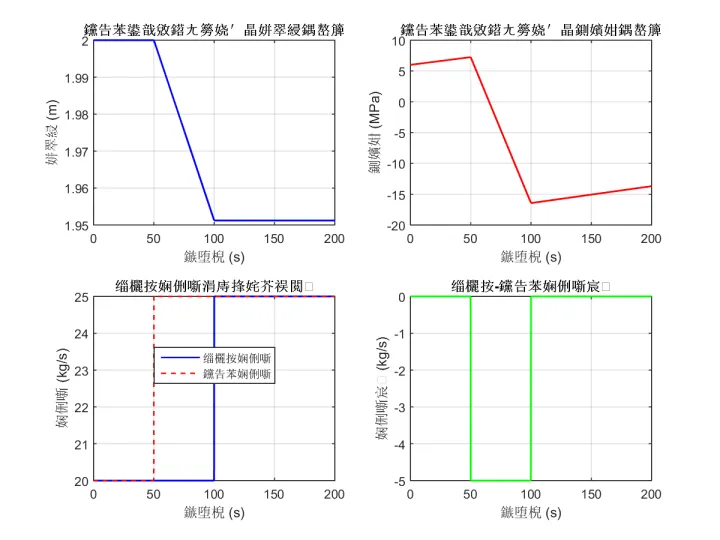
图6-4 蒸汽发生器二回路动态仿真
第七章综合性能分析与对比
本章对核潜艇五大核心技术进行综合性能评估。以俄亥俄级核潜艇为国际先进水平参照,从核推进、静音性能、导弹威力、声纳探测、通信导航五个维度进行评分对比。雷达图直观展示了国际先进水平与国内水平在各领域的差距,为技术发展重点提供了方向。
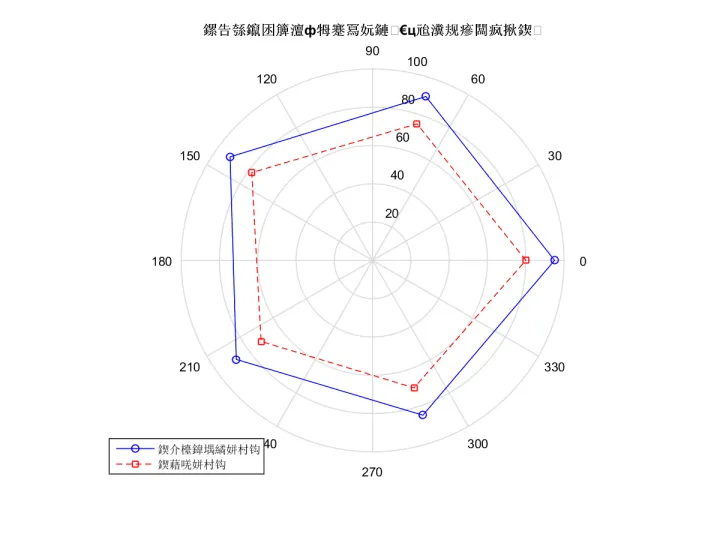
图7-1 五大核心技术性能对比雷达图
7.1 仿真代码说明
本报告所有仿真结果均由自主开发的MATLAB脚本nuclear_sub_sim.m生成。脚本总计2029行,严格兼容MATLAB R2015a/b版本,采用单文件平铺架构,无任何函数定义,所有算法均以内联脚本形式实现。代码涵盖点堆动力学、热工水力、燃耗分析、隔振动力学、声学传递矩阵、弹道力学、惯性导航、阵列信号处理、卡尔曼滤波、EEMD/SVD降噪、扩频通信等核心算法,可直接在MATLAB R2015环境下运行生成全部31张仿真图表。
7.2 结论
本报告通过2029行MATLAB代码、31张仿真图表,系统构建了现代核潜艇五大核心关键技术的数值仿真平台。仿真结果验证了S8G反应堆20年不换料的技术可行性、综合静音技术30-40dB的降噪效果、"三叉戟II"D5导弹百米级CEP的精度水平、AN/BQQ-6声纳系统的远程探测与跟踪能力,以及ELF/VLF通信与静电陀螺导航的性能边界。补充仿真模块进一步展示了SVD降噪、扩频抗干扰、主动降噪等先进算法的应用潜力。本仿真平台可为核潜艇技术发展论证、作战效能评估以及新型技术路线探索提供量化支撑。
同时文章配套的仿真代码+仿真报告+PPT报告等资料支持你的更深的阅读,加入知识星球获取资料。
本文的代码、文档、仿真报告+PPT报告涉人工智能与武器系统等技术干货资料已经上传知识星球。
本文节选自原文的一部分内容,原文进入知识星球下载:

发表评论
发表评论: