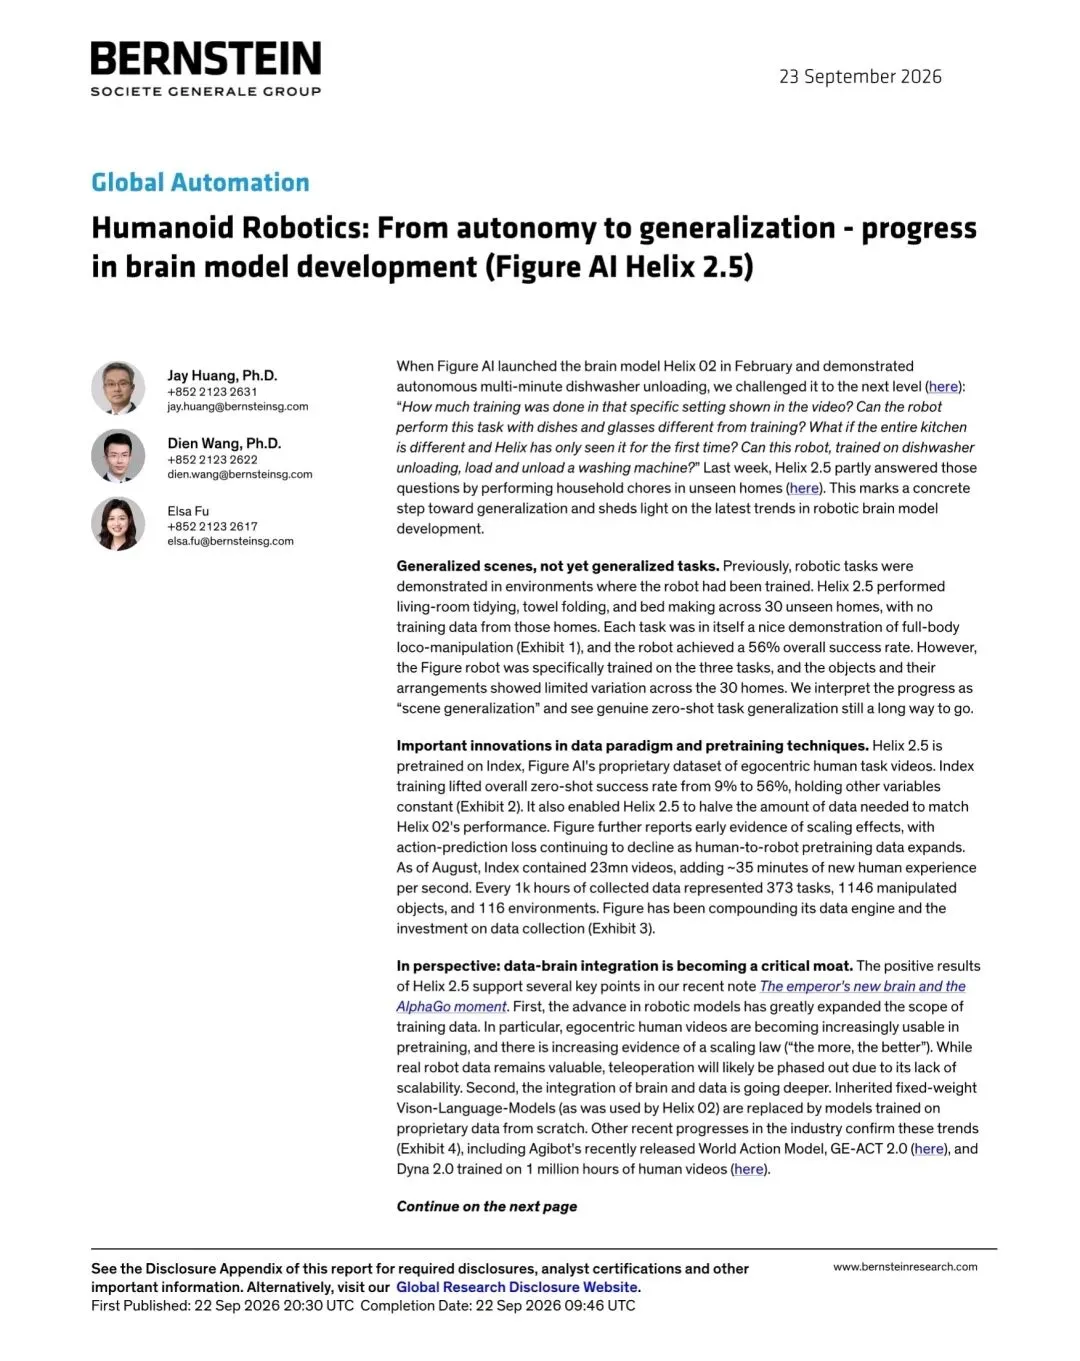
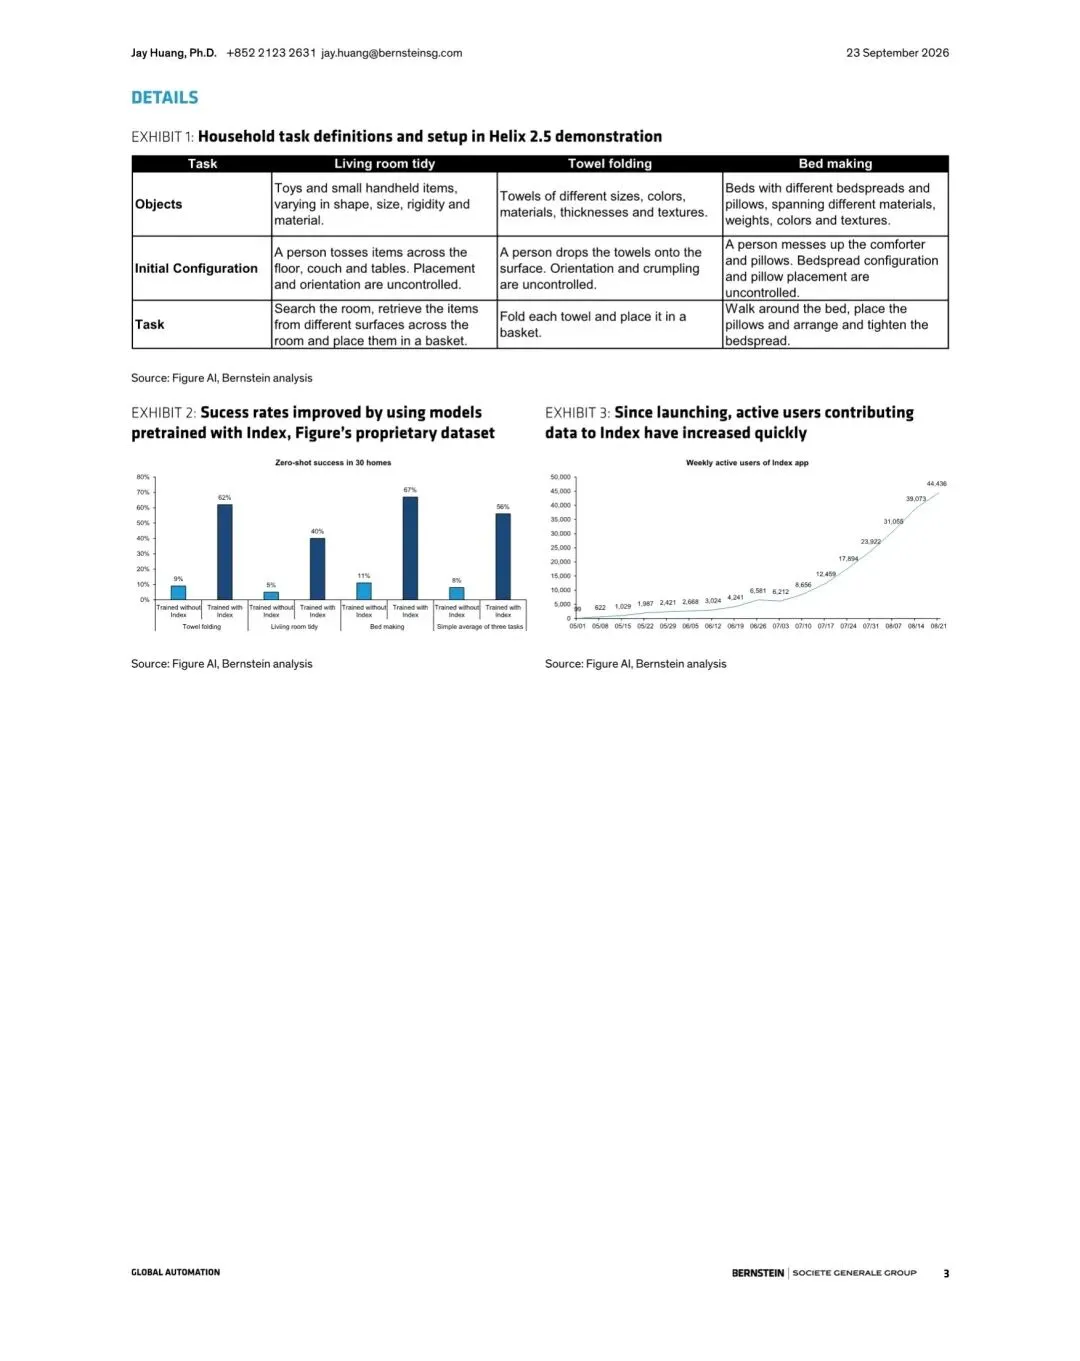
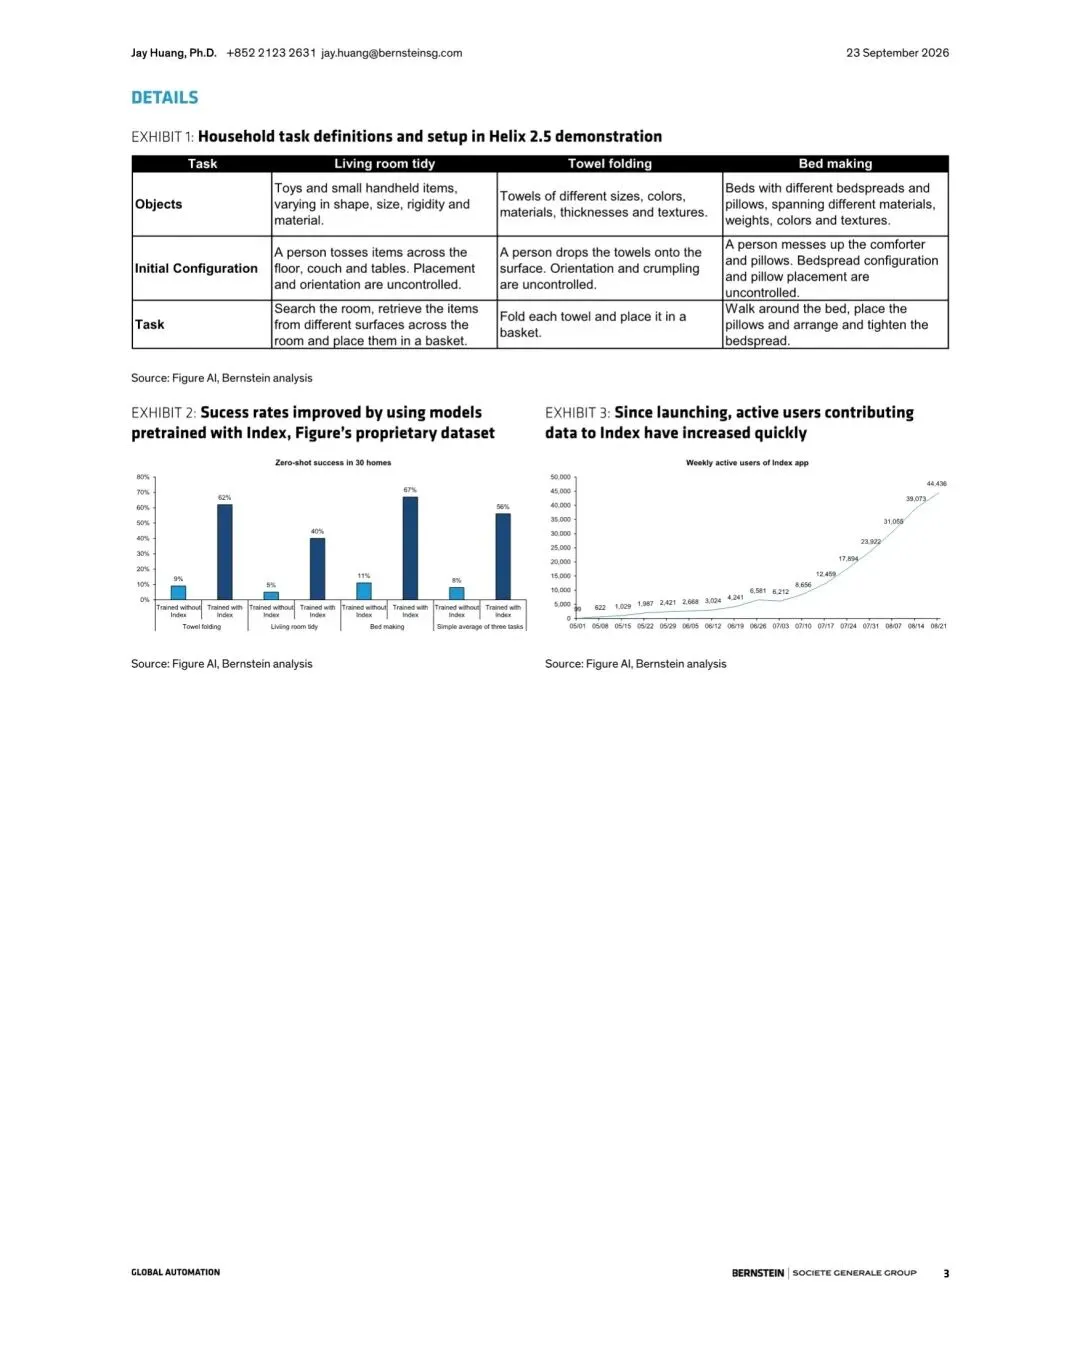
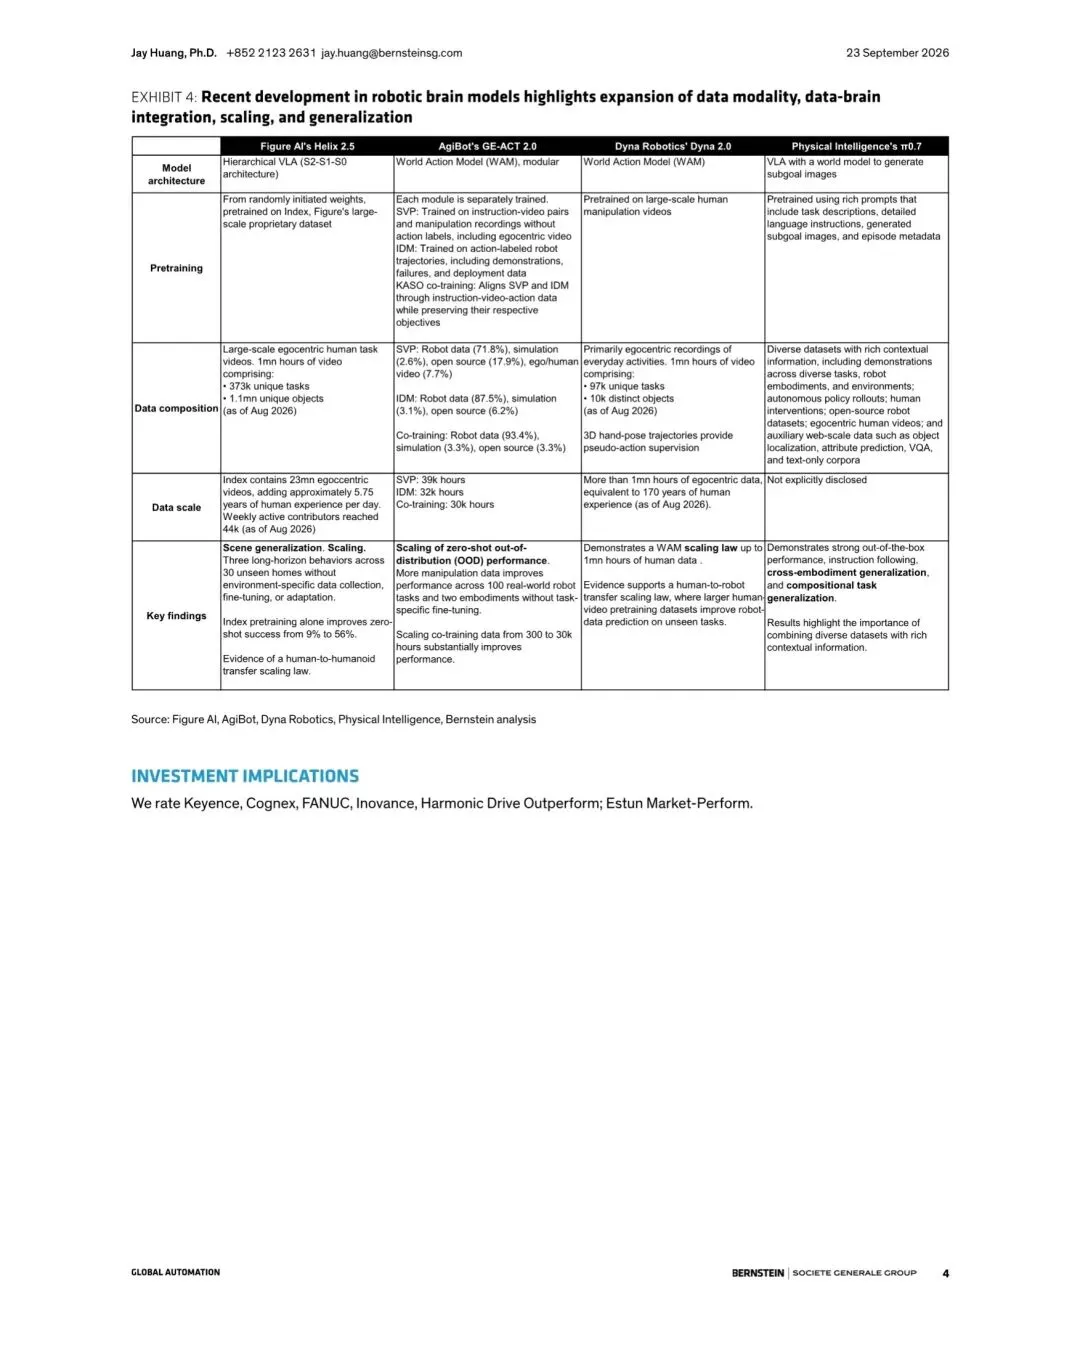
人形机器人大脑最新进展研究报告:场景泛化跑通了,但任务泛化还差得远Figure AI前阵子放出了Helix 2.5的演示,这次有点意思——机器人在30个完全没见过的房子里做家务,客厅收拾、叠毛巾、铺床,整体成功率56%。之前Helix 02在特定环境里演示完,大家追问的是“换个厨房还行不行”“没训练过的餐具能不能搞定”,Helix 2.5算是部分回答了:至少场景换了,它还能干。但别急着兴奋。这三个任务本身是专门训练过的,30个房子里物体和摆放的变化也有限。我的理解是,这属于“场景泛化”跑通了,真正的“任务泛化”——训练一个任务然后做类似但没见过的任务——还远。啥意思?就是它学会了在陌生客厅收拾玩具,但你让它去没学过的场景干个没练过的活,大概率还是抓瞎。真正值得关注的是Index这个数据集。Figure用自家第一人称人类任务视频做预训练,零样本成功率直接从9%拉到56%,而且达到同样性能所需的数据量少了一半。Index到8月已经有2300万条视频,每天新增约5.75年的人类经验,每周活跃贡献者4.4万人。这个数据引擎在滚雪球。还有个趋势我觉得挺关键:数据和大脑的整合在加深。Helix 02那会儿还用继承固定权重的VLM,到Helix 2.5直接从头训练自己的数据。遥操作因为不可扩展,后面会慢慢退场,第一人称人类视频在预训练里的权重会越来越高。Agibot的GE-ACT 2.0、Dyna 2.0(100万小时人类视频)、Physical Intelligence的m0.7,都在往这个方向走。下一步看什么?一是可迁移技能的证据,二是从50-60%到99%的那段路怎么走。预训练通常能把成功率带到50-60%,再往上就得靠后训练和部署中的“数据飞轮”——自动提升性能那种。56%离商用还差得远,但每季度都有实打实的进步,这已经比很多赛道强了。今日分享:全球自动化·人形机器人:从自主到泛化——大脑模型开发进展/ 18页 | 原文pdf:点这里下载说明及机器人智库星球介绍可保存你本地反复阅读查看!声明:报告版权归原创作者所有,仅作学习分享不作商业用途。其他仅为整理时间成本

 研报速递
发表评论
发表评论: