研报速递
本文整理自调研资料库。资料库每日持续更新纪要内容、外资研报等。如需查看原文,直接拉到文章末尾即可。
研报解读|OpenAI撤掉独立机器人组,通用大模型直接控机器人
该纪要指出,OpenAI 解散独立机器人部门的动作释放了明确信号:通用大脑趋势得到确认,人形机器人本体与高质量物理数据充分受益。
OpenAI 解散独立机器人部门,研究人员并入核心基模组;机器人应用、硬件工程部门划转至 Applied 应用部门。官方明确:机器人仍是长期愿景核心,本次调整并非退出,而是通过组织合并加速通用机器人迭代,2027 人形样机演示目标维持不变。
这也是 OpenAI 历史上第二次解散独立机器人部门。
该机构认为组织重构的原因:一是研发资源向大模型集中,把机器人具身反馈、真机交互数据直接回流到核心模型训练链路,实现大模型能力与机器人控制双向闭环迭代;二是把高层智能规划交给基模组,硬件工程等交给应用部门,区分 “智能大脑” 和 “物理载体” 以更快推进;三是表明方向:“通用大脑”是 OpenAI 选定的主路线,专用机器人独立模型优先级下调;该纪要指出,有望带动全球具身智能研发资源、资本投向重新分配。
当前该路线仍存约束:仿真基准的优势不直接等于真实物理场景稳定可用,时延(Astra在解决)、触觉和力控精度、端侧部署成本等仍需硬件与工程层持续验证。
通用大模型作为机器人大脑,能力已经跑赢专用机器人模型。英伟达RoboLab-120仿真基准测试中,接入GPT-6Astra的具身智能体任务成功率74.8%,显著高于榜单最优专用机器人模型51.0%。仅需给通用模型接入视觉图像、机器人本体状态、动作控制接口,即可完成任务规划与执行,不再需要从零训练一套独立的机器人专用模型。
大脑路线范式收敛:今年年初,研究人员还认为推进机器人技术的最佳方式是基于Sora等模型的研究成果。但此后,包括GPT-6 Astra在内的通用前沿模型,展现出了直接应用于机器人任务的能力。正是这一发现,促使公司解散独立机器人部门,将研究人员转入通用模型研究体系,让机器人研究与基础模型能力的进步更加紧密结合。
人形机器人本体优先受益。大脑层不再需要自研专用模型,可直接调用通用大模型做规划决策,机器人智能化门槛下降,整机的商业化拐点有望提前:头部主机厂在整机工程、供应链成本和真实场景数据上具备既有优势,智能化路径被压缩后,量产兑现能力成为核心变量。
高质量物理世界数据稀缺性加强。通用大模型训练素材以互联网文本、图像为主,天然缺少真实物理交互、力觉、接触、真机操作轨迹这类具身数据;仿真数据存在Sim-to-Real鸿沟,高质量数采是模型持续迭代、从仿真走向真实场景的刚需。
具身模型训练所需多模态数据缺口巨大,数采设备(传导链条:触觉电子皮肤灵巧手力控臂)与全链路数据服务商充分受益。
据《财富》,OpenAI已解散其独立的机器人部门,将其并入公司主研究组。公司机器人大脑研发方向或将由“为机器人单独训练一个模型”转向“让大语言模型直接控制机器人”。原先的思路: 基于视频生成模型Sora打造一个世界模型(让Sora在生成视频时,逐步学习物理世界规律,并将其迁移至机器人大脑);目前的思路: 将大脑研究并入通用大模型研究,不再专注开发机器人专用模型,而是让大语言模型直接控制机器人(LLM as policy范式)。
大语言模型已经可以控制机器人行动,并超越部分专用机器人模型。据英伟达研究,在模拟机器人操作基准测试中,GPT-6 Astra的成功率为74.8%,高于专用机器人模型最佳成绩(51%)。
近期OpenAI、英伟达、Anthropic等大模型厂商密集布局机器人大脑,该机构认为具身智能将由科研展示的1.0时代,进入的产业应用部署态的2.0时代,行业将由线应用进入面应用,需求进入数量级增长阶段。大模型厂商将更多采用稳定性高、适合模型开发的机器人进行落地,如英伟达-开普勒机器人,看好稳定性高、运控领先、二次开发友好的平台型机器人整机厂。
数据缺乏是模型能力提升的主要瓶颈,随数采需求逐步释放,电子皮肤、灵巧手、传感器等数采核心硬件;有应用场景 、有高质量数据来源的公司有望受益。特斯拉Optimus量产时间表明确,物理AI正处于规模应用初期, 看好确定性强的整机和零部件企业。
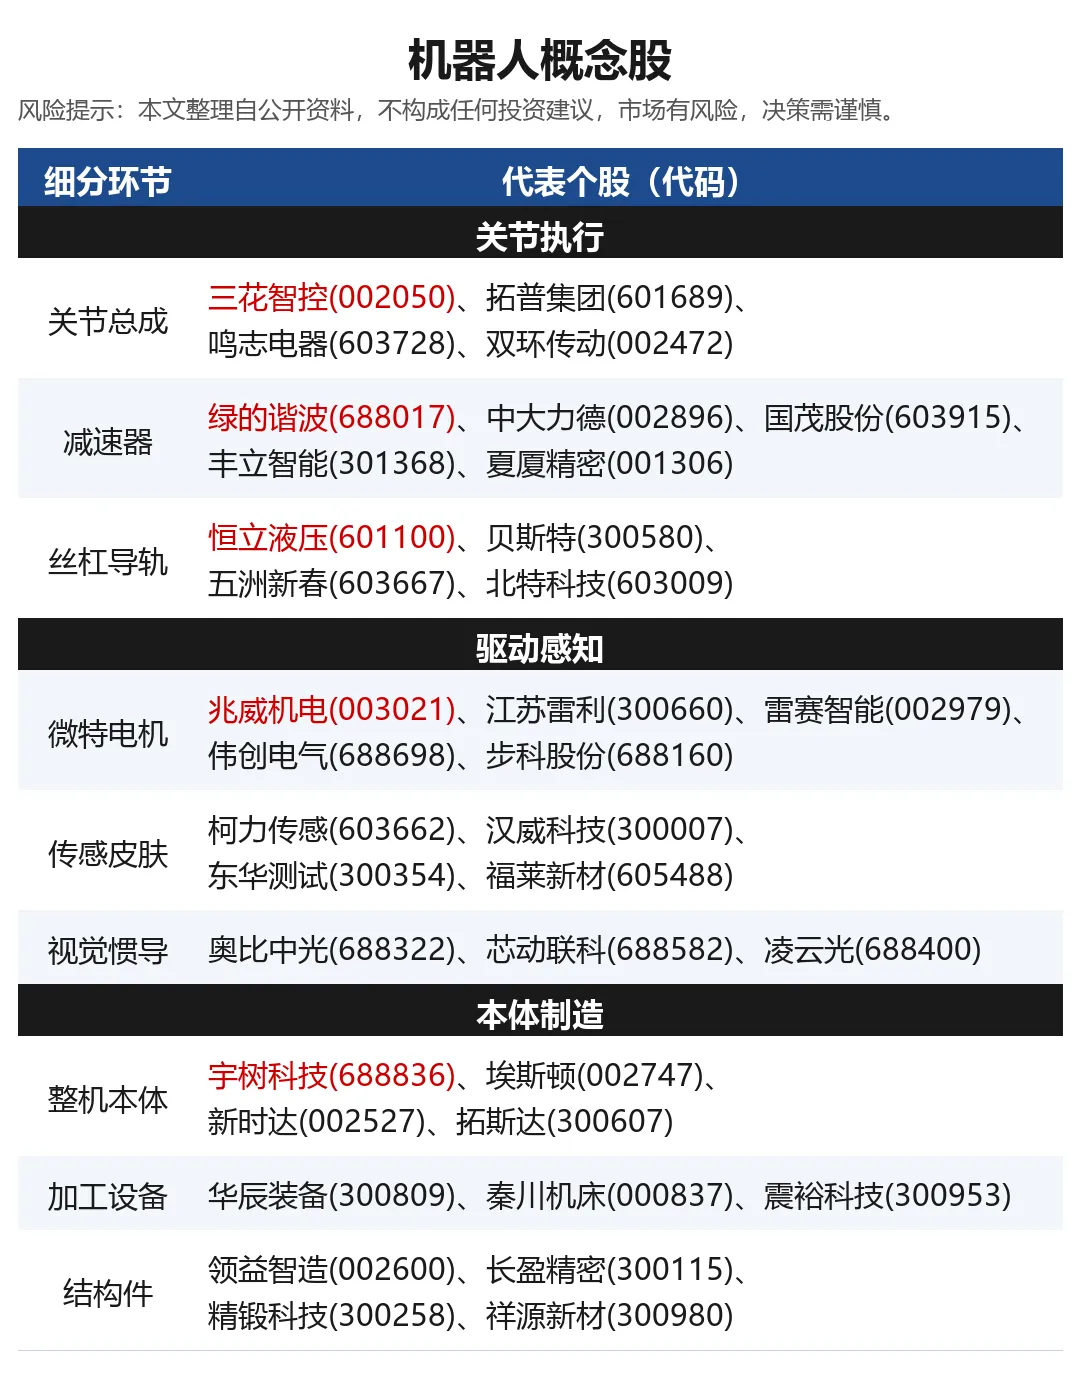
风险提示:本文整理自券商研报纪要/公开信息,不构成任何投资建议。股市有风险,决策需谨慎。
一手调研资源 行业研究报告
如体验卡过期,请移步最新文章
关注点火调研⬆️⬆️⬆️获取一手资讯