
 研报速递
别抄人脑了:机器"仿生大脑"调查报告
具身智能的发布会上有一种万能修辞,叫"仿生大脑"。大脑负责思考,小脑负责运动,我们要造的是机器的类脑——句式整齐,听感高级。可是有个问题很少有人当众问:机器人凭什么要按人脑来做仿生?
这个问题背后是两层更尖锐的质疑。第一,人类学习几乎不靠反向传播,而今天所有神经网络——包括所有机器人的"大脑"——都靠反向传播训练,那机器人学到的东西和人学到的东西,从根上就不是一回事,谈何仿生。第二,论某些具体技能,地球上活了几亿年的动物把人类甩出几条街:论相对速度,人跑不过螨虫;论攀爬,人不如壁虎;论爆发,螳螂虾一拳能把人打碎。既然人类在这些科目上连及格都算不上,凭什么让机器人的老师是人类?顺着这两问,我把神经科学、机器人学、仿生工程三边的文献和产业宣称都翻了一遍。结论是:质疑大体成立,但成立的理由比提问者想的更有趣;同时有一小半"故事"底下埋着真学问,不能一并埋了。
一、先查户口:机器人的"大脑"是怎么训练出来的
先把今天所谓机器人"大脑"的成分表列出来。不管是哪家的"具身大脑",拆开看无非三样:一个大语言模型做任务规划,一套视觉-语言-动作模型或强化学习策略做操作,再配经典的最优控制兜底。这三样的共同点只有一条:全部是用反向传播训练出来的神经网络。
而人脑不用反向传播。这在神经科学里不是异端,是主流共识的起点。1989 年 Francis Crick 在 Nature 上发文指出,反向传播在生物学上难以成立:误差信号要沿着对称的权重精确回传,大脑里找不到这样的线路,神经活动也长不成梯度的样子。此后三十多年,研究者找到的都是大脑"绕开"反向传播的路:突触的局部可塑性(赫布学习、脉冲时序依赖可塑性)、多巴胺作为全局的奖赏预测误差信号——注意,那是一个标量,不是一条梯度链。连 ChatGPT 的技术前辈们自己也认账:2020 年 Lillicrap、Hinton 等人在 Nature Reviews Neuroscience 上发表《反向传播与大脑》,通篇讨论的是大脑"可能实现了某种功能上类似反向传播的机制"(反馈对齐、预测编码、树突误差计算),而不是大脑真的在做反向传播。
学法不同的直接证据是数据效率。认知科学家 Frank 2023 年在 Trends in Cognitive Sciences 上算过一笔账:一个孩子到十岁出头听到的词汇量大约在一亿词这个量级,而大语言模型的训练语料是数万亿 token,差着约一万倍。孩子用一万分之一的数据掌握了语法,机器人"大脑"却在数据中心里靠千万小时级遥操作叠衣服。如果前者的学习方式真的被仿生到了,最应该仿出来的就是这份样本效率——可惜今天所有具身智能公司的路线图里,排在第一位的永远是"更多数据"和"更多数采中心"。
要把话说准:反向传播在原理层面可能存在神经科学的近似对应,2022 年后 Hinton 的 forward-forward、脉冲网络的 e-prop 也证明存在非标准训练法。但在今天任何一台人形机器人上,你找不到一条真正的神经式学习规则在跑。所谓"仿人脑",此刻的实现状态是:结构不像,信号不像,学习规则不像——像的只有名字。
二、"大小脑":一半是五十年真学问,一半是装修话术
"大脑-小脑"这套说辞值得单独解剖,因为它一半有学术血统,一半是纯装修。
先说有血统的那一半。用小脑启发做机器人控制,是一门有五十年历史正经学问:1975 年 Albus 在 NIST 提出小脑模型关节控制器(CMAC),把小脑的颗粒细胞结构抽象成哈希映射的感受野,用在机械臂控制上,至今被引三千多次;1992 年葛谷光男(Mitsuo Kawato)的反馈误差学习(FEL)把小脑建模为逆动力学模型的学习器,也成了自适应控制的经典。这些工作是真的把小脑的学习机制——快速联想、误差驱动、内模型习得——抽象成了算法。今天的"小脑"(强化学习策略加模型预测控制)在功能定位上与之一脉相承。
再说装修的那一半。今天产业口径里,"大脑"是大模型加高算力 AI 芯片,负责感知规划聊天;"小脑"是运动控制算法,负责站稳走路。问题在于:这套分工描述的是算力架构,不是神经解剖。生物小脑的核心本事是毫秒级的运动学习与预测,而今天的"小脑"里跑的是反向传播训练出的策略网络加优化器,学习阶段在小脑里根本不发生;今天的"大脑"(大语言模型)与人脑皮层的关系,上一节已经查过户口。所以判断标准可以很简单:这套架构里,哪一层的学习规则真的是从小脑抄来的?1975 年的 CMAC 算,2026 年的"小脑基座模型"不算——它抄的是 PPO 和 MPC,抄的是优化器教材。
真正在做结构仿生的是另一个小众阵营:类脑芯片。清华天机芯 2019 年登上 Nature 封面,把人工神经网络和脉冲神经网络异构融合进一颗芯片,装上自行车实现了自动行驶;第二代天机芯 X 登上 Science Robotics,功耗比同级英伟达方案低约一半。英特尔的 Loihi 2 用事件驱动方式承载百万神经元,新加坡国立大学拿它给带触觉皮肤和视觉的机械臂当"人工大脑"。这些是真把神经形态原理(脉冲、稀疏、事件驱动)做进硬件的尝试,哪怕它们的训练仍然绕不开反向传播的变体。判断"仿生"成色的试金石因此很清楚:问一句——你抄的是结构、是功能,还是名字?三问之下,直播间里的大多数"类脑"会安静下来。
三、四亿年的作业没人抄:动物是分科目的老师
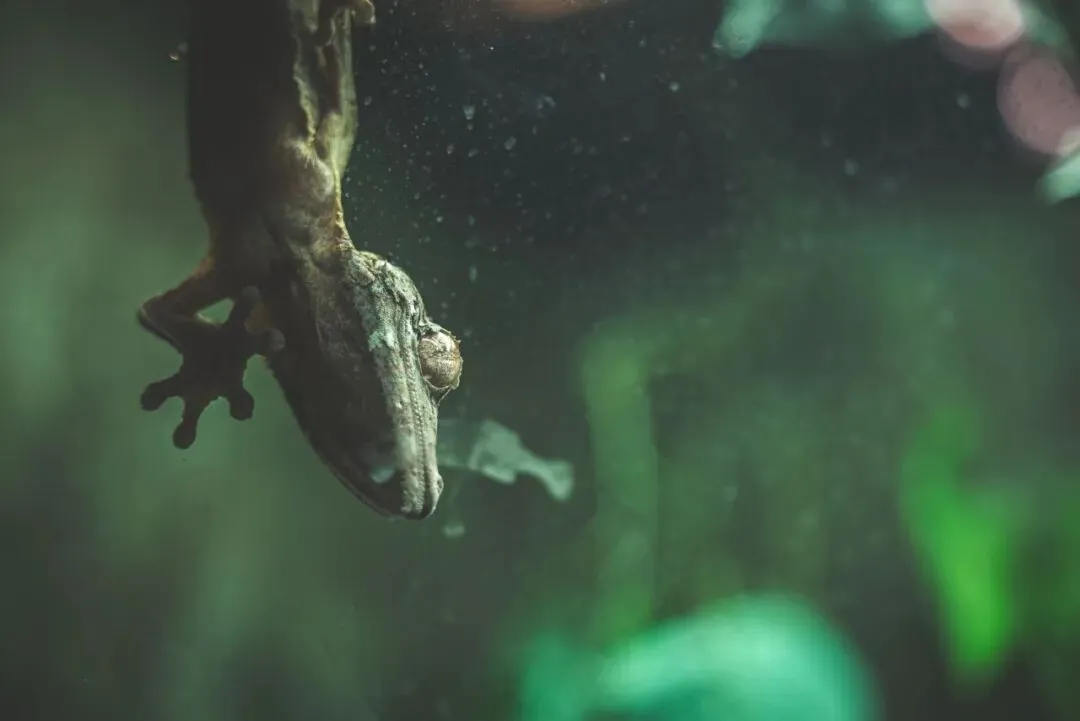
图:一只壁虎倒挂在玻璃上——范德华力吸附、百万次循环不衰减(图源:Pexels)
如果说"仿人脑"是故事,"仿动物"就是被严重低配的刚需。自然界的生存竞赛跑了四亿年,很多科目的最强选手根本不是人类,而且差距大到荒谬。
先看速度这门课,按真正的公平口径——体长/秒——打分。人类天花板博尔特约为每秒五个身长;猎豹约十九个;虎甲虫一百七十一个;撒哈拉银蚁一百零八个;而一种比芝麻大不了多少的加州螨虫,录得每秒三百二十二次身长——按比例换算,相当于人类跑出约 1.7 马赫,是博尔特的六十多倍。这种螨虫还能在六十摄氏度的地表上随时急停转向。如果任务场景是狭窄管道里的高速巡检,这门课的教材在螨虫手里,不在人类手里。
再看爆发与储能。孔雀螳螂虾的攻击附肢在三毫秒内加速到约二十三米每秒,加速度上万个 g,出手快过 0.22 英寸口径步枪的弹头,打击时诱发空化泡,溃灭瞬间温度接近太阳表面——这是一套弹性储能加闭锁释放的机构设计,材料学界和软体机器人学界追着研究了二十年。
第三门课是能效。信天翁借助海面风速梯度做动力翱翔,牛津大学 2022 年给野生信天翁装上"鸟罐相机",证实它们以螺旋轨迹在风梯度里盘旋收割能量,数千公里的跨洋飞行几乎不耗自己的代谢成本;2025 年起,美国高校团队和拿了融资的初创公司开始把这个算法搬进固定翼无人机,目标是把海洋上空的续航从小时级拉到天级。每一架续航只有半小时就喊救援的旋翼无人机,都欠信天翁一句老师好。
第四门课是跳跃与决策。加州大学伯克利分校 Full 实验室 2021 年在 Science Robotics 上发表了松鼠"跑酷"研究:松鼠在树枝间跳跃时,落点失误会靠调整制动扭矩和腿部发力实现自稳——研究团队把控制假设直接装进单腿跳跃机器人 Salto 里验证。Salto 本身就是以婴猴为师的产物,2016 年首秀时以每秒 1.75 米的垂直起跳敏捷度被称为"史上垂直敏捷度最高的机器人",后继型已经能把连续跳跃玩成跑酷。还有攀爬课的壁虎:范德华力干性吸附,百万次附着循环性能不衰减,NASA 和多所大学据此做了能在垂直表面和航天器外壳上行走的爬壁机械臂。
这类案例可以一直列下去:章鱼的软体臂没有关节却几乎无限自由度,海豹的胡须能读出十几秒前经过的鱼留下的尾流,蝙蝠的回声定位是主动声呐的原型。它们共同指向一个朴素的事实:"智能"不是一张单一成绩单,而是无数张分科试卷,人类只在自己那几张上拿了高分。机器人要下海,老师就该是鱼和章鱼;要进管道,老师是蛇和蟑螂;要上墙,老师是壁虎。按科目拜师,每一个科目的上限都高于人类的对应器官。
四、形态、技能、学习:三件事必须分开算账
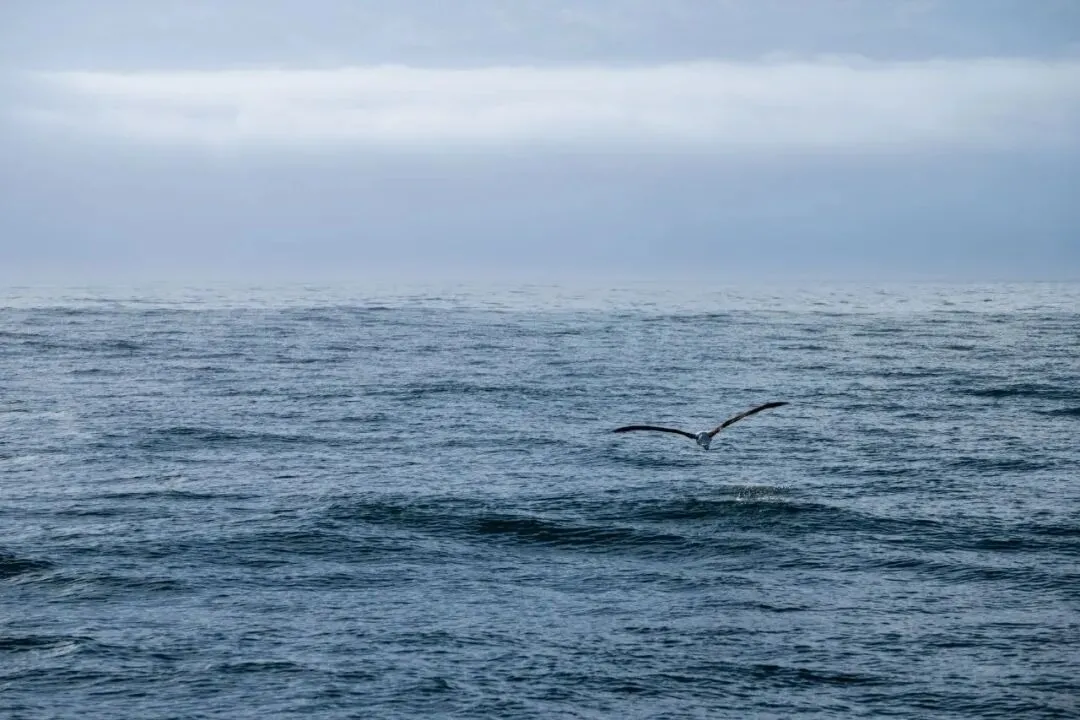
图:信天翁贴着海面滑翔——数千公里飞行几乎不花自己的代谢账(图源:Pexels)
说到这里必须替人形机器人说两句公道话,否则这篇就成了对整个人形赛道的否决书。人形赛道有一条站得住的辩护词,来自 Brooks——"大象不会下棋"的作者、1990 年代就造出人形机器人 Cog 的那位:世界是为人设计和由人建造的,楼梯、门把手、工具、货架的高度,全是人的尺度;一台长成人样的机器,不需要改造世界就能上岗。形态仿人,本质是环境兼容性设计,这个逻辑成立,它也确实是人形机器人商业上最硬的理由。
但这条辩护词只保护"形态仿人",保护不了另外两件事。技能层面,逼机器人用两只手去学壁虎的爬墙、螳螂虾的击打、螨虫的急停,是用人类的短板给机器的天赋上锁;学习层面,宣称"类脑"却跑着反向传播,是用神经科学的名词给统计学习贴金。产业的实际话术往往就是在这三件事之间滑动:从"形态像人"滑到"技能超人",再滑到"大脑类人"——第三次滑动,纯属叙事套利。
诚实的路线图应该长这样:形态按环境选(人环境用人形,管道用蛇形,海洋用鳍和波浪);技能按科目拜动物为师,把每个物种的看家本领拆成机构与控制原理;学习方式保持诚实——今天就是反向传播加海量数据,不用挂类脑的羊头。至于真想走神经形态路线的团队,天机芯和 Loihi 已经证明这条路存在,那就请拿出脉冲网络在真机上的样本效率数据,而不是发布会的动画。
五、怎么读"仿生"两个字:给读者的三问
以后凡是看到"类脑""仿生大脑""大小脑架构"这类词,建议用三个问题过筛。
第一问:抄的是结构、功能,还是名字?结构仿生有图纸(CMAC 的感受野、天机芯的脉冲核),功能仿生有效果指标(样本效率、功耗、抗扰度),名字仿生只有 PPT。第二问:学习规则是什么?如果回答是反向传播加大数据,那"仿生"仅指使用了神经网络这个上世纪从神经科学借来的词,等同于什么都没说。第三问:有没有对照的数字?仿壁虎的吸附循环次数、仿信天翁的续航提升百分比、仿松鼠的落地成功率——生物对照实验给不出数字的仿生,默认按装修处理。
对行业的建议只有一句:动物界四亿年的论文库免费开放,按科目找老师,别按明星物种找媒体。对一个连人类自己都还没理解透的器官(人脑),"仿生"本该是工程界最谦逊的词——谦逊的意思是承认差得远,而不是宣布快做到了。
结语
回到最初那两问。人类学习靠不靠反向传播?靠实现层面的标准衡量,不靠,且差距在数据效率上大得惊人——这一问成立,而且它恰恰证明今天的机器人"大脑"是反向传播的孩子,不是人脑的学生。机器人该不该只模仿人类?不该——形态可以仿人图个环境兼容,技能请按科目去请教螨虫、壁虎、螳螂虾和信天翁,它们在各自的考卷上比人类多写了上亿年的答案。
至于"大小脑"的故事,一半是真学问的老宅子(从 CMAC 到反馈误差学习),一半是刚刷上去的仿生涂料。记住那个三问筛子,涂料就再也糊不住墙。机器人最值得学的,也许恰恰是人类最该向动物学的那一课:把每一个科目练到极致,而不是盯着某个明星物种,幻想它无所不能。
参考来源
Crick F.《The recent excitement about neural networks》(Nature,1989):反向传播的生物不可行性 Lillicrap, Santoro, Akerman & Hinton《Backpropagation and the brain》(Nature Reviews Neuroscience, 2020):反馈对齐、预测编码、树突误差与多巴胺信号 Frank M.C.《The riddle of human and machine learning / sample-efficiency discussion》(Trends in Cognitive Sciences, 2023):儿童约一亿词 vs 大模型数万亿 token;BabyLM Challenge(Warstadt 等,2023) Patek 实验室螳螂虾击打研究(约 10,000g、23 m/s、空化效应,ScienceBlog 2026 年综述) 牛津大学(2022):信天翁动力翱翔的鸟载相机证实;The Defense Post(2025 年 8 月):仿信天翁无人机概念;Avi-go:Alteon 风能固定翼融资 《Science Robotics》(2021):松鼠跑酷跳跃的生物力学与 Salto 机器人验证;UC Berkeley:Salto(婴猴启发,2016 年首秀)与 Salto-1P Albus J.S.《A New Approach to Manipulator Control: The Cerebellar Model Articulation Controller (CMAC)》(1975,NIST);Kawato M. 等《Feedback-Error-Learning》(1992);CMAC 四十年综述(arXiv,2017) 钛媒体《国产人形机器人,用的哪家处理器?》:"大脑-小脑"分离架构的产业口径;银河通用 AstraBrain 发布资料 清华大学:天机芯 Nature 封面(2019)、天机芯 X(Science Robotics,2022);英特尔 Loihi 2 与 NUS 神经形态机器人应用 Rodney A. Brooks《Elephants Don't Play Chess》(Robotics and Autonomous Systems, 1990):《Intelligence Without Reason》:具身性、环境适配与莫拉维克悖论 相对速度数据:Paratarsotomus macropalpis 螨 322 身长/秒、虎甲虫 171、撒哈拉银蚁 108、博尔特约 5 配图:Pexels

发表评论
发表评论: